1 引言
偏微分方程 (PDEs) 是描述自然界中各种物理现象的基本工具, 广泛应用于流体力学 [1 ,2 ] , 量子力学[3 ] , 材料科学[4 ] 等领域. 守恒型 PDEs 可以写成如下多辛形式
(1.1) $\begin{equation}\label{multi-symplectic} \mathrm{\textbf{M}}z_t+\textbf{K}z_x=\nabla_zS(z),\quad z \in \mathbb{R}^d,\quad (x,t) \in \mathbb{R}^2, \end{equation} $
其中, $ \textbf{M} $ $ \textbf{K} $ $ z \in \mathbb{R}^d $ $ S:\mathbb{R}^d \rightarrow \mathbb{R} $
(1.2) $\begin{equation} \label{MSCL} \partial_t\omega + \partial_x\kappa = 0, \quad \text{其中} \quad \omega = \mathrm{d}z \wedge \textbf{{M}}_+ \mathrm{d}z, \quad \kappa = \mathrm{d}z \wedge \textbf{{K}}_+ \mathrm{d}z, \end{equation}$
(1.3) $\begin{equation} \label{LECL} \partial_tE+\partial_xF=0,\quad {\text{其中}}\quad E=S(z)-z^{\rm T}{\textbf{{K}}_+}z_x, \quad F=z^{\rm T}{\textbf{{K}}_+}z_t, \end{equation} $
(1.4) $\begin{equation}\label{LMCL} \partial_tI+\partial_xG=0,\quad {\text{其中}}\quad I=z^{\rm T}{\textbf{{M}}_+}z_x, \quad G=S(z)-z^{\rm T}{\textbf{{M}}_+}z_t, \end{equation}$
其中, $ \textbf{{M}}_+ $ $ \textbf{{K}}_+ $ $ \textbf{{M}} $ $ \textbf{{K}} $
此外, 对于某类特殊的 PDEs, 例如非线性 Schrödinger (NLS) 方程, 还具备局部质量守恒律
(1.5) $\begin{equation} \label{LNCL} \partial_t N_d +\partial_x N_f=0,\quad {\text{其中}}\quad N_d = \frac14 (\textbf{{M}}z)^\mathrm{T}\textbf{{M}}z, \quad N_f = \frac12 (\textbf{{M}}z)^\mathrm{T}\textbf{{K}}z. \end{equation} $
在适当的边界条件, 例如, 周期边界条件或齐次 Dirichlet 边界条件下, 上述局部守恒律可沿空间方向积分, 分别导出辛守恒律, 全局能量守恒律, 全局动量守恒律以及全局质量守恒律. 对于 PDEs 的数值求解而言, 保持其物理属性与数学结构的完整性至关重要[5 ] . 多辛框架[6 8] 在该方面展现出显著优势: 相较于传统保结构算法, 局部保结构算法不仅能够同等看待时间与空间变量, 还摆脱了对边界条件的依赖. 这使得数值算法能在每个点上保持结构, 且无需预设方程是否具有合适的边界条件. 这些特性能够有效地维持动力系统中的守恒律, 防止能量, 动量等物理量的虚假耗散[9 13] , 从而更准确地刻画系统的真实动力学行为.
(1.6) $\begin{equation}\label{NLSEs} i \hbar \partial_t u = -\frac{\hbar ^2}{2m}\Delta u+a|u|^2 u+V_{ext} u, \end{equation}$
是现代科学领域中最重要的非线性模型之一. 其中, $ i $ $ \hbar $ $ u=u(x,t) $ $ m $ $ a $ $ V_{ext}\equiv V_{ext}(\bar{r},t) $ $ \Delta $ [14 ] 等诸多学科领域, 对全球科技与经济的发展起到了重要推动作用.
在外势场 $ V_{ext} = 0 $ 15 17]. 目前, 已采用有限差分法 [18 ,19 ] , 有限元法 [20 ] , 傅里叶拟谱法 [21 ] 等多种数值方法对其进行数值求解. 随着计算科学的不断发展, 保结构算法 [22 25] 的构造已成为研究热点. 随着多辛形式[8 ,26 ] 的提出, 局部保结构算法应运而生 [22 ] , 其将空间方向与时间方向置于同等地位的特点, 为 NLS 方程的数值求解提供了全新视角. 基于此, 众多学者致力于利用多辛形式 (1.1)为 NLS 方程构造局部保结构算法. 例如, Cai[23 ] 提出了一种基于多辛形式的算法, 为耦合 NLS 方程构造了局部能量与局部动量守恒格式; Wang[24 ] 以 NLS 方程为例, 基于多辛形式发展了一系列局部保结构算法构造的统一框架. 这些算法不仅针对特定方程有效, 更为 PDEs 的数值求解提供了统一而高效的途径.
当外势场 $ V_{ext} \neq 0 $ $ V_{ext} = \gamma \delta(x) $ [27 ] . 对于带 Delta 函数的 PDEs 研究, 研究者已提出多种策略. 具体而言, 通过将 Delta 函数视为单点间断或有限支集函数, 文献[28 ] 构造了高精度的有限差分格式; 文献[29 ]发展了保守小波配置方法; Zhou[30 ] 则基于区域分解技术, 为含 Delta 势的 NLS 方程设计了高效的有限差分-Chebyshev 配置耦合算法. 此外, 亦可将该问题视为界面问题处理, 相关研究见文献[31 ,32 ]. 尽管 Delta 函数的引入使得解在 Delta 势所在位置上出现尖点型奇异性, 文献[33 ] 提出的函数变换方法可将原方程转化为含间断漂移项的新形式, 从而提升解的正则性. Bai[34 ] 针对一类含 Delta 势的一维定态 Schrödinger 方程, 进一步提出了显式跳跃浸入界面方法.
然而, 当外势场 $ V_{ext} \neq 0 $ [35 ,36 ] . 此外, 基于哈密顿结构, Bai 进一步探讨了带 Delta 势的 NLS 方程的能量守恒算法 [37 ] , 但在处理过程中仍摆脱不了对边界条件的依赖. 上述工作为带 Delta 势的 NLS 方程的数值求解与理论分析奠定了坚实基础, 并对构造其局部保结构算法具有重要的指导意义.
(1.7) $\begin{equation} \label{NLSE} iu_t=-\frac12 u_{xx} - \lvert u \rvert^2 u+\gamma \delta(x) u, \end{equation}$
即外势场 $ V_{ext} = \gamma \delta(x) $ . 针对带 Delta 势的 NLS 方程, 尽管 Bai[35 ,36 ] 基于弱多辛形式提出了多辛 Runge-Kutta 格式与多辛 Runge-Kutta-Nyström 格式, 但其研究在系统性与普适性方面仍存在不足. 同时, 除多辛守恒以外, 其他局部物理量的守恒性的研究也值得进一步讨论. 为弥补该缺陷, 本文以带 Delta 势的 NLS 方程 (1.7) 为例, 成功给出了基于弱多辛形式的局部保结构算法构造的统一框架. 该框架涵盖四类多辛算法与两类局部能量守恒算法, 不仅适用于方程 (1.7), 更可推广至一切可化为弱多辛形式的 PDEs. 算法构造的核心思想源于复合构造方法与平均向量场 (AVF) 方法[24 ] , 这促使我们在弱多辛形式下对空间与时间方向予以同等处理, 从而系统地推导出一系列局部保结构算法. 相较于标准多辛形式 (1.1), 弱多辛形式在算法构造中带来了新的困难: 一方面, 其复杂的变分结构与边界条件增加了离散过程中保持多辛精度的难度; 另一方面, 由于 Delta 势函数破坏了 NLS 方程在空间方向的平移不变性, 局部能量与动量守恒是否依然成立亦需深入探讨. 值得庆幸的是, 我们成功构造了四类多辛算法与两类局部能量守恒算法, 并严格证明了离散弱多辛守恒律与离散弱局部能量守恒律, 确保了算法在数值模拟中的有效性与稳定性.
本文结构安排如下. 第 2 节给出若干离散算子的定义及其性质. 第 3 节介绍带 Delta 势的 NLS 方程的弱多辛形式的理论基础, 随后利用复合构造方法, 从弱多辛形式出发构造四类多辛算法与两类局部能量守恒算法, 并严格证明其离散弱局部守恒律; 进一步地, 在适当的边界条件下, 探讨了相应的弱全局守恒律. 第 4 节数值实验展示了所提出算法的优良性能. 第 5 节给出结论与展望.
2 算子定义及其性质
为便于构造局部保结构算法, 我们引入如下有限差分算子
$ \bullet $
注 2.1 上面的符号 $ \delta _x $ $ \delta _x^+ $ $ \delta _x^- $ . 类似地, 我们可以在时间方向上得到相应的离散 Leibnitz 准则. 离散 Leibnitz 准则在证明算法的弱局部守恒律方面起着重要作用.
3 带 Delta 势的 NLS 方程的弱多辛形式和局部保结构算法
在这一部分中, 我们将简要介绍带 Delta 势的 NLS 方程的弱多辛形式. 基于此, 再利用复合构造方法给出一系列局部保结构算法构造的统一框架, 包括四类多辛算法和两类局部能量守恒算法.
3.1 带 Delta 势的 NLS 方程的弱多辛形式
对于在 $ (\alpha,t) $ $ u(x,t) $
$ u_{x=\alpha}^- = \lim\limits_{x\to \alpha^-}u(x,t), $ $ u_{x=\alpha}^+ = \lim\limits_{x\to \alpha^+}u(x,t). $
鉴于本文专注于界面点 $ x = 0 $
方程 (1.7) 中的波函数 $ u $ $ x=0 $
令 $ u=p+iq $ $ v=p_x, w=q_x $ $ z={(p,q,v,w)}^\mathrm{T} $ $ \gamma \delta(x) $
(3.1) $\begin{equation} \label{weak MSHS} \left\lbrace \begin{array}{ll} \textbf{M}z_t+ {\textbf{K}}z_x=\nabla_zS(z), \quad x \neq 0,\\ z^+ - z^- =2\gamma {(0,0,p^-,q^-)}^\mathrm{T}=\mathbf{{A_{jump}}} z^-, \end{array} \right. \end{equation}$
其中, $ z^\pm={(p^\pm,q^\pm,v^\pm,w^\pm)}^\mathrm{T} $
哈密顿量 $ S(z)=\frac12 a(p^2+q^2)^2 - \frac12 (v^2+w^2) $ .
系统 (3.1) 表明, $ v $ $ w $ $ x $ $ p $ $ q $ $ x $ $ x=0 $
(3.2) $\begin{equation} \partial _x v^+ = \partial _x v^-, \quad \partial _x w^+ = \partial _x w^-. \end{equation}$
从上面的观点来看, 当 $ x\neq0 $ $ x\neq0 $ $ x=0 $
注 3.1 在微分几何的背景下, 特别从一阶微分形式的视角来看, 状态变量周围的局部线性化应保持原系统的内在性质. 例如, 方程 \(dp^+ = dp^-\) 反映了 $ dp $ $ p $ $ {dp}^+ $ $ {dp}^- $ . 类似地, 条件 $ dv^+ = dv^- + 2\gamma dp^- $ $ dv $ $ v $ $ dw^+ = dw^- + 2\gamma dq^- $ [36 ] .
定义 3.1 文献[35 ] 对于多辛形式 (1.1) 所满足的某种局部守恒律, 如果积分形式
(3.3) $\begin{equation} \label{weak sense form} \begin{array}{ll} & \displaystyle \int_{x_1}^{x_2} \displaystyle \int_{t_1}^{t_2} ( \partial_t C_d(x,t) + \partial_x C_f (x,t) ) \mathrm{d}x \mathrm{d}t\\ = & \displaystyle \int_{x_1}^{x_2} (C_d(x,t_2)-C_d(x,t_1))\mathrm{d}x + \displaystyle \int_{t_1}^{t_2} (C_f(x_2,t)-C_f(x_1,t))\mathrm{d}t\\ = & 0 \end{array} \end{equation} $
在任意矩形时空区间 $ \left[ t_1,t_2 \right] \times \left[ x_1,x_2\right] $ $ (x_0,t_0) $ $ x_0 \in (x_1,x_2), t_0 \in (t_1,t_2) $ . 这里, $ C_d $ $ C_f $
定理 3.1 [弱多辛守恒律] 系统 (3.1) 在界面点 $ x=0 $
证 对于时空域中包含界面点 $ x=0 $ $ [x_1,x_2]\times[t_1,t_2] $ $ 0 \in (x_1,x_2) $
其中正实数 $ \epsilon_1 $ $ \epsilon_2 $ $ x \neq 0 $
(3.4) $\begin{equation} \label{weak MSCL proof} \begin{array}{ll} & \displaystyle \int_{-\epsilon_1}^{\epsilon_2} \big[\omega(z(x,t_2)) - \omega(z(x,t_1))\big] \mathrm{d}x + \displaystyle \int_{t_1}^{t_2} \big[\kappa(z(\epsilon_2,t)) - \kappa(z(-\epsilon_1,t))\big] \mathrm{d}t \\ = & 2 \displaystyle \int_{-\epsilon_1}^{\epsilon_2} \big(dq \wedge dp \big)\Big|_{t_1}^{t_2} \mathrm{d}x + \displaystyle \int_{t_1}^{t_2} \big(dp\wedge dv + dq\wedge dw \big) \Big|_{-\epsilon_1}^{\epsilon_2} \mathrm{d}t. \end{array} \end{equation}$
在考虑 $ \epsilon_1 $ $ \epsilon_2 $ $ dp $ $ dq $ $ dp^+=dp^-, dq^+=dq^- $ $ \partial_t p^+ = \partial_t p^- $ $ \partial_t q^+ = \partial_t q^- $
结合定义 3.1, 我们得到系统 (3.1) 在界面点 $ x=0 $
虽然系统 (3.1) 由于界面点的出现而不同于标准的多辛形式 (1.1), 但系统 (3.1) 满足弱意义下的多辛守恒律, 因此可以认为它是弱多辛形式 [35 ] .
定理 3.2 [弱局部能量守恒律] 系统 (3.1) 在界面点 $ x=0 $
证 根据定理 3.1 及系统 (3.1), 我们可以得到
其中第二个等号成立是因为 $ p $ $ q $ $ x = 0 $ $ p^+ = p^-, q^+ = q^- $ $ \partial_t p^+ = \partial_t p^- $ $ \partial_t q^+ = \partial_t q^- $
定理 3.3 (弱局部质量守恒律) 系统 (3.1) 在界面点 $ x=0 $
证 类似于定理 3.1 和 3.2 所示, 我们需要证明
将 $ N_d $ $ N_f $
当 $ \epsilon_1 $ $ \epsilon_2 $
注 3.2 由于 Delta 势函数 $ \delta(x) $ $ x = 0 $
基于弱多辛形式, 我们可以为带 Delta 势的 NLS 方程构造一系列局部保结构算法. 具体地, 我们采用不同于线方法与交替方向法的复合构造方法, 其基本思想源于 Runge-Kutta 方法, 即将PDEs按时间与空间变量分离处理的策略.
引入中间变量 $ m $ $ n $
(3.5a) $\begin{equation} \left\lbrace \begin{array}{ll} \textbf{{K}}z_x=m, \\ \textbf{{M}} z_t=\nabla_zS(z) - m,\\ z^+ - z^- =2\gamma {(0,0,p^-,q^-)}^\mathrm{T}=\mathbf{{{A_{jump}}}} z^-, \end{array} \right. \end{equation}$
(3.5b) $\begin{equation} \left\lbrace \begin{array}{ll} \textbf{{M}} z_t=n, \\ \textbf{{K}} z_x=\nabla_zS(z) - n,\\ z^+ - z^- =2\gamma {(0,0,p^-,q^-)}^\mathrm{T}=\mathbf{{A_{jump}}} z^-, \end{array} \right. \end{equation}$
即仅为传统的多辛形式增加了一个额外的跳跃条件. 通过离散常微分方程 (3.5a) 或者 (3.5b), 并消去中间变量 $ m $ $ n $
3.2 带 Delta 势的 NLS 方程的多辛算法
在这一部分中, 基于复合构造方法, 从弱多辛形式 (3.1) 出发, 我们将使用辛 Euler 方法, 隐式中点格式来构造带 Delta 势的 NLS 方程的多辛算法.
为实现数值离散, 需对时空区域进行网格划分. 在空间 $ [a,b]\, (0 \in (a, b)) $ $ x_j=a+j\Delta x $ $ j=0,1,\cdots,J $ $ \Delta x=\frac{b-a}{J} $ $ J $ $ t_n=n\Delta t $ $ n=1,\cdots,N $ $ \Delta t=T / N $ $ T $ $ N $ $ x=0 $ $ 0<I<J $ $ [x_I,x_{I+1}) $ $ x_{I'} $ $ [x_I,x_ {I+1}) $ $ a = x_0 < x_1 < \cdots < x_I \leqslant x_{I'} =0 <x_{I+1} < \dots < x_J = b $ $ \Delta x_1 (\equiv x_{I'}-x_I) $ $ \Delta x_2 (\equiv x_{I+1}-x_{I'}) $ .
注 3.3 根据上述设置可知, $ \Delta x_1 + \Delta x_2 = \Delta x $ $ 0\leq \Delta x_1 <\Delta x $ . 当 $ \Delta x_1 = 0 $ $ x = 0 $ $ x_{I} $ $ x_{I'} $
3.2.1 多辛算法 I (MS I)
我们同时对方程组 (3.5a) 的前两个方程进行离散, 在时间和空间方向上均采用隐式中点格式. 由于界面点 $ x=0 $ $ (x_j,t_n) $ $ j\notin \left\lbrace I,I' \right\rbrace $
(3.6a) $\begin{equation}\label{MS I a} \left\lbrace \begin{array}{ll} \textbf{{K}}\delta_x^+ A_t z_j^n=A_tA_x m_j^n, \\ \textbf{{M}} \delta_t^+ A_x z_j^n=\nabla_zS(A_tA_x z_j^n) - A_tA_x m_j^n. \end{array} \right. \end{equation}$
而对于节点 $ (x_I, t_n) $ $ (x_{I'}, t_n) $
(3.6b) $\begin{equation}\label{MS I b} \left\lbrace \begin{array}{ll} \textbf{{K}}\delta_{x_1}^+ A_t z_I^n=A_tA_x m_I^n, \\ \textbf{{M}} \delta_t^+ A_x z_I^n=\nabla_zS(A_tA_x z_I^n) - A_tA_x m_I^n \end{array} \right. \end{equation}$
(3.6c) $\begin{equation}\label{MS I c} \left\lbrace \begin{array}{ll} \textbf{{K}}\delta_{x_2}^+ A_t z_{I'}^n=A_tA_x m_{I'}^n, \\ \textbf{{M}} \delta_t^+ A_x z_{I'}^n=\nabla_zS(A_tA_x z_{I'}^n) - A_tA_x m_{I'}^n. \end{array} \right. \end{equation}$
(3.7) $\begin{equation}\label{MS I} \left\lbrace \begin{array}{ll} \textbf{{M}} \delta_t^+ A_x z_j^n + \textbf{{K}}\delta_x^+ A_t z_j^n=\nabla_zS(A_tA_x z_j^n), \quad j \notin \left\lbrace I,I' \right\rbrace, \\ \textbf{{M}} \delta_t^+ A_x z_I^n + \textbf{{K}}\delta_{x_1}^+ A_t z_I^n=\nabla_zS(A_tA_x z_I^n),\\ \textbf{{M}} \delta_t^+ A_x z_{I'}^n + \textbf{{K}}\delta_{x_2}^+ A_t z_{I'}^n=\nabla_zS(A_tA_x z_{I'}^n). \end{array} \right. \end{equation}$
且在界面点 $ x_{I'} $
(3.8) $\begin{equation}\label{jump conditions} z_{I',+}^n - z_{I',-}^n = \mathbf{{A_{jump}}} z_{I',-}^n. \end{equation}$
如注 3.3 所述, 需特别说明的是: 当 $ \Delta x_1 = 0 $
定理 3.4 算法 (3.6a) 是著名的多辛 Preissmann 格式, 而算法 (3.7) 因跳跃点 $ x=0 $
(a) $ j \notin \left\lbrace I,I'\right\rbrace $
(3.9) $\begin{equation} \label{MSCL I a} \delta _t^+ (A_x dz_j^n \wedge \textbf{M}_+ A_xdz_j^n) +\delta _x^+(A_tdz_j^n \wedge \textbf{K}_+A_tdz_j^n) = 0; \end{equation}$
(3.10) $\begin{equation}\label{MSCL I b} \delta _t^+ (A_x dz_I^n \wedge\textbf{ M}_+ A_xdz_I^n) +\delta _{x_1}^+(A_tdz_I^n \wedge \textbf{K}_+A_tdz_I^n) = 0; \end{equation}$
(3.11) $\begin{equation}\label{MSCL I c} \delta _t^+ (A_x dz_{I'}^n \wedge \textbf{M}_+ A_xdz_{I'}^n) +\delta _{x_2}^+(A_tdz_{I'}^n \wedge \textbf{K}_+A_tdz_{I'}^n) = 0. \end{equation}$
(3.12) $\begin{equation}\label{MS I variational form} \left\lbrace \begin{array}{ll} \textbf{{M}} \delta_t^+ A_x dz_j^n + \textbf{{K}}\delta_x^+ A_t dz_j^n=S"(A_tA_x z_j^n)A_tA_x dz_j^n, \quad j \notin \left\lbrace I,I' \right\rbrace,\\ \textbf{{M}} \delta_t^+ A_x dz_I^n + \textbf{{K}}\delta_{x_1}^+ A_t dz_I^n=S"(A_tA_x z_I^n)A_tA_xdz_I^n,\\ \textbf{{M}} \delta_t^+ A_x dz_{I'}^n + \textbf{{K}}\delta_{x_2}^+ A_t dz_{I'}^n=S"(A_tA_x z_{I'}^n)A_tA_x dz_{I'}^n. \end{array} \right. \end{equation}$
对于 $ j \notin \left\lbrace I,I'\right\rbrace $ $ A_tA_x dz_j^n $
由于 Hessian 矩阵 $ S"(A_tA_x z_j^n) $
由此可以得到等式 (3.9) 成立. 类似地, 仅需将上述推导中的空间步长 $ \Delta x $ $ \Delta x_1 $ $ \Delta x_2 $
我们知道, 局部守恒律与边界条件无关, 但全局守恒律则不然. 我们假设解在整个区间内具有足够光滑性 (除界面点 $ x=0 $ $ a $ $ b $
(3.13) $\begin{equation} \label{IBVC} \left\lbrace \begin{array}{ll} z(a, t) = z(b, t), \quad \forall \; t \geq 0,\\ \partial _x z(a, t) = \partial _x z(b, t), \quad \forall \; t \geq 0, \end{array} \right. \end{equation}$
其中, 初值条件满足弱多辛形式 (3.1) 中最后一行的跳跃条件. (3.13) 式称为周期边界条件, 当 $ z(a, t) =0, z(b, t) =0 $
定理 3.5 在边界条件 (3.13) 下, 算法 (3.7) 在时间方向上保持如下离散弱辛守恒律
(3.14) $\begin{equation} \begin{array}{rl} & \Delta x\sum \limits_{j \neq {I,I'}} \left( A_x dz_j^{n+1} \wedge \textbf{M}_+ A_x dz_j^{n+1} \right) \\ & + \Delta {x_1} \left( A_xdz_I^{n+1} \wedge \textbf{M}_+A_xdz_I^{n+1} \right) + \Delta {x_2} \left( A_xdz_{I'}^{n+1} \wedge \textbf{M}_+ A_xdz_{I'}^{n+1} \right) \\ = & \Delta x\sum \limits_{j \neq {I,I'}} \left( A_x dz_j^{n} \wedge \textbf{M}_+ A_x dz_j^{n} \right) \\ & + \Delta {x_1} \left( A_xdz_I^{n} \wedge \textbf{M}_+A_xdz_I^{n} \right) + \Delta {x_2} \left( A_xdz_{I'}^{n} \wedge \textbf{M}_+ A_xdz_{I'}^{n} \right). \end{array} \end{equation}$
证 首先, 对于 $ j \notin \left\lbrace I,I'\right\rbrace $
同样地, 对于 $ j = I $ $ I' $
将上述三个方程的等号两边分别乘以 $ \Delta x \Delta t $ $ \Delta x_1 \Delta t $ $ \Delta x_2 \Delta t $
结合跳跃条件 (3.8) 和 (3.13) 式, $\textbf{II}$
3.2.2 多辛算法 II (MS II)
对于节点 $ (x_j,t_n) $ $ j\notin \left\lbrace I,I',I+1 \right\rbrace $
(3.15a) $\begin{equation}\label{MS II a} \left\lbrace \begin{array}{ll} \textbf{{K}}_+\delta_x^+ A_t z_j^n + \textbf{{K}}_-\delta_x^- A_t z_j^n=A_t m_j^n, \\ \textbf{{M}} \delta_t^+ z_j^n=\nabla_zS(A_t z_j^n) - A_t m_j^n. \end{array} \right. \end{equation}$
对于节点 $ (x_I,t_n) $ $ (x_{I'},t_n) $ $ (x_{I+1},t_n) $
(3.15b) $\begin{equation}\label{MS II b} \left\lbrace \begin{array}{ll} \textbf{{K}}_+\delta_{x_1}^+ A_t z_I^n + \textbf{{K}}_-\delta_x^- A_t z_I^n=A_t m_I^n, \\ \textbf{{M}} \delta_t^+ z_I^n=\nabla_zS(A_t z_I^n) - A_t m_I^n, \end{array} \right. \end{equation}$
(3.15c) $\begin{equation}\label{MS II c} \left\lbrace \begin{array}{ll} \textbf{{K}}_+\delta_{x_2}^+ A_t z_{I'}^n + \textbf{{K}}_-\delta_{x_1}^- A_t z_{I'}^n=A_t m_{I'}^n, \\ \textbf{{M}} \delta_t^+ z_{I'}^n=\nabla_zS(A_t z_{I'}^n) - A_t m_{I'}^n \end{array} \right. \end{equation}$
(3.15d) $\begin{equation}\label{MS II d} \left\lbrace \begin{array}{ll} \textbf{{K}}_+\delta_x^+ A_t z_{I+1}^n + \textbf{{K}}_-\delta_{x_2}^- A_t z_{I+1}^n=A_t m_{I+1}^n, \\ \textbf{{M}} \delta_t^+ z_{I+1}^n=\nabla_z S(A_t z_{I+1}^n) - A_t m_{I+1}^n. \end{array} \right. \end{equation}$
(3.16) $\begin{equation}\label{MS II} \left\lbrace \begin{array}{ll} \textbf{{M}} \delta_t^+ z_j^n + \textbf{{K}}_+\delta_x^+ A_t z_j^n + \textbf{{K}}_-\delta_x^-A_tz_j^n=\nabla_zS(A_t z_j^n), \quad j \notin \left\lbrace I,I',I+1 \right\rbrace, \\ \textbf{{M}} \delta_t^+ z_I^n +\textbf{{K}}_+\delta_{x_1}^+ A_t z_I^n + \textbf{{K}}_-\delta_x^-A_tz_I^n=\nabla_zS(A_t z_I^n),\\ \textbf{{M}}\delta_t^+ z_{I'}^n + \textbf{{K}}_+\delta_{x_2}^+ A_t z_{I'}^n + \textbf{{K}}_-\delta_{x_1}^-A_tz_{I'}^n=\nabla_zS(A_t z_{I'}^n),\\ \textbf{{M}} \delta_t^+ z_{I+1}^n + \textbf{{K}}_+\delta_{x}^+ A_t z_{I+1}^n + \textbf{{K}}_-\delta_{x_2}^-A_tz_{I+1}^n=\nabla_zS(A_t z_{I+1}^n). \end{array} \right. \end{equation}$
此外, 当 $ \Delta x_1 = 0 $
定理 3.6 算法 (3.16) 满足如下离散弱多辛守恒律
(a) $ j \notin \left\lbrace I,I',I+1\right\rbrace $
(3.17) $\begin{equation}\label{MSCL II a} \delta _t^+ (\textbf{M}_+ dz_j^n \wedge dz_j^n) +\delta _x^+(\textbf{K}_+ A_tdz_j^n \wedge A_tdz_{j-1}^n) = 0; \end{equation}$
(3.18) $\begin{equation}\label{MSCL II b} \delta _t^+ (\textbf{M}_+ dz_I^n \wedge dz_I^n) +\delta _x^+(\textbf{K}_+ A_tdz_I^n \wedge A_tdz_{I-1}^n) = 0; \end{equation}$
(3.19) $\begin{equation}\label{MSCL II c} \delta _t^+ (\textbf{M}_+ dz_{I'}^n \wedge dz_{I'}^n) +\delta _x^+(\textbf{K}_+ A_tdz_{I'}^n \wedge A_tdz_{I}^n) = 0; \end{equation}$
(3.20) $\begin{equation}\label{MSCL II d} \delta _t^+ (\textbf{M}_+ dz_{I+1}^n \wedge dz_{I+1}^n) +\delta _x^+(\textbf{K}_+ A_tdz_{I+1}^n \wedge A_tdz_{I'}^n) = 0. \end{equation}$
(3.21) $\begin{equation} \label{MS II variational form} \left\lbrace \begin{array}{ll} \textbf{{M}} \delta_t^+ dz_j^n + \textbf{{K}}_+\delta_x^+ A_t dz_j^n + \textbf{{K}}_-\delta_x^-A_t dz_j^n=S"(A_t z_j^n)A_t dz_j^n, \quad j \notin \left\lbrace I,I',I+1 \right\rbrace,\\ \textbf{{M}} \delta_t^+ dz_I^n + \textbf{{K}}_+\delta_{x_1}^+ A_t dz_I^n + \textbf{{K}}_-\delta_x^-A_t dz_I^n=S"(A_t z_I^n)A_t dz_I^n,\\ \textbf{{M}} \delta_t^+ dz_{I'}^n + \textbf{{K}}_+\delta_{x_2}^+ A_t dz_{I'}^n + \textbf{{K}}_-\delta_{x_1}^-A_t dz_{I'}^n=S"(A_t z_{I'}^n)A_t dz_{I'}^n,\\ \textbf{{M}} \delta_t^+ dz_{I+1}^n + \textbf{{K}}_+\delta_{x}^+ A_t dz_{I+1}^n + \textbf{{K}}_-\delta_{x_2}^-A_t dz_{I+1}^n=S"(A_t z_{I+1}^n)A_t dz_{I+1}^n. \end{array} \right. \end{equation}$
对于 $ j \notin \left\lbrace I,I',I+1 \right\rbrace $ $ A_t dz_j^n $
由于 Hessian 矩阵 $ S"(A_t z_j^n) $
由此可得等式 (3.17) 成立. 类似地, 仅需将上述推导中的空间步长 $ \Delta x $ $ \Delta x_1 $ $ \Delta x_2 $
注 3.4 由于离散 Leibnitz 准则的特殊性, 在证明结论 (b), (c) 与 (d) 时要求空间步长保持一致, 即满足 $ \Delta x =\Delta x_1 = \Delta x_2 $ $ \Delta x = \Delta x_1, \Delta x_2 = 0 $ $ \Delta x=\Delta x_2, \Delta x_1=0 $ $ x=0 $
定理 3.7 在边界条件 (3.13) 下, 算法 (3.16) 在时间方向上保持离散弱辛守恒律
(3.22) $\begin{equation} \Delta x\sum \limits_{j = 0}^J \left(\textbf{ M}_+ dz_j^{n+1} \wedge dz_j^{n+1} \right) = \Delta x\sum \limits_{j =0}^J \left( \textbf{M}_+ dz_j^{n} \wedge dz_j^{n} \right). \end{equation} $
证 首先, 对于 $ j \notin \left\lbrace I,I',I+1 \right\rbrace $
同样地, 对于 $ j = I,I' $ $ I+1 $
将上述四个方程的等号两侧分别乘以 $ \Delta x \Delta t $ $ j $
结合边界条件 (3.13), $\textbf{IV}$
注 3.5 定理 3.7 在证明过程中未利用跳跃条件 (3.8), 这可能是由辛 Euler 方法的特性所致, 即要求空间方向步长保持一致 $ \Delta x =\Delta x_1 = \Delta x_2 $ . 因此该部分内容统一使用 $ \Delta x $
3.2.3 多辛算法 III (MS III)
对于节点 $ (x_j,t_n) $ $ j\notin \left\lbrace I,I' \right\rbrace $
(3.23a) $\begin{equation}\label{MS III a} \left\lbrace \begin{array}{ll} \textbf{{K}}\delta_x^+ z_j^n = A_x m_j^n,\\ \textbf{{M}}_+\delta_t^+ A_xz_j^n + \textbf{{M}}_- \delta_t^-A_x z_j^n = \nabla_zS(A_x z_j^n) - A_x m_j^n. \end{array} \right. \end{equation}$
对于节点 $ (x_I,t_n) $ $ (x_{I'},t_n) $
(3.23b) $\begin{equation}\label{MS III b} \left\lbrace \begin{array}{ll} \textbf{{K}}\delta_{x_1}^+ z_I^n = A_x m_I^n,\\ \textbf{{M}}_+\delta_t^+ A_xz_I^n + \textbf{{M}}_- \delta_t^-A_x z_I^n = \nabla_zS(A_x z_I^n) - A_x m_I^n \end{array} \right. \end{equation}$
(3.23c) $\begin{equation}\label{MS III c} \left\lbrace \begin{array}{ll} \textbf{{K}}\delta_{x_2}^+ z_{I'}^n = A_x m_{I'}^n,\\ \textbf{{M}}_+\delta_t^+ A_xz_{I'}^n + \textbf{{M}}_- \delta_t^-A_x z_{I'}^n = \nabla_zS(A_x z_{I'}^n) - A_x m_{I'}^n. \end{array} \right. \end{equation}$
(3.24) $\begin{equation}\label{MS III} \left\lbrace \begin{array}{ll} \textbf{{M}}_+\delta_t^+ A_xz_{j}^n + \textbf{{M}}_- \delta_t^-A_x z_{j}^n +\textbf{{K}}\delta_x^+ z_{j}^n = \nabla_zS(A_x z_{j}^n),\quad j \notin \left\lbrace I,I' \right\rbrace, \\ \textbf{{M}}_+\delta_t^+ A_xz_{I}^n + \textbf{{M}}_- \delta_t^-A_x z_{I}^n + \textbf{{K}}\delta_{x_1}^+ z_{I}^n = \nabla_zS(A_x z_{I}^n),\\ \textbf{{M}}_+\delta_t^+ A_xz_{I'}^n + \textbf{{M}}_- \delta_t^-A_x z_{I'}^n + \textbf{{K}}\delta_{x_2}^+ z_{I'}^n = \nabla_zS(A_x z_{I'}^n). \end{array} \right. \end{equation}$
同样地, 在界面点 $ x_{I'} $ $ \Delta x_1 = 0 $
定理 3.8 算法 (3.24) 满足如下离散弱多辛守恒律
(a) $ j \notin \left\lbrace I,I'\right\rbrace $
(3.25) $\begin{equation}\label{MSCL III a} \delta _t^+ (\textbf{{M}}_+ A_x dz_j^n \wedge A_x dz_j^n) +\delta _x^+(\textbf{{K}}_+ dz_j^n \wedge dz_{j}^n) = 0; \end{equation}$
(3.26) $\begin{equation}\label{MSCL III b} \delta _t^+ (\textbf{{M}}_+ A_x dz_I^n \wedge A_x dz_I^n) +\delta _x^+(\textbf{{K}}_+ dz_I^n \wedge dz_{I}^n) = 0; \end{equation} $
(3.27) $\begin{equation}\label{MSCL III c} \delta _t^+ (\textbf{{M}}_+ A_x dz_{I'}^n \wedge A_x dz_{I'}^n) +\delta _x^+(\textbf{{K}}_+ dz_{I'}^n \wedge dz_{I'}^n) = 0. \end{equation}$
(3.28) $\begin{equation}\label{MS III variational form} \left\lbrace \begin{array}{ll} \textbf{{M}}_+\delta_t^+ A_x dz_{j}^n + \textbf{{M}}_- \delta_t^-A_x dz_{j}^n + \textbf{{K}}\delta_x^+ dz_{j}^n = S"(A_x z_{j}^n)A_x dz_j^n, \quad j \notin \left\lbrace I,I' \right\rbrace,\\ \textbf{{M}}_+\delta_t^+ A_x dz_{I}^n + \textbf{{M}}_- \delta_t^-A_x dz_{I}^n + \textbf{{K}}\delta_{x_1}^+ dz_{I}^n = S"(A_x z_{I}^n)A_x dz_{I}^n,\\ \textbf{{M}}_+\delta_t^+ A_x dz_{I'}^n + \textbf{{M}}_- \delta_t^-A_x dz_{I'}^n + \textbf{{K}}\delta_{x_2}^+ dz_{I'}^n = S"(A_x z_{I'}^n)A_x dz_{I'}^n. \end{array} \right. \end{equation}$
对于 $ j \notin \left\lbrace I,I' \right\rbrace $ $ A_x dz_j^n $
类似地, 利用离散 Leibnitz 准则, 可以得到
由此可得等式 (3.25) 成立. 类似地, 仅需将上述推导中的空间步长 $ \Delta x $ $ \Delta x_1 $ $ \Delta x_2 $
定理 3.9 在边界条件 (3.13) 下, 算法 (3.24) 在时间方向上保持离散弱辛守恒律
(3.29) $\begin{equation} \begin{array}{rl} & \Delta x\sum \limits_{j \neq {I,I'}} \left( \textbf{M}_+A_x dz_j^{n+1} \wedge A_x dz_j^{n} \right) \\ & + \Delta {x_1} \left( \textbf{M}_+ A_xdz_I^{n+1} \wedge A_xdz_I^{n} \right) + \Delta {x_2} \left( \textbf{M}_+ A_xdz_{I'}^{n+1} \wedge A_xdz_{I'}^{n} \right) \\ = & \Delta x\sum \limits_{j \neq {I,I'}} \left( \textbf{M}_+ A_x dz_j^{n} \wedge A_x dz_j^{n-1} \right) \\ & + \Delta {x_1} \left( \textbf{M}_+ A_xdz_I^{n} \wedge A_xdz_I^{n-1} \right) + \Delta {x_2} \left( \textbf{M}_+A_xdz_{I'}^{n} \wedge A_xdz_{I'}^{n-1} \right). \end{array} \end{equation}$
3.2.4 多辛算法 IV (MS IV)
对于节点 $ (x_j,t_n) $ $ j\notin \left\lbrace I,I',I+1 \right\rbrace $
(3.30a) $\begin{equation}\label{MS IV a} \left\lbrace \begin{array}{ll} \textbf{{K}}_+ \delta_x^+ z_j^n + \textbf{{K}}_- \delta_x^- z_j^n= m_j^n,\\ \textbf{{M}}_+\delta_t^+ z_j^n + \textbf{{M}}_- \delta_t^- z_j^n = \nabla_zS(z_j^n) - m_j^n. \end{array} \right. \end{equation}$
对于节点 $ (x_I,t_n) $ $ (x_{I'},t_n) $ $ (x_{I+1},t_n) $
(3.30b) $\begin{equation}\label{MS IV b} \left\lbrace \begin{array}{ll} \textbf{{K}}_+ \delta_{x_1}^+ z_I^n + \textbf{{K}}_- \delta_x^- z_I^n= m_I^n,\\ \textbf{{M}}_+\delta_t^+ z_I^n + \textbf{{M}}_- \delta_t^- z_I^n = \nabla_zS(z_I^n) - m_I^n, \end{array} \right. \end{equation}$
(3.30c) $\begin{equation}\label{MS IV c} \left\lbrace \begin{array}{ll} \textbf{{K}}_+ \delta_{x_2}^+ z_{I'}^n + \textbf{{K}}_- \delta_{x_1}^- z_{I'}^n= m_{I'}^n,\\ \textbf{{M}}_+\delta_t^+ z_{I'}^n + \textbf{{M}}_- \delta_t^- z_{I'}^n = \nabla_zS(z_{I'}^n) - m_{I'}^n \end{array} \right. \end{equation}$
(3.30d) $\begin{equation}\label{MS IV d} \left\lbrace \begin{array}{ll} \textbf{{K}}_+ \delta_x^+ z_{I+1}^n + \textbf{{K}}_- \delta_{x_2}^- z_{I+1}^n= m_{I+1}^n,\\ \textbf{{M}}_+\delta_t^+ z_{I+1}^n + \textbf{{M}}_- \delta_t^- z_{I+1}^n = \nabla_zS(z_{I+1}^n) - m_{I+1}^n. \end{array} \right. \end{equation}$
(3.31) $\begin{equation}\label{MS IV} \left\lbrace \begin{array}{ll} \textbf{{M}}_+\delta_t^+ z_j^n + \textbf{{M}}_-\delta _t^-z_j^n + \textbf{{K}}_+\delta_x^+ z_{j}^n + \textbf{{K}}_-\delta_x^- z_{j}^n = \nabla_zS(z_{j}^n),\quad j \notin \left\lbrace I,I',I+1 \right\rbrace, \\ \textbf{{M}}_+\delta_t^+ z_I^n + \textbf{{M}}_-\delta _t^-z_I^n + \textbf{{K}}_+\delta_{x_1}^+ z_{I}^n + \textbf{{K}}_-\delta_x^- z_{I}^n = \nabla_zS(z_{I}^n),\\ \textbf{{M}}_+\delta_t^+ z_{I'}^n + \textbf{{M}}_-\delta _t^-z_{I'}^n + \textbf{{K}}_+\delta_{x_2}^+ z_{I'}^n + \textbf{{K}}_-\delta_{x_1}^- z_{I'}^n = \nabla_zS(z_{I'}^n),\\ \textbf{{M}}_+\delta_t^+ z_{I+1}^n + \textbf{{M}}_-\delta _t^-z_{I+1}^n + \textbf{{K}}_+\delta_x^+ z_{I+1}^n + \textbf{{K}}_-\delta_{x_2}^- z_{I+1}^n = \nabla_zS(z_{I+1}^n). \end{array} \right. \end{equation}$
同样地, 在界面点 $ x_{I'} $ $\textbf{MS II}$ $ \Delta x_1 = 0 $
定理 3.10 算法 (3.31) 满足如下离散弱多辛守恒律
(a) $ j \notin \left\lbrace I,I',I+1\right\rbrace $
(3.32) $\begin{equation}\label{MSCL IV a} \delta _t^+ (\textbf{M}_+ dz_j^n \wedge dz_j^{n-1}) +\delta _x^+(\textbf{K}_+ dz_j^n \wedge dz_{j-1}^n) = 0; \end{equation}$
(3.33) $\begin{equation}\label{MSCL IV b} \delta _t^+ (\textbf{M}_+ dz_I^n \wedge dz_{I}^{n-1}) +\delta _x^+(\textbf{K}_+ dz_I^n \wedge dz_{I-1}^n) = 0; \end{equation} $
(3.34) $\begin{equation}\label{MSCL IV c} \delta _t^+ (\textbf{M}_+ dz_{I'}^n \wedge dz_{I'}^{n-1}) +\delta _x^+(\textbf{K}_+ dz_{I'}^n \wedge dz_{I}^n) = 0; \end{equation}$
(3.35) $\begin{equation}\label{MSCL IV d} \delta _t^+ ( \textbf{M}_+ dz_{I+1}^n \wedge dz_{I+1}^{n-1}) +\delta _x^+(\textbf{K}_+ dz_{I+1}^n \wedge dz_{I'}^n) = 0. \end{equation}$
定理 3.11 在边界条件 (3.13) 下, 算法 (3.31) 在时间方向上保持离散弱辛守恒律
(3.36) $\begin{equation} \Delta x\sum \limits_{j = 0}^J \left( \textbf{M}_+ dz_j^{n+1} \wedge dz_j^{n} \right) = \Delta x\sum \limits_{j =0}^J \left( \textbf{M}_+ dz_j^{n} \wedge dz_j^{n-1} \right). \end{equation} $
注 3.6 如注 3.5 所述, 步长统一记为 $ \Delta x $ . 由于定理 3.9-定理 3.11 的证明过程分别与定理 3.5-定理 3.7 类似, 此处予以省略.
3.3 带 Delta 势的 NLS 方程的局部能量守恒算法
本节将采用 AVF 方法对时间方向进行离散去构造局部能量守恒算法. 当在空间方向应用辛 Euler 方法和隐式中点格式时, 鉴于界面点 $ x=0 $
3.3.1 局部能量守恒算法 I (LEPS I)
首先, 对于节点 $ (x_j,t_n) $ $ j\notin \left\lbrace I,I' \right\rbrace $
(3.37a) $\begin{equation}\label{LEPS I a} \left\lbrace \begin{array}{ll} \textbf{{K}} \delta_x^+A_t z_j^n = A_tA_x m_j^n,\\ \textbf{{M}} \delta_t^+A_xz_j^n = \displaystyle \int_{0}^{1} \left( \nabla_zS((1-\xi)A_x z_j^n + \xi A_xz_j^{n+1}) - ((1-\xi)A_x m_j^n + \xi A_x m_j^{n+1})\right) \mathrm{d}\xi. \end{array} \right. \end{equation}$
对于节点 $ (x_I,t_n) $ $ (x_{I'},t_n) $
(3.37b) $\begin{equation}\label{LEPS I b} \left\lbrace \begin{array}{ll} \textbf{{K}} \delta_{x_1}^+A_t z_I^n = A_tA_x m_I^n,\\ \textbf{{M}} \delta_t^+A_xz_I^n = \displaystyle \int_{0}^{1} \Big( \nabla_zS((1-\xi)A_x z_I^n + \xi A_xz_I^{n+1}) - ((1-\xi)A_x m_I^n + \xi A_x m_I^{n+1})\Big) \mathrm{d}\xi \end{array} \right. \end{equation} $
(3.37c) $\begin{equation}\label{LEPS I c} \left\lbrace \begin{array}{ll} \textbf{{K}} \delta_{x_2}^+A_t z_{I'}^n = A_tA_x m_{I'}^n,\\ \textbf{{M}} \delta_t^+A_xz_{I'}^n = \displaystyle \int_{0}^{1} \Big( \nabla_zS((1-\xi)A_x z_{I'}^n + \xi A_xz_{I'}^{n+1}) - ((1-\xi)A_x m_{I'}^n + \xi A_x m_{I'}^{n+1})\Big) \mathrm{d}\xi. \end{array} \right. \end{equation}$
(3.38) $\begin{equation}\label{LEPS I} \left\lbrace \begin{array}{ll} \textbf{{M}} \delta_t^+ A_x z_j^n +\textbf{{K}}\delta_x^+ A_t z_j^n=\displaystyle \int_{0}^{1} \left( \nabla_zS((1-\xi)A_x z_j^n + \xi A_xz_j^{n+1}) \right) \mathrm{d}\xi, \quad j \notin \left\lbrace I,I' \right\rbrace, \\ \textbf{{M}} \delta_t^+ A_x z_I^n + \textbf{{K}}\delta_{x_1}^+ A_t z_I^n=\displaystyle \int_{0}^{1} \Big( \nabla_zS((1-\xi)A_x z_I^n + \xi A_xz_I^{n+1}) \Big) \mathrm{d}\xi, \\ \textbf{{M}} \delta_t^+ A_x z_{I'}^n + \textbf{{K}}\delta_{x_2}^+ A_t z_{I'}^n=\displaystyle \int_{0}^{1} \Big( \nabla_zS((1-\xi)A_x z_{I'}^n + \xi A_xz_{I'}^{n+1}) \Big) \mathrm{d}\xi, \end{array} \right. \end{equation}$
其中在界面点 $ x_{I'} $
当 $ \Delta x_1 = 0 $
定理 3.12 算法 (3.38) 满足如下离散弱局部能量守恒律
(a) $ j \notin \left\lbrace I,I'\right\rbrace $
(3.39) $\begin{equation} \label{LECL I a} \delta _t^+ \left( S(A_xz_j^n) + {(\delta _x^+ z_j^n)} ^\mathrm{T} \textbf{K}_+ A_xz_j^n \right) + \delta _x^+\left( -{(\delta _t^+z_j^n)}^\mathrm{T} \textbf{K}_+A_tz_j^n \right) = 0; \end{equation}$
(3.40) $\begin{equation}\label{LECL I b} \delta _t^+ \left( S(A_xz_I^n) + {(\delta _{x_1}^+ z_I^n)} ^\mathrm{T} \textbf{K}_+ A_xz_I^n \right) + \delta _{x_1}^+\left( -{(\delta _t^+z_I^n)}^\mathrm{T} \textbf{K}_+A_tz_I^n \right) = 0; \end{equation}$
(3.41) $\begin{equation}\label{LECL I c} \delta _t^+ \left( S(A_xz_{T'}^n) + {(\delta _{x_2}^+ z_{I'}^n)} ^\mathrm{T} \textbf{K}_+ A_xz_{I'}^n \right) + \delta _{x_2}^+\left( -{(\delta _t^+z_{I'}^n)}^\mathrm{T} \textbf{K}_+A_tz_{I'}^n \right) = 0. \end{equation}$
证 对于 $ j \notin \left\lbrace I,I'\right\rbrace $ $ \delta_t^+ A_xz_j^n $
(3.42) $\begin{equation}\label{1} {(\delta_t^+ A_xz_j^n)} ^\mathrm{T} \textbf{{K}} \delta_x^+ A_t z_j^n = {(\delta_t^+ A_xz_j^n)} ^\mathrm{T} \int_{0}^{1} \left( \nabla_zS((1-\xi)A_x z_j^n + \xi A_xz_j^{n+1}) \right) \mathrm{d}\xi. \end{equation}$
(3.43) $\begin{equation}\label{2} \begin{array}{rl} & {\Big(\delta_t^+ A_xz_j^n\Big)} ^\mathrm{T} \displaystyle \int_{0}^{1} \left( \nabla_zS((1-\xi)A_x z_j^n + \xi A_xz_j^{n+1}) \right) \mathrm{d}\xi \\ = & \Big(\dfrac{A_xz_j^{n+1} - A_xz_j^n}{\Delta t} \Big)^\mathrm{T} \displaystyle \int_{0}^{1} \left( \nabla_zS((1-\xi)A_x z_j^n + \xi A_xz_j^{n+1}) \right) \mathrm{d}\xi \\ = & \dfrac 1 {\Delta t} \displaystyle \int_{0}^{1} \dfrac{\rm d}{{\rm d}\xi} S\left( (1-\xi)A_x z_j^n + \xi A_xz_j^{n+1}\right) \mathrm{d}\xi \\ = & \delta _t^+ S\Big(A_x z_j^n\Big). \end{array} \end{equation}$
结合 (3.42), (3.43) 式及矩阵分裂, 我们可以得到
根据交换律与离散 Leibnitz 准则, 可以得到
通过上述两式, 可得等式 (3.39) 成立. 类似地, 只需将上述推导中的空间步长 $ \Delta x $ $ \Delta x_1 $ $ \Delta x_2 $
定理 3.13 在边界条件 (3.13) 下, 算法 (3.38) 在时间方向上保持如下离散弱全局能量守恒律
(3.44) $\begin{equation} \begin{array}{rl} & \Delta x \sum \limits_{j \neq {I,I'}} \left( S(A_xz_j^{n+1}) + {(\delta _x^+ z_j^{n+1})} ^\mathrm{T} \textbf{{K}}_+ A_xz_j^{n+1} \right) \\ &+ \Delta x_1 \left( S(A_xz_I^{n+1}) + {(\delta _x^+ z_I^{n+1})} ^\mathrm{T} \textbf{{K}}_+ A_xz_I^{n+1} \right) + \Delta x_2 \left( S(A_xz_{I'}^{n+1}) + {(\delta _x^+ z_{I'}^{n+1})} ^\mathrm{T} \textbf{{K}}_+ A_xz_{I'}^{n+1} \right)\\ = & \Delta x \sum \limits_{j \neq {I,I'}} \left( S(A_xz_j^{n}) + {(\delta _x^+ z_j^{n})} ^\mathrm{T} \textbf{{K}}_+ A_xz_j^{n} \right) \\ &+ \Delta x_1 \left( S(A_xz_I^{n}) + {(\delta _x^+ z_I^{n})} ^\mathrm{T} \textbf{{K}}_+ A_xz_I^{n} \right) + \Delta x_2 \left( S(A_xz_{I'}^{n}) + {(\delta _x^+ z_{I'}^{n})} ^\mathrm{T} \textbf{{K}}_+ A_xz_{I'}^{n} \right). \end{array} \end{equation}$
证 首先, 对于 $ j \notin \left\lbrace I,I'\right\rbrace $
类似地, 对于 $ j = I $ $ I' $
将上述三个方程的等号两侧分别乘以 $ \Delta x \Delta t $ $ \Delta x_1 \Delta t $ $ \Delta x_2 \Delta t $ $ j $
结合跳跃条件 (3.8) 和边界条件 (3.13), $\textbf{VI}$
其中 $ p $ $ q $
3.3.2 局部能量守恒算法 II (LEPS II)
接下来, 对于节点 $ (x_j,t_n) $ $ j\notin \left\lbrace I,I',I+1 \right\rbrace $
(3.45a) $ \begin{equation}\label{LEPS II a} \left\lbrace \begin{array}{ll} \textbf{{K}}_+ \delta_x^+ A_t z_j^n + \textbf{{K}}_-\delta_x^-A_tz_j^n = A_t m_j^n,\\ \textbf{{M}} \delta_t^+ z_j^n = \displaystyle \int_{0}^{1} \left( \nabla_zS((1-\xi) z_j^n + \xi z_j^{n+1}) - ((1-\xi) m_j^n + \xi m_j^{n+1})\right) \mathrm{d}\xi. \end{array} \right. \end{equation}$
对于节点 $ (x_I,t_n) $ $ (x_{I'},t_n) $ $ (x_{I+1},t_n) $
(3.45b) $\begin{equation}\label{LEPS II b} \left\lbrace \begin{array}{ll} \textbf{{K}}_+ \delta_{x_1}^+ A_t z_I^n + \textbf{{K}}_-\delta_x^-A_tz_I^n = A_t m_I^n,\\ \textbf{{M}} \delta_t^+ z_I^n = \displaystyle \int_{0}^{1} \Big( \nabla_zS((1-\xi) z_I^n + \xi z_I^{n+1}) - ((1-\xi) m_I^n + \xi m_I^{n+1})\Big) \mathrm{d}\xi, \end{array} \right. \end{equation}$
(3.45c) $\begin{equation}\label{LEPS II c} \left\lbrace \begin{array}{ll} \textbf{{K}}_+ \delta_{x_2}^+ A_t z_{I'}^n + \textbf{{K}}_-\delta_{x_1}^-A_tz_{I'}^n = A_t m_{I'}^n,\\ \textbf{{M}} \delta_t^+ z_{I'}^n = \displaystyle \int_{0}^{1} \Big( \nabla_zS((1-\xi) z_{I'}^n + \xi z_{I'}^{n+1}) - ((1-\xi) m_{I'}^n + \xi m_{I'}^{n+1})\Big) \mathrm{d}\xi \end{array} \right. \end{equation}$
(3.45d) $\begin{equation}\label{LEPS II d} \left\lbrace \begin{array}{ll} \textbf{{K}}_+ \delta_x^+ A_t z_{I+1}^n + \textbf{{K}}_-\delta_{x_2}^-A_tz_{I+1}^n = A_t m_{I+1}^n,\\ \textbf{{M}} \delta_t^+ z_{I+1}^n = \displaystyle \int_{0}^{1} \left( \nabla_zS((1-\xi) z_j^n + \xi z_{I+1}^{n+1}) - ((1-\xi) m_{I+1}^n + \xi m_{I+1}^{n+1})\right) \mathrm{d} \xi. \end{array} \right. \end{equation}$
(3.46) $\begin{equation}\label{LEPS II} \left\lbrace \begin{array}{ll} \textbf{{M}} \delta_t^+ z_j^n + \textbf{{K}}_+\delta_x^+ A_t z_j^n + \textbf{{K}}_-\delta_x^-A_tz_j^n = \displaystyle \int_{0}^{1} \left( \nabla_zS((1-\xi) z_j^n + \xi z_j^{n+1}) \right) \mathrm{d}\xi, \quad j \notin \left\lbrace I,I',I+1 \right\rbrace, \\ \textbf{{M}} \delta_t^+ z_I^n + \textbf{{K}}_+\delta_{x_1}^+ A_t z_I^n + \textbf{{K}}_-\delta_x^-A_tz_I^n = \displaystyle \int_{0}^{1} \Big( \nabla_zS((1-\xi) z_I^n + \xi z_I^{n+1}) \Big) \mathrm{d}\xi,\\ \textbf{{M}} \delta_t^+ z_{I'}^n + \textbf{{K}}_+\delta_{x_2}^+ A_t z_{I'}^n + \textbf{{K}}_-\delta_{x_1}^-A_tz_{I'}^n = \displaystyle \int_{0}^{1} \Big( \nabla_zS((1-\xi) z_{I'}^n + \xi z_{I'}^{n+1}) \Big) \mathrm{d}\xi,\\ \textbf{{M}} \delta_t^+ z_{I+1}^n + \textbf{{K}}_+\delta_x^+ A_t z_{I+1}^n + \textbf{{K}}_-\delta_{x_2}^-A_tz_{I+1}^n = \displaystyle \int_{0}^{1} \Big( \nabla_zS((1-\xi) z_{I+1}^n + \xi z_{I+1}^{n+1}) \Big) \mathrm{d}\xi, \end{array} \right. \end{equation}$
其中界面点 $ x_{I'} $ $ \Delta x_1 = 0 $
定理 3.14 算法 (3.46) 满足如下离散弱局部能量守恒律
(a) $ j \notin \left\lbrace I,I',I+1\right\rbrace $
(3.47) $\begin{equation} \label{LECL II a} \delta _t^+ \left( S(z_j^n) + {(\delta _x^+ z_{j-1}^n)} ^\mathrm{T} \textbf{K}_+ z_j^n \right) + \delta _x^+\left( -{(\delta _t^+z_{j-1}^n)}^\mathrm{T} \textbf{K}_+A_tz_j^n \right) = 0; \end{equation}$
(3.48) $\begin{equation}\label{LECL II b} \delta _t^+ \left( S(z_I^n) + {(\delta _x^+ z_{I-1}^n)} ^\mathrm{T} \textbf{K}_+ z_I^n \right) + \delta _x^+\left( -{(\delta _t^+z_{I-1}^n)}^\mathrm{T} \textbf{K}_+A_tz_I^n \right) = 0; \end{equation}$
(3.49) $\begin{equation}\label{LECL II c} \delta _t^+ \left( S(z_{I'}^n) + {(\delta _x^+ z_{I}^n)} ^\mathrm{T} \textbf{K}_+ z_{I'}^n \right) + \delta _x^+\left( -{(\delta _t^+z_{I}^n)}^\mathrm{T} \textbf{K}_+A_tz_{I'}^n \right) = 0; \end{equation}$
(3.50) $\begin{equation}\label{LECL II d} \delta _t^+ \left( S(z_{I+1}^n) + {(\delta _x^+ z_{I'}^n)} ^\mathrm{T} \textbf{K}_+ z_{I+1}^n \right) + \delta _x^+\left( -{(\delta _t^+z_{I'}^n)}^\mathrm{T} \textbf{K}_+A_tz_{I+1}^n \right) = 0. \end{equation} $
证 对于 $ j \notin \left\lbrace I,I',I+1\right\rbrace $ $ \delta_t^+ z_j^n $
由此可得等式 (3.47) 成立. 类似地, 只需将上述推导中的空间步长 $ \Delta x $ $ \Delta x_1 $ $ \Delta x_2 $
注 3.7 由于离散 Leibnitz 准则的特殊性, 在证明结论 (b), (c) 和 (d) 时要求空间步长保持一致, 即需满足 $ \Delta x =\Delta x_1 = \Delta x_2 $ $ \Delta x = \Delta x_1, \Delta x_2 = 0 $ $ \Delta x=\Delta x_2, \Delta x_1=0 $ ). 此时界面点 $ x=0 $
定理 3.15 在边界条件 (3.13) 下, 算法 (3.46) 保持如下的离散弱全局能量守恒律
(3.51) $\begin{equation} \Delta x \sum \limits_{j=0}^J \left( S(z_j^{n+1}) + {(\delta _x^+ z_{j-1}^{n+1})} ^\mathrm{T} \textbf{K}_+ z_j^{n+1} \right) = \Delta x \sum \limits_{j=0}^J \left( S(z_j^{n}) + {(\delta _x^+ z_{j-1}^{n})} ^\mathrm{T} \textbf{K}_+ z_j^{n} \right). \end{equation} $
证 首先, 对于 $ j \notin \left\lbrace I,I',I+1\right\rbrace $
类似地, 对于 $ j = I,I' $ $ I+1 $
将上述四个方程的等号两侧分别乘以 $ \Delta x \Delta t $ $ j $
结合边界条件 (3.13), $\textbf{VIII}$
如注 3.5 所述, 此处步长统一用 $ \Delta x $
注 3.8 在本研究中, 我们采用隐式中点格式与辛 Euler 方法为带 Delta 势的 NLS 方程构造了一系列局部保结构算法. 值得注意的是, 隐式中点格式采用隐式方法, 可通过迭代法处理 Delta 势函数, 因此无需 $ x=0 $ $ x=0 $
注 3.9 本文基于弱多辛形式, 为带 Delta 势的 NLS 方程给出一系列局部保结构算法构造的统一框架. 然而, 这些算法的适用性并不局限于该特定方程. 事实上, 任何能够表示为弱多辛形式的 PDEs, 均适用于该框架. 这意味着, 我们的算法不仅针对特定方程, 更重要的是为所有可弱多辛化的 PDEs 提供了统一的数值求解框架, 从而为该类问题提供了统一有效的数值求解途径.
4 数值实验
为探究所构造算法的性能, 我们将展示齐次 Dirichlet 边界条件下带 Delta 势的 NLS 方程的数值实验. 实验内容主要包括: (1) 数值模拟效果与全局最大误差; (2) 不同算法中的质量守恒与能量守恒效果.
为更有效地展示守恒特性, 现分别定义离散全局质量与能量的相对误差如下
其中 $ \mathcal{N}^n $ $ \mathcal{E}^n $ $ t = t_n $
来衡量 $ t=t_n $ $ p(x_j,t_n) $ $ p_j^n $ $ p(x,t) $ $ (x_j,t_n) $
(4.1) $\begin{equation}\label{solution} u(x,t)=\psi(x) \mathrm{exp} (i(2\gamma-1)^2t/8), \end{equation}$
对于相应的稳态 NLS 方程, 当 $ \gamma<1/4 $ $ t $ $ x $ $ 0 $
(4.2) $\begin{equation} \psi(a)=\psi(b)=0, \end{equation}$
其中, 空间计算域取 $ a=-50 $ $ b=50 $ $ \Delta x=0.1 $ $ x=0 $ $ \Delta t=0.01 $ . 在时间离散的每一步中, 鉴于产生的非线性代数系统均为隐式形式, 我们采用不动点迭代法求解, 并设定统一的收敛准则: 相邻两次迭代向量的差值数量级小于 $ \mathcal{O}(10^{-15}) $
4.1 数值模拟与全局最大误差
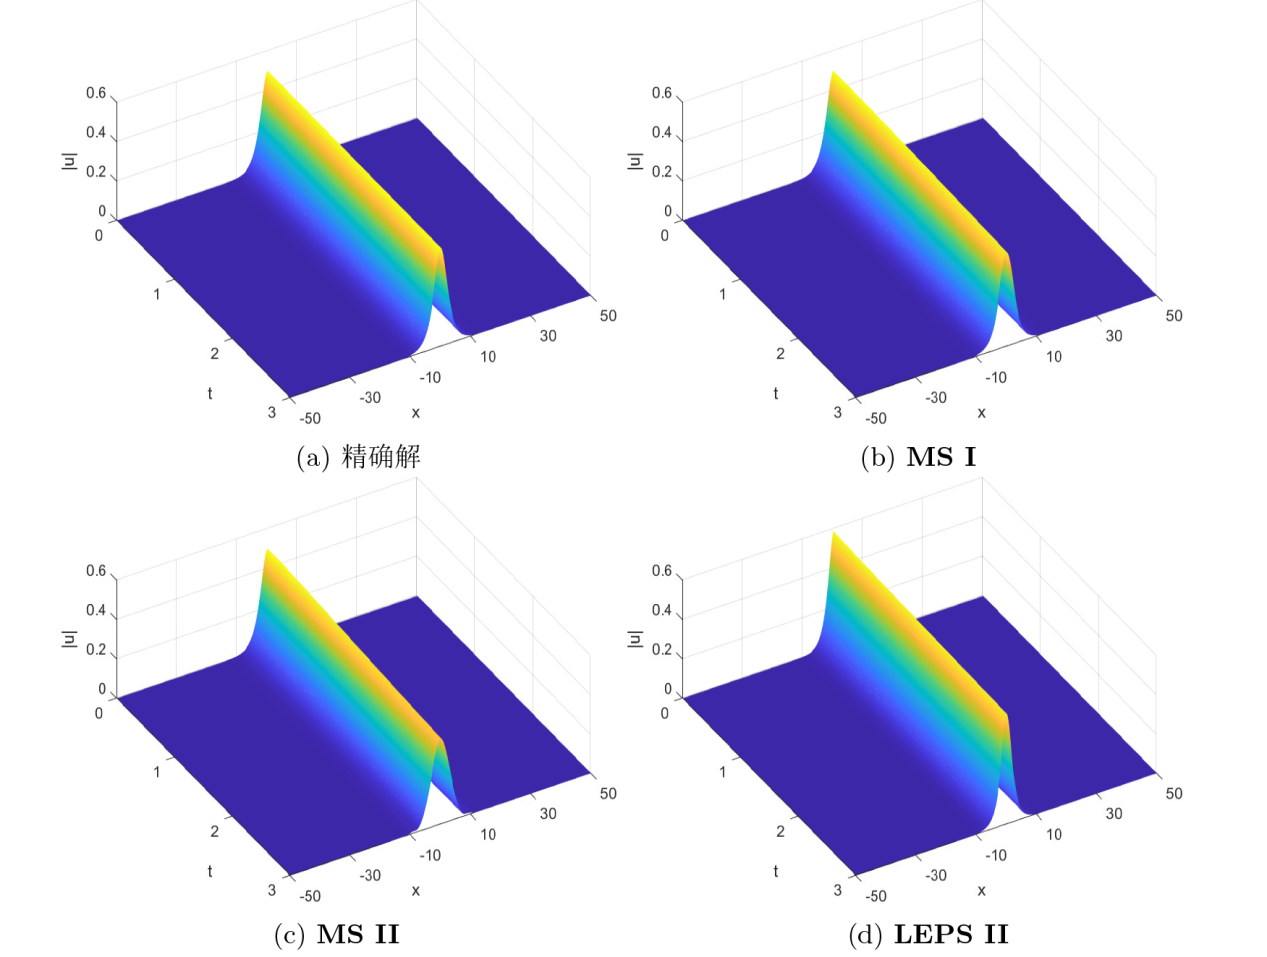
首先, 我们在时间区间 $ t \in [0,3] $ $\textbf{MS I}$ $\textbf{MS II}$ $\textbf{LEPS II}$ 图 1 所示. 从图形表现来看, 各算法的数值解曲线与精确解曲线高度一致, 波在指定区间内的传播行为与理论预期相符, 且波的形状在传播过程中得到了良好的保持. 这里需要说明的是, 算法 $\textbf{MS III}$ $\textbf{MS IV}$ $\textbf{LEPS I}$ $\textbf{MS II}$
图 1
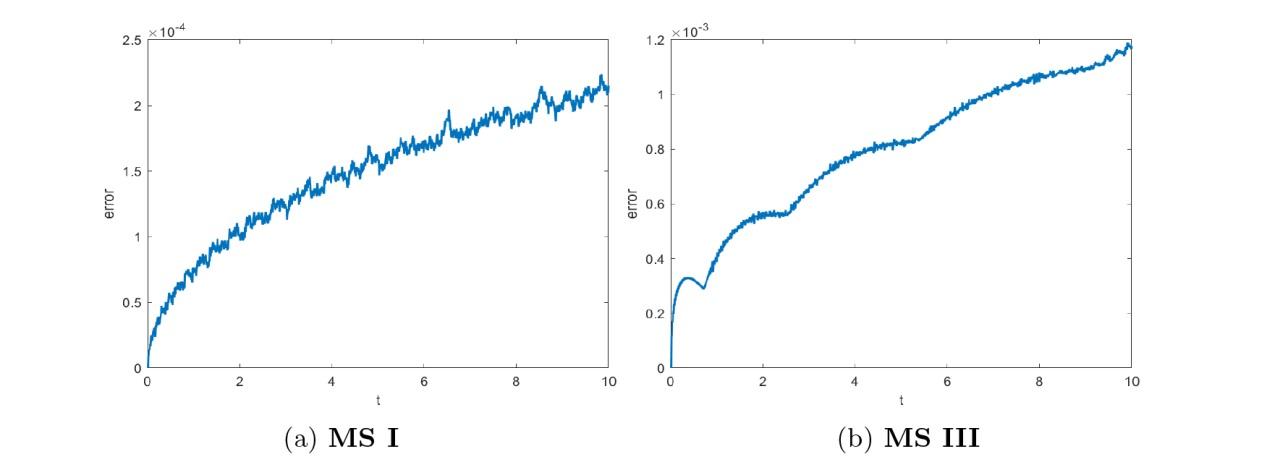
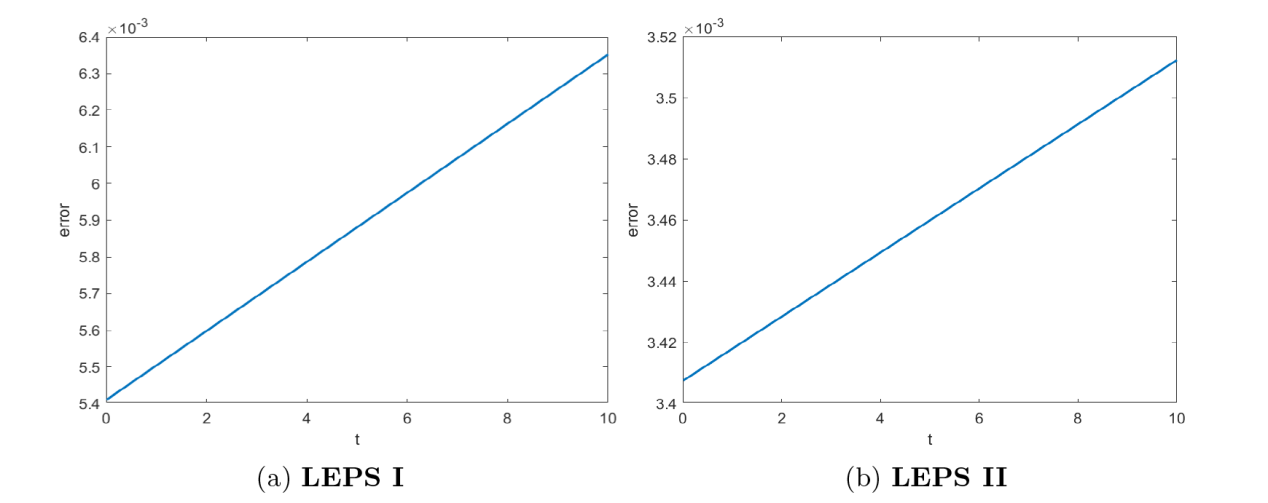
其次, 以算法 $\textbf{MS I}$ $\textbf{MS III}$ $\textbf{LEPS I}$ $\textbf{LEPS II}$ 图 2 -3 中分别呈现了从初始时刻 $ t=0s $ $ t=10s $ $ \Delta t=0.01 $ . 根据图 2 -3 所示结果, 在多辛算法与局部能量守恒算法的长时间演化过程中, 数值解的最大误差始终被控制在 $ \mathcal{O}(10^{-3}) $
图 2
图 2
带 Delta 势的 NLS 方程的多辛算法的数值解的最大误差
图 3
图 3
带 Delta 势的 NLS 方程的局部能量守恒算法的数值解的最大误差
4.2 不变量的守恒特性
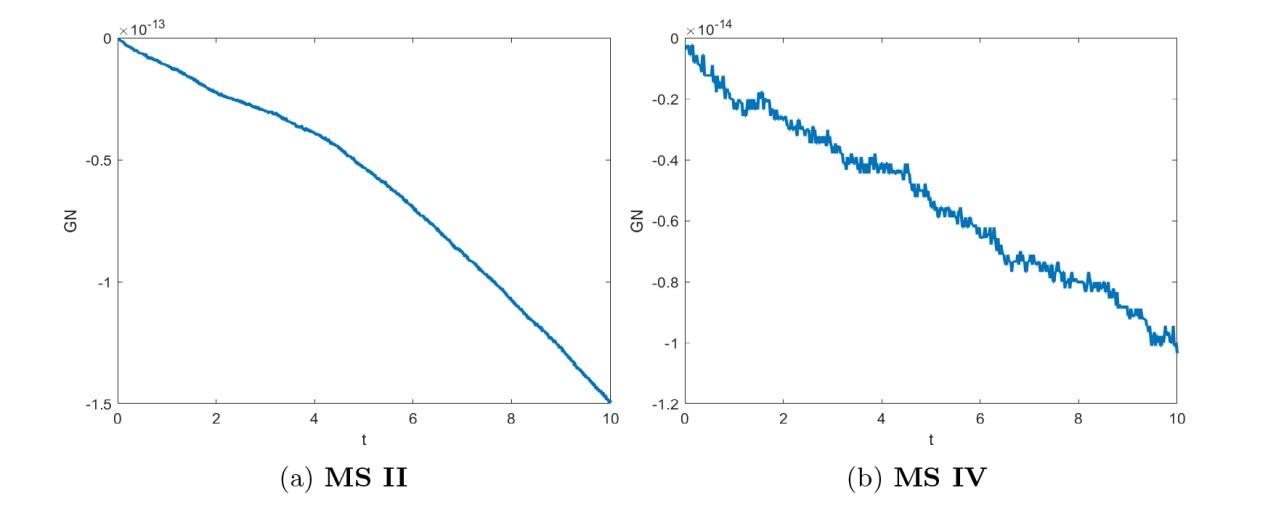
本节对所提出算法在质量和能量守恒特性方面进行了数值验证. 图 4 展示了多辛算法 $\textbf{MS II}$ $\textbf{MS IV}$ $ t=0s $ $ t=10s $ $ \Delta t=0.01 $ 图 4 观察到, 两类多辛算法的离散全局质量保持得非常好, 离散全局质量的相对误差分别稳定在 $ \mathcal{O}(10^{-13}) $ $ \mathcal{O}(10^{-14}) $ $\textbf{MS I}$ $\textbf{MS III}$ ) 在离散全局质量守恒性质上表现出相似精度, 此处不再重复展示.
图 4
图 4
带 Delta 势的 NLS 方程的离散全局质量的相对误差
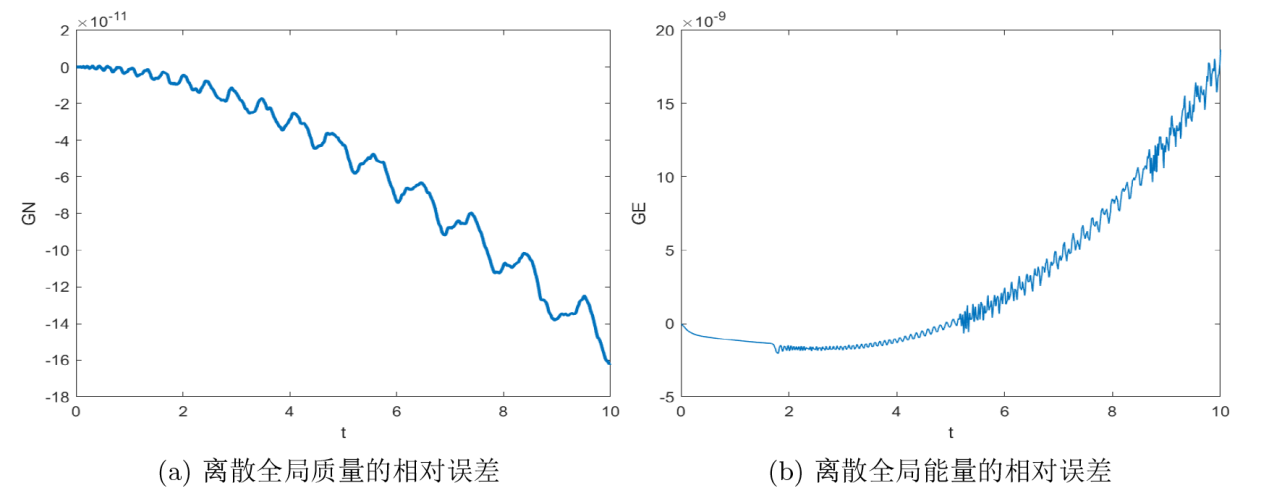
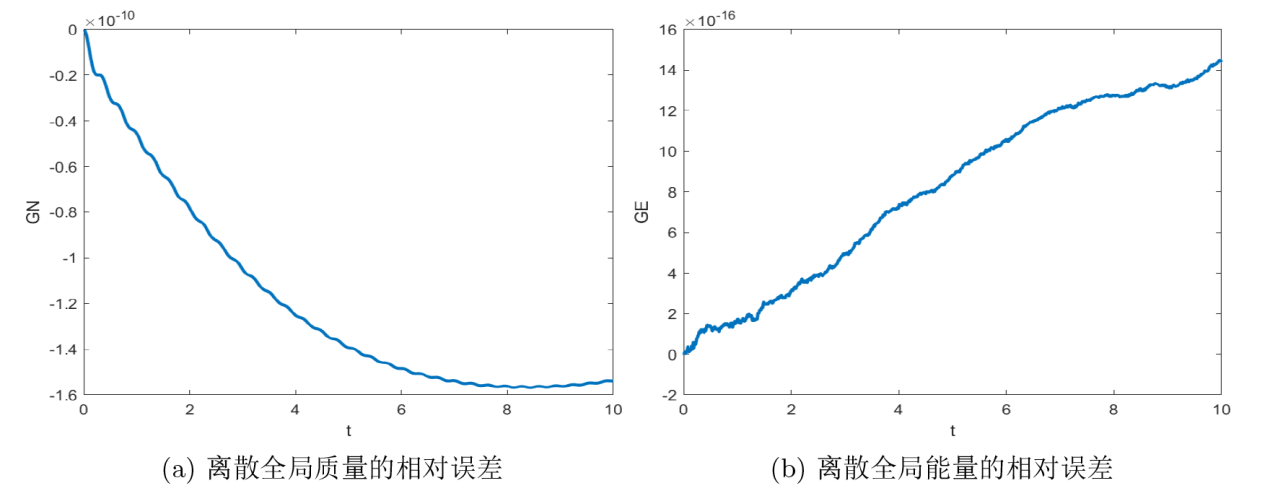
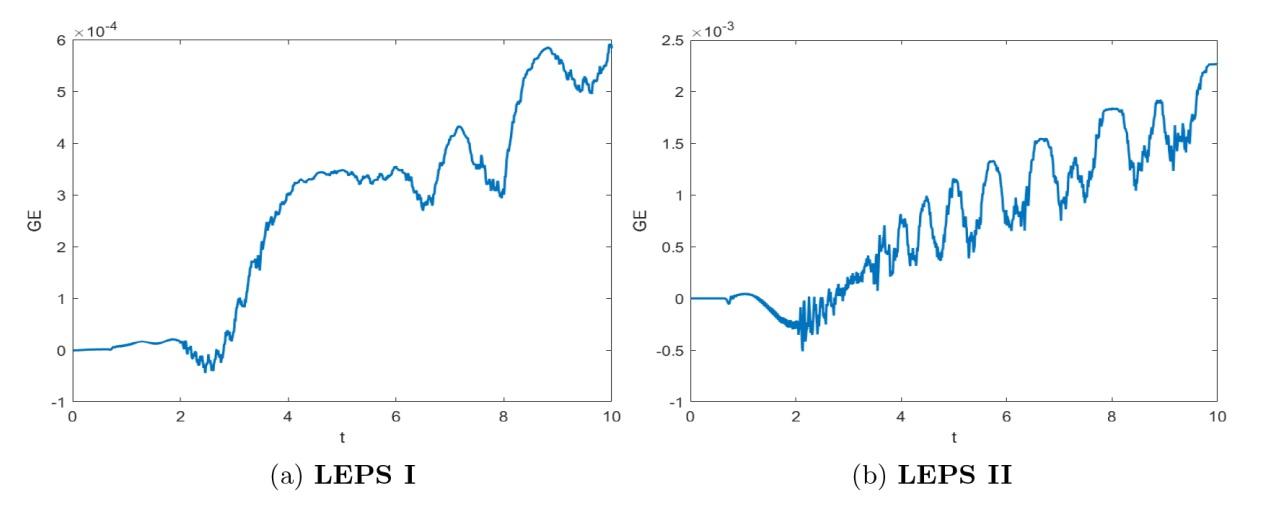
接下来, 我们对两类局部能量守恒算法的不变量守恒特性进行检验. 图 5 -8 展示了算法 $\textbf{LEPS I}$ $\textbf{LEPS II}$ $ t=0s $ $ t=10s $ $ \Delta t=0.01 $ 图 5 -6 可以看出, 对于两类局部能量守恒算法的不变量的离散全局相对误差变化情况, 算法 $\textbf{LEPS I}$ $ \mathcal{O}(10^{-11}) $ $ \mathcal{O}(10^{-9}) $ $\textbf{LEPS II}$ $ \mathcal{O}(10^{-16}) $ $\textbf{LEPS I}$ $\textbf{LEPS II}$
图 5
图 5
算法 $\textbf{LEPS I}$
图 6
图 6
算法 $\textbf{LEPS II}$
图 7
图 7
在精确解所满足边界下, 带 Delta 势的 NLS 方程的离散局部能量残差
图 8
图 8
在精确解所满足边界下, 带 Delta 势的 NLS 方程的离散全局能量的相对误差
图 7 -8 分别给出了不采用齐次 Dirichlet 边界条件 (如: 精确解所满足的边界) 下的局部能量守恒算法 $\textbf{LEPS I}$ $\textbf{LEPS II} $ $\textbf{LEPS II}$ $ \mathcal{O}(10^{-13}) $ $\textbf{LEPS I}$ $\textbf{LEPS II}$
综上所述, 本文提出的局部保结构算法在理论推导与数值实效方面均表现出良好的一致性, 所有数值实验结果均验证了其有效性和可靠性.
5 结论
以带 Delta 势的 NLS 方程为例, 本文基于弱多辛形式, 给出了一系列局部保结构算法构造的统一框架. 该框架包含四类多辛算法和两类局部能量守恒算法, 这些算法不依赖于特定的边界条件, 适用于任意时空区域. 我们从理论角度严格证明了相应算法的离散弱局部守恒律, 以及在适当边界条件下的离散弱全局守恒律. 数值实验验证了所提算法在长时间模拟中的有效性与稳定性. 该框架可推广至任何可表示为弱多辛形式的 PDEs, 为此类问题的数值求解提供了普适性的计算途径, 也为计算数学专业的教学研究提供了典型的教学案例.
参考文献
View Option
[1]
Wang Z Zhu J Wang C Finite difference alternative unequal-sized weighted essentially non-oscillatory schemes for hyperbolic conservation laws
Physics of Fluids , 2022 , 34 1 -29
[本文引用: 1]
[2]
Elgindi T Masmoudi N $L_{\infty}$
Archive for Rational Mechanics and Analysis , 2020 , 235 1979 -2025
DOI:10.1007/s00205-019-01457-7
[本文引用: 1]
We give a new approach to studying norm inflation (in some critical spaces) for a wide class of equations arising in hydrodynamics. As an application, we prove strong ill-posedness of the n-dimensional Euler equations in the class C1 n L2( ) and also in Ckn L2( ) where can be thewhole space, a smooth bounded domain, or the torus. We also apply our method to the Oldroyd B, surface quasi-geostrophic, and Boussinesq systems.
[3]
Kundu P Almusawa H Fahim M Linear and nonlinear effects analysis on wave profiles in optics and quantum physics
Results in Physics , 2021 , 23 1 -9
[本文引用: 1]
[4]
DeWitt S Thornton K Phase field modeling of microstructural evolution
Computational Materials System Design , 2018 , 22 67 -87
[本文引用: 1]
[5]
Feng K Qin M The symplectic methods for the computation of Hamiltonian equations
Numerical Methods for Partial Differential Equations , 2006 , 1297 1 -37
[本文引用: 1]
[6]
Bridges T Reich S Multi-symplectic integrators: numerical schemes for Hamiltonian PDEs that conserve symplecticity
Physics Letters A , 2001 , 284 184 -193
DOI:10.1016/S0375-9601(01)00294-8
URL
[本文引用: 1]
[7]
Marsden J Patrick G Shkoller S Multisymplectic geometry variational integrators, and nonlinear PDEs
Communications in Mathematical Physics , 1998 , 199 2 ): 351 -395
DOI:10.1007/s002200050505
URL
[8]
Reich S Multi-symplectic Runge-Kutta collocation methods for Hamiltonian wave equations
Journal of Computational Physics , 2000 , 157 473 -499
DOI:10.1006/jcph.1999.6372
URL
[本文引用: 2]
[9]
Cohen D Hairer E Lubich C Conservation of energy, momentum and actions in numerical discretizations of non-linear wave equations
Numerische Mathematik , 2008 , 110 113 -143
DOI:10.1007/s00211-008-0163-9
URL
[本文引用: 1]
[10]
Chen Y Sun Y Tang Y Energy-preserving numerical methods for Landau-Lifshitz equation
Journal of Physics A , 2011 , 44 307 -329
[11]
Wang T Guo B Xu Q Fourth-order compact and energy conservative difference schemes for the nonlinear Schrödinger equation in two dimensions
Journal of Computational Physics , 2013 , 243 382 -399
DOI:10.1016/j.jcp.2013.03.007
URL
[12]
Yi N Liu H An energy conserving local discontinuous Galerkin method for a nonlinear variational wave equation
Communications in Computational Physics , 2018 , 23 747 -772
DOI:10.4208/cicp.OA-2016-0189
URL
[13]
Cai J Wang Y Jiang C Local structure-preserving algorithms for general multi-symplectic Hamiltonian PDEs
Communications in Computational Physics , 2019 , 235 210 -220
[本文引用: 1]
[14]
Yusuf A Alshomrani A Sulaiman T Extended classical optical solitons to a nonlinear Schrodinger equation expressing the resonant nonlinear light propagation through isolated flaws in optical waveguides
Optical and Quantum Electronics , 2022 , 54 1 -13
DOI:10.1007/s11082-021-03373-1
[本文引用: 1]
[16]
Du D Wu Y Zhang K On the blow-up for nonlinear Schrödinger equation with inhomogeneous perturbation
Mathematical Methods in the Applied Sciences , 2024 , 47 7 ): 5664 -5676
DOI:10.1002/mma.v47.7
URL
[17]
Li Z Tian S Yang J Riemann-Hilbert approach and soliton solutions for the higher-order dispersive nonlinear Schrödinger equation with nonzero boundary conditions
East Asian Journal on Applied Mathematics , 2021 , 11 2 ): 369 -388
DOI:10.4208/eajam
URL
[本文引用: 1]
[18]
Bao W Cai Y Uniform error estimates offinite difference methods for the nonlinear Schrödinger equation with wave operator
SIAM Journal on Numerical Analysis , 2012 , 50 492 -521
DOI:10.1137/110830800
URL
[本文引用: 1]
[19]
Wang T Guo B Xu Q Fourth-order compact and energy conservative difference schemes for the nonlinear Schrödinger equation in two dimensions
Journal of Computational Physics , 2013 , 243 382 -399
DOI:10.1016/j.jcp.2013.03.007
URL
[本文引用: 1]
[20]
Akrivis G Dougalis V Karakashian Q On fully discrete Galerkin methods of second-order temporal accuracy for the nonlinear Schrödinger equation
Numerische Mathematik , 1991 , 59 31 -53
DOI:10.1007/BF01385769
URL
[本文引用: 1]
[21]
Chen J Qin M Multi-symplectic Fourier pseudospectral method for the nonlinear Schrödinger equation
Electronic Transactions on Numerical Analysis , 2001 , 12 193 -204
[本文引用: 1]
[22]
Wang Y Wang B Qin M Local structure-preserving algorithms for partial differential equations
Science in China Series A: Mathematics , 2008 , 51 2115 -2136
[本文引用: 2]
[23]
Cai J Wang Y Liang H Local energy-preserving and momentum-preserving algorithms for coupled nonlinear Schrödinger system
Journal of Computational Physics , 2013 , 239 30 -50
DOI:10.1016/j.jcp.2012.12.036
URL
[本文引用: 1]
[24]
Wang J Wang Y Liang D Construction of local structure-preserving algorithms for the general multi-symplectic Hamiltonian system
Communications in Computational Physics , 2020 , 27 828 -860
DOI:10.4208/cicp
URL
[本文引用: 2]
[25]
Wang J Zhou Z Wang Y Local structure-preserving algorithms for the Klein-Gordon-Zakharov equation
Acta Mathematica Scientia , 2023 , 43 1211 -1238
DOI:10.1007/s10473-023-0313-2
[本文引用: 1]
[26]
Bridges T Reich S Multi-symplectic integrators: numerical schemes for Hamiltonian PDEs that conserve symplecticity
Physics Letters A , 2001 , 284 184 -193
DOI:10.1016/S0375-9601(01)00294-8
URL
[本文引用: 1]
[28]
Tornberg A Engquist B Regularization techniques for numerical approximation of PDEs with singularities
Journal of Scientific Computing , 2003 , 19 527 -552
DOI:10.1023/A:1025332815267
[本文引用: 1]
[29]
Qian X Fu H Song S Conservative modified Crank-Nicolson and time-splitting wavelet methods for modeling Bose-Einstein condensates in delta potentials
Applied Mathematics and Computation , 2017 , 307 1 -16
DOI:10.1016/j.amc.2017.02.037
URL
[本文引用: 1]
[30]
Zhou X Cai Y Cai X Accurate and efficient numerical methods for the nonlinear Schrödinger equation with Dirac delta potential
Calcolo , 2023 , 60 4 ): 1 -28
DOI:10.1007/s10092-022-00496-z
[本文引用: 1]
[31]
LeVeque R Li Z The immersed interface method for elliptic equation with discontinuous coefficients and singular sources
SIAM Journal on Numerical Analysis , 1994 , 31 1019 -1044
DOI:10.1137/0731054
URL
[本文引用: 1]
[32]
Rutka V Li Z An explicit jump immersed interface method for two-phase Navier-Stokes equations with interfaces
Computer Methods in Applied Mechanics and Engineering , 2008 , 197 2317 -2328
DOI:10.1016/j.cma.2007.12.016
URL
[本文引用: 1]
[33]
Cheng B Ya M Chuan F Nonlinear Schrödinger equation with a Dirac delta potential: finite difference method
Communications in Theoretical Physics , 2020 , 72 1 -6
[本文引用: 1]
[34]
Bai J Wang L EJIIM for the stationary Schrödinger equations with delta potential wells
Applied Mathematics and Computation , 2015 , 254 113 -124
DOI:10.1016/j.amc.2014.12.095
URL
[本文引用: 1]
[35]
Bai J Li C Liu X Weak multi-symplectic reformulation and geometric numerical integration for the nonlinear Schrödinger equations with delta potentials
IMA Journal of Numerical Analysis , 2018 , 38 1 ): 399 -429
DOI:10.1093/imanum/drw062
URL
[本文引用: 4]
[36]
Bai J Multi-symplectic Runge-Kutta-Nyström methods for nonsmooth nonlinear Schrödinger equations
Journal of Mathematical Analysis and Applications , 2016 , 444 721 -736
DOI:10.1016/j.jmaa.2016.06.060
URL
[本文引用: 3]
[38]
Witthaut D Mossmann S Korsch H Bound and resonance states of the nonlinear Schrödinger equation in simple modle systems
Journal of Physics A , 2005 , 38 1777 -1792
DOI:10.1088/0305-4470/38/8/013
URL
[本文引用: 1]
Finite difference alternative unequal-sized weighted essentially non-oscillatory schemes for hyperbolic conservation laws
1
2022
... 偏微分方程 (PDEs) 是描述自然界中各种物理现象的基本工具, 广泛应用于流体力学 [1 ,2 ] , 量子力学[3 ] , 材料科学[4 ] 等领域. 守恒型 PDEs 可以写成如下多辛形式 ...
$L_{\infty}$ ill-posedness for a class of equations arising in hydrodynamics
1
2020
... 偏微分方程 (PDEs) 是描述自然界中各种物理现象的基本工具, 广泛应用于流体力学 [1 ,2 ] , 量子力学[3 ] , 材料科学[4 ] 等领域. 守恒型 PDEs 可以写成如下多辛形式 ...
Linear and nonlinear effects analysis on wave profiles in optics and quantum physics
1
2021
... 偏微分方程 (PDEs) 是描述自然界中各种物理现象的基本工具, 广泛应用于流体力学 [1 ,2 ] , 量子力学[3 ] , 材料科学[4 ] 等领域. 守恒型 PDEs 可以写成如下多辛形式 ...
Phase field modeling of microstructural evolution
1
2018
... 偏微分方程 (PDEs) 是描述自然界中各种物理现象的基本工具, 广泛应用于流体力学 [1 ,2 ] , 量子力学[3 ] , 材料科学[4 ] 等领域. 守恒型 PDEs 可以写成如下多辛形式 ...
The symplectic methods for the computation of Hamiltonian equations
1
2006
... 在适当的边界条件, 例如, 周期边界条件或齐次 Dirichlet 边界条件下, 上述局部守恒律可沿空间方向积分, 分别导出辛守恒律, 全局能量守恒律, 全局动量守恒律以及全局质量守恒律. 对于 PDEs 的数值求解而言, 保持其物理属性与数学结构的完整性至关重要[5 ] . 多辛框架[6 8 ] 在该方面展现出显著优势: 相较于传统保结构算法, 局部保结构算法不仅能够同等看待时间与空间变量, 还摆脱了对边界条件的依赖. 这使得数值算法能在每个点上保持结构, 且无需预设方程是否具有合适的边界条件. 这些特性能够有效地维持动力系统中的守恒律, 防止能量, 动量等物理量的虚假耗散[9 13 ] , 从而更准确地刻画系统的真实动力学行为. ...
Multi-symplectic integrators: numerical schemes for Hamiltonian PDEs that conserve symplecticity
1
2001
... 在适当的边界条件, 例如, 周期边界条件或齐次 Dirichlet 边界条件下, 上述局部守恒律可沿空间方向积分, 分别导出辛守恒律, 全局能量守恒律, 全局动量守恒律以及全局质量守恒律. 对于 PDEs 的数值求解而言, 保持其物理属性与数学结构的完整性至关重要[5 ] . 多辛框架[6 8 ] 在该方面展现出显著优势: 相较于传统保结构算法, 局部保结构算法不仅能够同等看待时间与空间变量, 还摆脱了对边界条件的依赖. 这使得数值算法能在每个点上保持结构, 且无需预设方程是否具有合适的边界条件. 这些特性能够有效地维持动力系统中的守恒律, 防止能量, 动量等物理量的虚假耗散[9 13 ] , 从而更准确地刻画系统的真实动力学行为. ...
variational integrators, and nonlinear PDEs
0
1998
Multi-symplectic Runge-Kutta collocation methods for Hamiltonian wave equations
2
2000
... 在适当的边界条件, 例如, 周期边界条件或齐次 Dirichlet 边界条件下, 上述局部守恒律可沿空间方向积分, 分别导出辛守恒律, 全局能量守恒律, 全局动量守恒律以及全局质量守恒律. 对于 PDEs 的数值求解而言, 保持其物理属性与数学结构的完整性至关重要[5 ] . 多辛框架[6 8 ] 在该方面展现出显著优势: 相较于传统保结构算法, 局部保结构算法不仅能够同等看待时间与空间变量, 还摆脱了对边界条件的依赖. 这使得数值算法能在每个点上保持结构, 且无需预设方程是否具有合适的边界条件. 这些特性能够有效地维持动力系统中的守恒律, 防止能量, 动量等物理量的虚假耗散[9 13 ] , 从而更准确地刻画系统的真实动力学行为. ...
... 在外势场 $ V_{ext} = 0 $ 15 17 ]. 目前, 已采用有限差分法 [18 ,19 ] , 有限元法 [20 ] , 傅里叶拟谱法 [21 ] 等多种数值方法对其进行数值求解. 随着计算科学的不断发展, 保结构算法 [22 25 ] 的构造已成为研究热点. 随着多辛形式[8 ,26 ] 的提出, 局部保结构算法应运而生 [22 ] , 其将空间方向与时间方向置于同等地位的特点, 为 NLS 方程的数值求解提供了全新视角. 基于此, 众多学者致力于利用多辛形式 (1.1)为 NLS 方程构造局部保结构算法. 例如, Cai[23 ] 提出了一种基于多辛形式的算法, 为耦合 NLS 方程构造了局部能量与局部动量守恒格式; Wang[24 ] 以 NLS 方程为例, 基于多辛形式发展了一系列局部保结构算法构造的统一框架. 这些算法不仅针对特定方程有效, 更为 PDEs 的数值求解提供了统一而高效的途径. ...
Conservation of energy, momentum and actions in numerical discretizations of non-linear wave equations
1
2008
... 在适当的边界条件, 例如, 周期边界条件或齐次 Dirichlet 边界条件下, 上述局部守恒律可沿空间方向积分, 分别导出辛守恒律, 全局能量守恒律, 全局动量守恒律以及全局质量守恒律. 对于 PDEs 的数值求解而言, 保持其物理属性与数学结构的完整性至关重要[5 ] . 多辛框架[6 8 ] 在该方面展现出显著优势: 相较于传统保结构算法, 局部保结构算法不仅能够同等看待时间与空间变量, 还摆脱了对边界条件的依赖. 这使得数值算法能在每个点上保持结构, 且无需预设方程是否具有合适的边界条件. 这些特性能够有效地维持动力系统中的守恒律, 防止能量, 动量等物理量的虚假耗散[9 13 ] , 从而更准确地刻画系统的真实动力学行为. ...
Energy-preserving numerical methods for Landau-Lifshitz equation
0
2011
Fourth-order compact and energy conservative difference schemes for the nonlinear Schrödinger equation in two dimensions
0
2013
An energy conserving local discontinuous Galerkin method for a nonlinear variational wave equation
0
2018
Local structure-preserving algorithms for general multi-symplectic Hamiltonian PDEs
1
2019
... 在适当的边界条件, 例如, 周期边界条件或齐次 Dirichlet 边界条件下, 上述局部守恒律可沿空间方向积分, 分别导出辛守恒律, 全局能量守恒律, 全局动量守恒律以及全局质量守恒律. 对于 PDEs 的数值求解而言, 保持其物理属性与数学结构的完整性至关重要[5 ] . 多辛框架[6 8 ] 在该方面展现出显著优势: 相较于传统保结构算法, 局部保结构算法不仅能够同等看待时间与空间变量, 还摆脱了对边界条件的依赖. 这使得数值算法能在每个点上保持结构, 且无需预设方程是否具有合适的边界条件. 这些特性能够有效地维持动力系统中的守恒律, 防止能量, 动量等物理量的虚假耗散[9 13 ] , 从而更准确地刻画系统的真实动力学行为. ...
Extended classical optical solitons to a nonlinear Schrodinger equation expressing the resonant nonlinear light propagation through isolated flaws in optical waveguides
1
2022
... 是现代科学领域中最重要的非线性模型之一. 其中, $ i $ $ \hbar $ $ u=u(x,t) $ $ m $ $ a $ $ V_{ext}\equiv V_{ext}(\bar{r},t) $ $ \Delta $ [14 ] 等诸多学科领域, 对全球科技与经济的发展起到了重要推动作用. ...
Water wave, nonlinear Schrödinger equations and their solutions
1
1983
... 在外势场 $ V_{ext} = 0 $ 15 17 ]. 目前, 已采用有限差分法 [18 ,19 ] , 有限元法 [20 ] , 傅里叶拟谱法 [21 ] 等多种数值方法对其进行数值求解. 随着计算科学的不断发展, 保结构算法 [22 25 ] 的构造已成为研究热点. 随着多辛形式[8 ,26 ] 的提出, 局部保结构算法应运而生 [22 ] , 其将空间方向与时间方向置于同等地位的特点, 为 NLS 方程的数值求解提供了全新视角. 基于此, 众多学者致力于利用多辛形式 (1.1)为 NLS 方程构造局部保结构算法. 例如, Cai[23 ] 提出了一种基于多辛形式的算法, 为耦合 NLS 方程构造了局部能量与局部动量守恒格式; Wang[24 ] 以 NLS 方程为例, 基于多辛形式发展了一系列局部保结构算法构造的统一框架. 这些算法不仅针对特定方程有效, 更为 PDEs 的数值求解提供了统一而高效的途径. ...
On the blow-up for nonlinear Schrödinger equation with inhomogeneous perturbation
0
2024
Riemann-Hilbert approach and soliton solutions for the higher-order dispersive nonlinear Schrödinger equation with nonzero boundary conditions
1
2021
... 在外势场 $ V_{ext} = 0 $ 15 17 ]. 目前, 已采用有限差分法 [18 ,19 ] , 有限元法 [20 ] , 傅里叶拟谱法 [21 ] 等多种数值方法对其进行数值求解. 随着计算科学的不断发展, 保结构算法 [22 25 ] 的构造已成为研究热点. 随着多辛形式[8 ,26 ] 的提出, 局部保结构算法应运而生 [22 ] , 其将空间方向与时间方向置于同等地位的特点, 为 NLS 方程的数值求解提供了全新视角. 基于此, 众多学者致力于利用多辛形式 (1.1)为 NLS 方程构造局部保结构算法. 例如, Cai[23 ] 提出了一种基于多辛形式的算法, 为耦合 NLS 方程构造了局部能量与局部动量守恒格式; Wang[24 ] 以 NLS 方程为例, 基于多辛形式发展了一系列局部保结构算法构造的统一框架. 这些算法不仅针对特定方程有效, 更为 PDEs 的数值求解提供了统一而高效的途径. ...
Uniform error estimates offinite difference methods for the nonlinear Schrödinger equation with wave operator
1
2012
... 在外势场 $ V_{ext} = 0 $ 15 17 ]. 目前, 已采用有限差分法 [18 ,19 ] , 有限元法 [20 ] , 傅里叶拟谱法 [21 ] 等多种数值方法对其进行数值求解. 随着计算科学的不断发展, 保结构算法 [22 25 ] 的构造已成为研究热点. 随着多辛形式[8 ,26 ] 的提出, 局部保结构算法应运而生 [22 ] , 其将空间方向与时间方向置于同等地位的特点, 为 NLS 方程的数值求解提供了全新视角. 基于此, 众多学者致力于利用多辛形式 (1.1)为 NLS 方程构造局部保结构算法. 例如, Cai[23 ] 提出了一种基于多辛形式的算法, 为耦合 NLS 方程构造了局部能量与局部动量守恒格式; Wang[24 ] 以 NLS 方程为例, 基于多辛形式发展了一系列局部保结构算法构造的统一框架. 这些算法不仅针对特定方程有效, 更为 PDEs 的数值求解提供了统一而高效的途径. ...
Fourth-order compact and energy conservative difference schemes for the nonlinear Schrödinger equation in two dimensions
1
2013
... 在外势场 $ V_{ext} = 0 $ 15 17 ]. 目前, 已采用有限差分法 [18 ,19 ] , 有限元法 [20 ] , 傅里叶拟谱法 [21 ] 等多种数值方法对其进行数值求解. 随着计算科学的不断发展, 保结构算法 [22 25 ] 的构造已成为研究热点. 随着多辛形式[8 ,26 ] 的提出, 局部保结构算法应运而生 [22 ] , 其将空间方向与时间方向置于同等地位的特点, 为 NLS 方程的数值求解提供了全新视角. 基于此, 众多学者致力于利用多辛形式 (1.1)为 NLS 方程构造局部保结构算法. 例如, Cai[23 ] 提出了一种基于多辛形式的算法, 为耦合 NLS 方程构造了局部能量与局部动量守恒格式; Wang[24 ] 以 NLS 方程为例, 基于多辛形式发展了一系列局部保结构算法构造的统一框架. 这些算法不仅针对特定方程有效, 更为 PDEs 的数值求解提供了统一而高效的途径. ...
On fully discrete Galerkin methods of second-order temporal accuracy for the nonlinear Schrödinger equation
1
1991
... 在外势场 $ V_{ext} = 0 $ 15 17 ]. 目前, 已采用有限差分法 [18 ,19 ] , 有限元法 [20 ] , 傅里叶拟谱法 [21 ] 等多种数值方法对其进行数值求解. 随着计算科学的不断发展, 保结构算法 [22 25 ] 的构造已成为研究热点. 随着多辛形式[8 ,26 ] 的提出, 局部保结构算法应运而生 [22 ] , 其将空间方向与时间方向置于同等地位的特点, 为 NLS 方程的数值求解提供了全新视角. 基于此, 众多学者致力于利用多辛形式 (1.1)为 NLS 方程构造局部保结构算法. 例如, Cai[23 ] 提出了一种基于多辛形式的算法, 为耦合 NLS 方程构造了局部能量与局部动量守恒格式; Wang[24 ] 以 NLS 方程为例, 基于多辛形式发展了一系列局部保结构算法构造的统一框架. 这些算法不仅针对特定方程有效, 更为 PDEs 的数值求解提供了统一而高效的途径. ...
Multi-symplectic Fourier pseudospectral method for the nonlinear Schrödinger equation
1
2001
... 在外势场 $ V_{ext} = 0 $ 15 17 ]. 目前, 已采用有限差分法 [18 ,19 ] , 有限元法 [20 ] , 傅里叶拟谱法 [21 ] 等多种数值方法对其进行数值求解. 随着计算科学的不断发展, 保结构算法 [22 25 ] 的构造已成为研究热点. 随着多辛形式[8 ,26 ] 的提出, 局部保结构算法应运而生 [22 ] , 其将空间方向与时间方向置于同等地位的特点, 为 NLS 方程的数值求解提供了全新视角. 基于此, 众多学者致力于利用多辛形式 (1.1)为 NLS 方程构造局部保结构算法. 例如, Cai[23 ] 提出了一种基于多辛形式的算法, 为耦合 NLS 方程构造了局部能量与局部动量守恒格式; Wang[24 ] 以 NLS 方程为例, 基于多辛形式发展了一系列局部保结构算法构造的统一框架. 这些算法不仅针对特定方程有效, 更为 PDEs 的数值求解提供了统一而高效的途径. ...
Local structure-preserving algorithms for partial differential equations
2
2008
... 在外势场 $ V_{ext} = 0 $ 15 17 ]. 目前, 已采用有限差分法 [18 ,19 ] , 有限元法 [20 ] , 傅里叶拟谱法 [21 ] 等多种数值方法对其进行数值求解. 随着计算科学的不断发展, 保结构算法 [22 25 ] 的构造已成为研究热点. 随着多辛形式[8 ,26 ] 的提出, 局部保结构算法应运而生 [22 ] , 其将空间方向与时间方向置于同等地位的特点, 为 NLS 方程的数值求解提供了全新视角. 基于此, 众多学者致力于利用多辛形式 (1.1)为 NLS 方程构造局部保结构算法. 例如, Cai[23 ] 提出了一种基于多辛形式的算法, 为耦合 NLS 方程构造了局部能量与局部动量守恒格式; Wang[24 ] 以 NLS 方程为例, 基于多辛形式发展了一系列局部保结构算法构造的统一框架. 这些算法不仅针对特定方程有效, 更为 PDEs 的数值求解提供了统一而高效的途径. ...
... [22 ], 其将空间方向与时间方向置于同等地位的特点, 为 NLS 方程的数值求解提供了全新视角. 基于此, 众多学者致力于利用多辛形式 (1.1)为 NLS 方程构造局部保结构算法. 例如, Cai[23 ] 提出了一种基于多辛形式的算法, 为耦合 NLS 方程构造了局部能量与局部动量守恒格式; Wang[24 ] 以 NLS 方程为例, 基于多辛形式发展了一系列局部保结构算法构造的统一框架. 这些算法不仅针对特定方程有效, 更为 PDEs 的数值求解提供了统一而高效的途径. ...
Local energy-preserving and momentum-preserving algorithms for coupled nonlinear Schrödinger system
1
2013
... 在外势场 $ V_{ext} = 0 $ 15 17 ]. 目前, 已采用有限差分法 [18 ,19 ] , 有限元法 [20 ] , 傅里叶拟谱法 [21 ] 等多种数值方法对其进行数值求解. 随着计算科学的不断发展, 保结构算法 [22 25 ] 的构造已成为研究热点. 随着多辛形式[8 ,26 ] 的提出, 局部保结构算法应运而生 [22 ] , 其将空间方向与时间方向置于同等地位的特点, 为 NLS 方程的数值求解提供了全新视角. 基于此, 众多学者致力于利用多辛形式 (1.1)为 NLS 方程构造局部保结构算法. 例如, Cai[23 ] 提出了一种基于多辛形式的算法, 为耦合 NLS 方程构造了局部能量与局部动量守恒格式; Wang[24 ] 以 NLS 方程为例, 基于多辛形式发展了一系列局部保结构算法构造的统一框架. 这些算法不仅针对特定方程有效, 更为 PDEs 的数值求解提供了统一而高效的途径. ...
Construction of local structure-preserving algorithms for the general multi-symplectic Hamiltonian system
2
2020
... 在外势场 $ V_{ext} = 0 $ 15 17 ]. 目前, 已采用有限差分法 [18 ,19 ] , 有限元法 [20 ] , 傅里叶拟谱法 [21 ] 等多种数值方法对其进行数值求解. 随着计算科学的不断发展, 保结构算法 [22 25 ] 的构造已成为研究热点. 随着多辛形式[8 ,26 ] 的提出, 局部保结构算法应运而生 [22 ] , 其将空间方向与时间方向置于同等地位的特点, 为 NLS 方程的数值求解提供了全新视角. 基于此, 众多学者致力于利用多辛形式 (1.1)为 NLS 方程构造局部保结构算法. 例如, Cai[23 ] 提出了一种基于多辛形式的算法, 为耦合 NLS 方程构造了局部能量与局部动量守恒格式; Wang[24 ] 以 NLS 方程为例, 基于多辛形式发展了一系列局部保结构算法构造的统一框架. 这些算法不仅针对特定方程有效, 更为 PDEs 的数值求解提供了统一而高效的途径. ...
... 即外势场 $ V_{ext} = \gamma \delta(x) $ . 针对带 Delta 势的 NLS 方程, 尽管 Bai[35 ,36 ] 基于弱多辛形式提出了多辛 Runge-Kutta 格式与多辛 Runge-Kutta-Nyström 格式, 但其研究在系统性与普适性方面仍存在不足. 同时, 除多辛守恒以外, 其他局部物理量的守恒性的研究也值得进一步讨论. 为弥补该缺陷, 本文以带 Delta 势的 NLS 方程 (1.7) 为例, 成功给出了基于弱多辛形式的局部保结构算法构造的统一框架. 该框架涵盖四类多辛算法与两类局部能量守恒算法, 不仅适用于方程 (1.7), 更可推广至一切可化为弱多辛形式的 PDEs. 算法构造的核心思想源于复合构造方法与平均向量场 (AVF) 方法[24 ] , 这促使我们在弱多辛形式下对空间与时间方向予以同等处理, 从而系统地推导出一系列局部保结构算法. 相较于标准多辛形式 (1.1), 弱多辛形式在算法构造中带来了新的困难: 一方面, 其复杂的变分结构与边界条件增加了离散过程中保持多辛精度的难度; 另一方面, 由于 Delta 势函数破坏了 NLS 方程在空间方向的平移不变性, 局部能量与动量守恒是否依然成立亦需深入探讨. 值得庆幸的是, 我们成功构造了四类多辛算法与两类局部能量守恒算法, 并严格证明了离散弱多辛守恒律与离散弱局部能量守恒律, 确保了算法在数值模拟中的有效性与稳定性. ...
Local structure-preserving algorithms for the Klein-Gordon-Zakharov equation
1
2023
... 在外势场 $ V_{ext} = 0 $ 15 17 ]. 目前, 已采用有限差分法 [18 ,19 ] , 有限元法 [20 ] , 傅里叶拟谱法 [21 ] 等多种数值方法对其进行数值求解. 随着计算科学的不断发展, 保结构算法 [22 25 ] 的构造已成为研究热点. 随着多辛形式[8 ,26 ] 的提出, 局部保结构算法应运而生 [22 ] , 其将空间方向与时间方向置于同等地位的特点, 为 NLS 方程的数值求解提供了全新视角. 基于此, 众多学者致力于利用多辛形式 (1.1)为 NLS 方程构造局部保结构算法. 例如, Cai[23 ] 提出了一种基于多辛形式的算法, 为耦合 NLS 方程构造了局部能量与局部动量守恒格式; Wang[24 ] 以 NLS 方程为例, 基于多辛形式发展了一系列局部保结构算法构造的统一框架. 这些算法不仅针对特定方程有效, 更为 PDEs 的数值求解提供了统一而高效的途径. ...
Multi-symplectic integrators: numerical schemes for Hamiltonian PDEs that conserve symplecticity
1
2001
... 在外势场 $ V_{ext} = 0 $ 15 17 ]. 目前, 已采用有限差分法 [18 ,19 ] , 有限元法 [20 ] , 傅里叶拟谱法 [21 ] 等多种数值方法对其进行数值求解. 随着计算科学的不断发展, 保结构算法 [22 25 ] 的构造已成为研究热点. 随着多辛形式[8 ,26 ] 的提出, 局部保结构算法应运而生 [22 ] , 其将空间方向与时间方向置于同等地位的特点, 为 NLS 方程的数值求解提供了全新视角. 基于此, 众多学者致力于利用多辛形式 (1.1)为 NLS 方程构造局部保结构算法. 例如, Cai[23 ] 提出了一种基于多辛形式的算法, 为耦合 NLS 方程构造了局部能量与局部动量守恒格式; Wang[24 ] 以 NLS 方程为例, 基于多辛形式发展了一系列局部保结构算法构造的统一框架. 这些算法不仅针对特定方程有效, 更为 PDEs 的数值求解提供了统一而高效的途径. ...
Theory of Bose-Einstein condensation in trapped gases
1
1999
... 当外势场 $ V_{ext} \neq 0 $ $ V_{ext} = \gamma \delta(x) $ [27 ] . 对于带 Delta 函数的 PDEs 研究, 研究者已提出多种策略. 具体而言, 通过将 Delta 函数视为单点间断或有限支集函数, 文献[28 ] 构造了高精度的有限差分格式; 文献[29 ]发展了保守小波配置方法; Zhou[30 ] 则基于区域分解技术, 为含 Delta 势的 NLS 方程设计了高效的有限差分-Chebyshev 配置耦合算法. 此外, 亦可将该问题视为界面问题处理, 相关研究见文献[31 ,32 ]. 尽管 Delta 函数的引入使得解在 Delta 势所在位置上出现尖点型奇异性, 文献[33 ] 提出的函数变换方法可将原方程转化为含间断漂移项的新形式, 从而提升解的正则性. Bai[34 ] 针对一类含 Delta 势的一维定态 Schrödinger 方程, 进一步提出了显式跳跃浸入界面方法. ...
Regularization techniques for numerical approximation of PDEs with singularities
1
2003
... 当外势场 $ V_{ext} \neq 0 $ $ V_{ext} = \gamma \delta(x) $ [27 ] . 对于带 Delta 函数的 PDEs 研究, 研究者已提出多种策略. 具体而言, 通过将 Delta 函数视为单点间断或有限支集函数, 文献[28 ] 构造了高精度的有限差分格式; 文献[29 ]发展了保守小波配置方法; Zhou[30 ] 则基于区域分解技术, 为含 Delta 势的 NLS 方程设计了高效的有限差分-Chebyshev 配置耦合算法. 此外, 亦可将该问题视为界面问题处理, 相关研究见文献[31 ,32 ]. 尽管 Delta 函数的引入使得解在 Delta 势所在位置上出现尖点型奇异性, 文献[33 ] 提出的函数变换方法可将原方程转化为含间断漂移项的新形式, 从而提升解的正则性. Bai[34 ] 针对一类含 Delta 势的一维定态 Schrödinger 方程, 进一步提出了显式跳跃浸入界面方法. ...
Conservative modified Crank-Nicolson and time-splitting wavelet methods for modeling Bose-Einstein condensates in delta potentials
1
2017
... 当外势场 $ V_{ext} \neq 0 $ $ V_{ext} = \gamma \delta(x) $ [27 ] . 对于带 Delta 函数的 PDEs 研究, 研究者已提出多种策略. 具体而言, 通过将 Delta 函数视为单点间断或有限支集函数, 文献[28 ] 构造了高精度的有限差分格式; 文献[29 ]发展了保守小波配置方法; Zhou[30 ] 则基于区域分解技术, 为含 Delta 势的 NLS 方程设计了高效的有限差分-Chebyshev 配置耦合算法. 此外, 亦可将该问题视为界面问题处理, 相关研究见文献[31 ,32 ]. 尽管 Delta 函数的引入使得解在 Delta 势所在位置上出现尖点型奇异性, 文献[33 ] 提出的函数变换方法可将原方程转化为含间断漂移项的新形式, 从而提升解的正则性. Bai[34 ] 针对一类含 Delta 势的一维定态 Schrödinger 方程, 进一步提出了显式跳跃浸入界面方法. ...
Accurate and efficient numerical methods for the nonlinear Schrödinger equation with Dirac delta potential
1
2023
... 当外势场 $ V_{ext} \neq 0 $ $ V_{ext} = \gamma \delta(x) $ [27 ] . 对于带 Delta 函数的 PDEs 研究, 研究者已提出多种策略. 具体而言, 通过将 Delta 函数视为单点间断或有限支集函数, 文献[28 ] 构造了高精度的有限差分格式; 文献[29 ]发展了保守小波配置方法; Zhou[30 ] 则基于区域分解技术, 为含 Delta 势的 NLS 方程设计了高效的有限差分-Chebyshev 配置耦合算法. 此外, 亦可将该问题视为界面问题处理, 相关研究见文献[31 ,32 ]. 尽管 Delta 函数的引入使得解在 Delta 势所在位置上出现尖点型奇异性, 文献[33 ] 提出的函数变换方法可将原方程转化为含间断漂移项的新形式, 从而提升解的正则性. Bai[34 ] 针对一类含 Delta 势的一维定态 Schrödinger 方程, 进一步提出了显式跳跃浸入界面方法. ...
The immersed interface method for elliptic equation with discontinuous coefficients and singular sources
1
1994
... 当外势场 $ V_{ext} \neq 0 $ $ V_{ext} = \gamma \delta(x) $ [27 ] . 对于带 Delta 函数的 PDEs 研究, 研究者已提出多种策略. 具体而言, 通过将 Delta 函数视为单点间断或有限支集函数, 文献[28 ] 构造了高精度的有限差分格式; 文献[29 ]发展了保守小波配置方法; Zhou[30 ] 则基于区域分解技术, 为含 Delta 势的 NLS 方程设计了高效的有限差分-Chebyshev 配置耦合算法. 此外, 亦可将该问题视为界面问题处理, 相关研究见文献[31 ,32 ]. 尽管 Delta 函数的引入使得解在 Delta 势所在位置上出现尖点型奇异性, 文献[33 ] 提出的函数变换方法可将原方程转化为含间断漂移项的新形式, 从而提升解的正则性. Bai[34 ] 针对一类含 Delta 势的一维定态 Schrödinger 方程, 进一步提出了显式跳跃浸入界面方法. ...
An explicit jump immersed interface method for two-phase Navier-Stokes equations with interfaces
1
2008
... 当外势场 $ V_{ext} \neq 0 $ $ V_{ext} = \gamma \delta(x) $ [27 ] . 对于带 Delta 函数的 PDEs 研究, 研究者已提出多种策略. 具体而言, 通过将 Delta 函数视为单点间断或有限支集函数, 文献[28 ] 构造了高精度的有限差分格式; 文献[29 ]发展了保守小波配置方法; Zhou[30 ] 则基于区域分解技术, 为含 Delta 势的 NLS 方程设计了高效的有限差分-Chebyshev 配置耦合算法. 此外, 亦可将该问题视为界面问题处理, 相关研究见文献[31 ,32 ]. 尽管 Delta 函数的引入使得解在 Delta 势所在位置上出现尖点型奇异性, 文献[33 ] 提出的函数变换方法可将原方程转化为含间断漂移项的新形式, 从而提升解的正则性. Bai[34 ] 针对一类含 Delta 势的一维定态 Schrödinger 方程, 进一步提出了显式跳跃浸入界面方法. ...
Nonlinear Schrödinger equation with a Dirac delta potential: finite difference method
1
2020
... 当外势场 $ V_{ext} \neq 0 $ $ V_{ext} = \gamma \delta(x) $ [27 ] . 对于带 Delta 函数的 PDEs 研究, 研究者已提出多种策略. 具体而言, 通过将 Delta 函数视为单点间断或有限支集函数, 文献[28 ] 构造了高精度的有限差分格式; 文献[29 ]发展了保守小波配置方法; Zhou[30 ] 则基于区域分解技术, 为含 Delta 势的 NLS 方程设计了高效的有限差分-Chebyshev 配置耦合算法. 此外, 亦可将该问题视为界面问题处理, 相关研究见文献[31 ,32 ]. 尽管 Delta 函数的引入使得解在 Delta 势所在位置上出现尖点型奇异性, 文献[33 ] 提出的函数变换方法可将原方程转化为含间断漂移项的新形式, 从而提升解的正则性. Bai[34 ] 针对一类含 Delta 势的一维定态 Schrödinger 方程, 进一步提出了显式跳跃浸入界面方法. ...
EJIIM for the stationary Schrödinger equations with delta potential wells
1
2015
... 当外势场 $ V_{ext} \neq 0 $ $ V_{ext} = \gamma \delta(x) $ [27 ] . 对于带 Delta 函数的 PDEs 研究, 研究者已提出多种策略. 具体而言, 通过将 Delta 函数视为单点间断或有限支集函数, 文献[28 ] 构造了高精度的有限差分格式; 文献[29 ]发展了保守小波配置方法; Zhou[30 ] 则基于区域分解技术, 为含 Delta 势的 NLS 方程设计了高效的有限差分-Chebyshev 配置耦合算法. 此外, 亦可将该问题视为界面问题处理, 相关研究见文献[31 ,32 ]. 尽管 Delta 函数的引入使得解在 Delta 势所在位置上出现尖点型奇异性, 文献[33 ] 提出的函数变换方法可将原方程转化为含间断漂移项的新形式, 从而提升解的正则性. Bai[34 ] 针对一类含 Delta 势的一维定态 Schrödinger 方程, 进一步提出了显式跳跃浸入界面方法. ...
Weak multi-symplectic reformulation and geometric numerical integration for the nonlinear Schrödinger equations with delta potentials
4
2018
... 然而, 当外势场 $ V_{ext} \neq 0 $ [35 ,36 ] . 此外, 基于哈密顿结构, Bai 进一步探讨了带 Delta 势的 NLS 方程的能量守恒算法 [37 ] , 但在处理过程中仍摆脱不了对边界条件的依赖. 上述工作为带 Delta 势的 NLS 方程的数值求解与理论分析奠定了坚实基础, 并对构造其局部保结构算法具有重要的指导意义. ...
... 即外势场 $ V_{ext} = \gamma \delta(x) $ . 针对带 Delta 势的 NLS 方程, 尽管 Bai[35 ,36 ] 基于弱多辛形式提出了多辛 Runge-Kutta 格式与多辛 Runge-Kutta-Nyström 格式, 但其研究在系统性与普适性方面仍存在不足. 同时, 除多辛守恒以外, 其他局部物理量的守恒性的研究也值得进一步讨论. 为弥补该缺陷, 本文以带 Delta 势的 NLS 方程 (1.7) 为例, 成功给出了基于弱多辛形式的局部保结构算法构造的统一框架. 该框架涵盖四类多辛算法与两类局部能量守恒算法, 不仅适用于方程 (1.7), 更可推广至一切可化为弱多辛形式的 PDEs. 算法构造的核心思想源于复合构造方法与平均向量场 (AVF) 方法[24 ] , 这促使我们在弱多辛形式下对空间与时间方向予以同等处理, 从而系统地推导出一系列局部保结构算法. 相较于标准多辛形式 (1.1), 弱多辛形式在算法构造中带来了新的困难: 一方面, 其复杂的变分结构与边界条件增加了离散过程中保持多辛精度的难度; 另一方面, 由于 Delta 势函数破坏了 NLS 方程在空间方向的平移不变性, 局部能量与动量守恒是否依然成立亦需深入探讨. 值得庆幸的是, 我们成功构造了四类多辛算法与两类局部能量守恒算法, 并严格证明了离散弱多辛守恒律与离散弱局部能量守恒律, 确保了算法在数值模拟中的有效性与稳定性. ...
... 定义 3.1 文献[35 ] 对于多辛形式 (1.1) 所满足的某种局部守恒律, 如果积分形式 ...
... 虽然系统 (3.1) 由于界面点的出现而不同于标准的多辛形式 (1.1), 但系统 (3.1) 满足弱意义下的多辛守恒律, 因此可以认为它是弱多辛形式 [35 ] . ...
Multi-symplectic Runge-Kutta-Nystr?m methods for nonsmooth nonlinear Schrödinger equations
3
2016
... 然而, 当外势场 $ V_{ext} \neq 0 $ [35 ,36 ] . 此外, 基于哈密顿结构, Bai 进一步探讨了带 Delta 势的 NLS 方程的能量守恒算法 [37 ] , 但在处理过程中仍摆脱不了对边界条件的依赖. 上述工作为带 Delta 势的 NLS 方程的数值求解与理论分析奠定了坚实基础, 并对构造其局部保结构算法具有重要的指导意义. ...
... 即外势场 $ V_{ext} = \gamma \delta(x) $ . 针对带 Delta 势的 NLS 方程, 尽管 Bai[35 ,36 ] 基于弱多辛形式提出了多辛 Runge-Kutta 格式与多辛 Runge-Kutta-Nyström 格式, 但其研究在系统性与普适性方面仍存在不足. 同时, 除多辛守恒以外, 其他局部物理量的守恒性的研究也值得进一步讨论. 为弥补该缺陷, 本文以带 Delta 势的 NLS 方程 (1.7) 为例, 成功给出了基于弱多辛形式的局部保结构算法构造的统一框架. 该框架涵盖四类多辛算法与两类局部能量守恒算法, 不仅适用于方程 (1.7), 更可推广至一切可化为弱多辛形式的 PDEs. 算法构造的核心思想源于复合构造方法与平均向量场 (AVF) 方法[24 ] , 这促使我们在弱多辛形式下对空间与时间方向予以同等处理, 从而系统地推导出一系列局部保结构算法. 相较于标准多辛形式 (1.1), 弱多辛形式在算法构造中带来了新的困难: 一方面, 其复杂的变分结构与边界条件增加了离散过程中保持多辛精度的难度; 另一方面, 由于 Delta 势函数破坏了 NLS 方程在空间方向的平移不变性, 局部能量与动量守恒是否依然成立亦需深入探讨. 值得庆幸的是, 我们成功构造了四类多辛算法与两类局部能量守恒算法, 并严格证明了离散弱多辛守恒律与离散弱局部能量守恒律, 确保了算法在数值模拟中的有效性与稳定性. ...
... 注 3.1 在微分几何的背景下, 特别从一阶微分形式的视角来看, 状态变量周围的局部线性化应保持原系统的内在性质. 例如, 方程 \(dp^+ = dp^-\) 反映了 $ dp $ $ p $ $ {dp}^+ $ $ {dp}^- $ . 类似地, 条件 $ dv^+ = dv^- + 2\gamma dp^- $ $ dv $ $ v $ $ dw^+ = dw^- + 2\gamma dq^- $ [36 ] . ...
Energy-preserving methods for non-smooth nonlinear Schrödinger equations
1
2023
... 然而, 当外势场 $ V_{ext} \neq 0 $ [35 ,36 ] . 此外, 基于哈密顿结构, Bai 进一步探讨了带 Delta 势的 NLS 方程的能量守恒算法 [37 ] , 但在处理过程中仍摆脱不了对边界条件的依赖. 上述工作为带 Delta 势的 NLS 方程的数值求解与理论分析奠定了坚实基础, 并对构造其局部保结构算法具有重要的指导意义. ...
Bound and resonance states of the nonlinear Schrödinger equation in simple modle systems
1
2005
... 我们选择包含精确解见文献[38 ] 的实验方案 ...