1 引言
稀疏优化是指决策变量具有稀疏性的一类优化问题. 一些学者基于信号稀疏性建立了压缩感知理论[1 3] 引发关注并迅速发展. 经过近二十年的探索, 稀疏优化已取得许多突破性成果. 然而, 实际问题中的数据除具有整体稀疏性之外, 常常存在组稀疏性. 组稀疏结构将向量分组, 每组分量全为零或全部非零, 以更少的测量数据实现更准确的恢复效果. 这一性质已被成功应用于机器学习[4 ,5 ] 、 生物信息学[6 ] 、 回归分析[7 ] 和人脸识别[8 ] 等领域.
本文考虑具有非线性约束的组稀疏优化问题 (Nonlinear Group Sparsity Constrained Optimization, NL-GSCO)
(1.1) $\begin{equation} \label{NL-GSCO} \min f(\mathbf x)\quad \text{s.t.}g(\mathbf x)\leq 0, h(\mathbf x)=0,\|\mathbf x\|_{2,0}\leq p. \end{equation} $
其中, $f(\mathbf x):\mathbb R^n \to \mathbb R,g(\mathbf{x})=(g_1(\mathbf x),g_2(\mathbf x),\cdots,g_m(\mathbf x))^{\rm T}:\mathbb R^n \to \mathbb R^m,h(\mathbf x)=(h_1(\mathbf x),h_2(\mathbf x),\cdots, h_l(\mathbf x))^{\rm T}:\mathbb R^n \to \mathbb R^l$ $\mathbf x$ $s$
(1.2) $\begin{equation} \mathbf x=(\mathbf x_1^{\rm T},\mathbf x_2^{\rm T},\cdots,\mathbf x_s^{\rm T})^{\rm T},\mathbf x_i \in \mathbb R^{n_i},i=1,2,\cdots,s. \end{equation}$
每个组有 $n_i$ $\sum_{i=1}^s n_i=n,n_i \ge 1$ . {$\|\mathbf x\|_{2,0}=\sum_{i=1}^s(\|\mathbf x_i\|_{2})^0$ $\mathbf x$ $p\le s\le n$ . 记 $P:=\left\{\mathbf x:\|\mathbf x\|_{2,0} \le p\right\}, S:=\left\{\mathbf x \in \mathbb R^n:g(\mathbf x) \le 0,h(\mathbf x) = 0\right\},$ $S \cap P.$
目前, 一般的单稀疏优化问题已有丰富的理论成果和算法设计. Beck-Eldar[9 ] 提出了三类一阶必要最优性条件; Pan-Xiu 在文献[10 ] 中建立了单稀疏集的 Bouligand、Clarke 和 Mordukhovich 切锥及法锥的等价定义, 给出 N-稳定点、T-稳定点及相关最优性条件, 并将结果推广至带有非负性的稀疏约束优化. 文献[11 ] 从拓扑角度引入非退化的 M- 稳定点并讨论与基本可行性、CW 最优性等稳定点的关系, 描述了全局性质. 针对带有对称集约束的单稀疏优化问题, Beck-Eldar 对文献[9 ] 中最优性条件在文献[12 ] 中进行了推广; Lu 进一步提出强 L-稳定点概念 [13 ] . Chen 等重点刻画三类稀疏优化于多元回归领域应用的问题的解, 并研究了它们的关系[14 ] . 对于带有等式和不等式约束的稀疏优化问题, Lu 将稀疏集分解成数个子空间的并, 在每个子空间利用 Robinson 约束规范建立一阶必要最优性条件, 提出惩罚分解算法[15 ] ; Pan 等在两种新约束规范之上建立了可行集的三种法锥分解, 进一步提出三类 KKT 点及最优性条件[16 ] . Zhao 和 Luo 提出等式约束的稀疏优化问题的一类强 $\beta$ - 拉格朗日稳定点及一阶最优性条件, 设计与该稳定性一致的拉格朗日方程, 讨论相应雅可比矩阵的非奇异性[17 ] . 这将为后续提出拉格朗日牛顿算法 (Lagrange-Newton Algorithm, LNA) 提供理论支撑.
对于问题 (1.1), 没有等式和不等式约束时, Beck 和 Hallak 研究了一种广义组稀疏模型 [18 ] , 推广了下降引理、L-稳定点等概念. 文献[19 ] 中, Wu 和 Peng 基于组稀疏集的不同切锥和法锥的表达式建立了一阶和二阶最优性条件. 在文献[20 ] 中作者考虑非负条件的限制, 研究非负组稀疏约束优化问题的最优性理论. 最近, Yi 和 Shou等在文献[21 ]中对文献[16 ] 进行推广, 在法锥分解的基础上分析问题 (1.1) 的三类 KKT 点及最优性条件.
在现有研究中, 利用组稀疏性质对 NL-GSCO 进行深入分析的理论成果仍然较少, 但又有着重要的现实意义. 因此受到 Zhao[17 ] 等工作的启发, 本文研究问题 (1.1) 的最优性理论. 本文剩余部分的框架如下: 第 2 节利用投影给出问题 (1.1) 的强 $\gamma$ - {Lagrange} 稳定点及其一阶最优性条件, 分析该稳定点与 F-KKT 点等稳定点的关系;第 3 节定义等式约束下的组稀疏优化问题的拉格朗日方程, 证明其与强 $\gamma$ - {Lagrange} 稳定点的等价性质; 第 4 节分析了第 3 节中拉格朗日方程中函数的雅可比矩阵的非奇异性; 第 5 节针对等式约束下组稀疏优化问题, 利用组稀疏 GPNP 算法进行了数值实验. 最后一节对本文简要总结.
2 预备知识
在文中, 我们定义 $I(\mathbf x)=\left\{i\in ({1,2,\cdots,s}):\mathbf x_i\neq \mathbf 0\right\}$ $\mathbf x$ $\tilde I=I(\tilde {\mathbf x})=\left\{i\in ({1,2,\cdots,s}):\tilde{\mathbf x}_i\neq \mathbf 0\right\}$ $I(\mathbf x)$ $|I(\mathbf x)|=\|\mathbf x\|_{2,0}.\, \tilde I^c$ $\tilde I$ $\left\{1,\cdots,n\right\}$ $\Lambda=\left\{J\subset ({1,2,\cdots,s}):|J|=p\right\}$ $\Lambda(\mathbf x)=\{J\subseteq\{1,\cdots,s\}:|J|=p, J\supseteq I(\mathbf x)\}$ $J$ $I$
其中 $e_{ij^{'}}$ $i$ $j'$ $n$ $P=\bigcup_{J\in \Lambda(\mathbf x)}\mathbb R_J^n=\bigcup_{J\in \Lambda(\mathbf x)}\text{span}\left\{e_{ij^{'}},i\in J,j^{'}=1,\cdots,n_i\right\}$ . 定义问题 (1.1) 的不等式约束积极集
(2.1) $\begin{equation} \label{2.1} {\Gamma=\left\{m^*=1,\cdots,m:g_{m^*}(\tilde {\mathbf x})= 0\right\}.} \end{equation} $
对于连续可微函数 $f:\mathbb R^n\rightarrow\mathbb R$
类似地, 对 $\nabla g_{m^*}(\mathbf x)({m^*}=1,\cdots,m),\nabla h_{l^*}(\mathbf x)(l^*=1,\cdots,l)$ $P$ $\mathbf x$ $\acute{\rm e}$ $\hat{N}_P({\mathbf{x}})$ ${N}_P^M({\mathbf{x}})$ ${N}_P^C({\mathbf{x}})$
(2)[21 ] $N_P^M(\mathbf x){=}\left\{\mathbf u\in \mathbb R^n|\|\mathbf u\|_{2,0}\le n-p\right\}\cap\text{span}\left\{e_{ij^{'}},i\notin I(\mathbf x),j^{'}=1,\cdots,n_i\right\}{=}\bigcup_{J\in \Lambda}\mathbb R_{J^c}^n,$
当 $\|\mathbf x\|_{2,0}=p$ $N_P^M(\mathbf x)=\text{span}\left\{e_{ij^{'}},i\in I(\mathbf x),j^{'}=1,\cdots,n_i\right\}=\mathbb R_{I^c}^n.$
(3)[19 ] $N_P^C(\mathbf x)= \left\{\mathbf u\in \mathbb R^n:\mathbf u_i=\mathbf 0,i\in I\right\}=\text{span}\left\{e_{ij^{'}},i\notin I,j^{'}=1,\cdots,n_i\right\}.$
推论 2.1 [21 ] 上述三类法锥成立包含关系 $\hat{N}_P(\tilde{\mathbf x})\subseteq N_P^M(\tilde{\mathbf x})\subseteq N_P^C(\tilde{\mathbf x}).$
由文献[10 ] 中对单稀疏集支撑投影的讨论, 考虑点到组稀疏集 $P$ $\Pi_P(\mathbf x)$ . 设 $ I_p(\mathbf x) \triangleq \{k_1, k_2, \cdots, k_p\} \subseteq \{1, 2, \dots, s\} $ $ \min_{i \in I_p(\mathbf x)} \|\mathbf x_i\| \geq \max_{i \notin I_p(\mathbf x)} \|\mathbf x_i\|, \|\mathbf x_i\|=(\sum_{j^{'}=1}^{n_i}\mathbf x_{ij^{'}}^2)^{\frac{1}{2}}. $ $\Pi_P(\mathbf x) = \left\{ \mathbf z \in \mathbb{R}^n : \mathbf z_i = \mathbf x_i,\, i \in I_p(\mathbf x);\ \mathbf z_i = \mathbf 0,\, i \notin I_p(\mathbf x) \right\}. $ $P$ $\Pi_P(\mathbf x)$
定理 2.2 (组稀疏投影的单值性条件) 记$\|\mathbf x\|=(\|\mathbf x_1\|,\|\mathbf x_2\|,\dots,\|\mathbf x_s\|)^{\rm T}$ $\mathcal M_i(\mathbf x)$ $\|\mathbf x\|$ $i$ $ {\mathcal M}_1(\|\mathbf x\|) \geq {\mathcal M}_2(\|\mathbf x\|) \geq \cdots \geq {\mathcal M}_s(\|\mathbf x\|). $ ${\mathcal M}_p(\|\mathbf x\|) = 0$ ${\mathcal M}_p(\|\mathbf x\|) > {\mathcal M}_{p+1}(\|\mathbf x\|)$ $\Pi_P(\mathbf x)$
若存在多个 $\|\mathbf x_i\| = {\mathcal M}_p(\|\mathbf x\|)$
3 拉格朗日稳定点
利用支撑投影可以建立等式约束的单稀疏优化问题的稳定点和最优性条件[17 ] . 那么基于组支撑投影, 我们首先定义问题 (1.1) 的强 $\gamma$ - {Lagrange} 稳定点.
定义 3.1 (强 $\gamma$ - {Lagrange} 稳定点) 对于点 $\tilde{\mathbf x}\in \mathbb R^n,\gamma>0,\tilde{\mathbf x}$ $\gamma$ - {Lagrange} 稳定点, 如果存在拉格朗日乘子 $\boldsymbol{\xi}\in \mathbb R^m,\boldsymbol\eta\in \mathbb R^l$
(3.1) $\begin{equation} \label{gamma3.1} \begin{cases} \tilde{\mathbf x}=\Pi_P(\tilde{\mathbf x}-\gamma\nabla_{\mathbf x}L(\tilde{\mathbf x},\boldsymbol{\xi},\boldsymbol{\eta})),\\ {\xi _{m^*}\geq 0,g_{m^*}(\tilde{\mathbf x})\leq 0,\xi_{m^*}g_{m^*}(\tilde{\mathbf x})=0,{m^*}=1,2,\cdots,m,}\\ {h_{l^*}(\tilde{\mathbf x})=0,{l^*}=1,2,\cdots,l,} \end{cases} \end{equation}$
$\gamma$ $\gamma$ - {Lagrange} 稳定点的等价定义.
定理 3.1 $\tilde{\mathbf x}\in \mathbb R^n$ $\boldsymbol\xi\in {\mathbb R^m},\boldsymbol\eta \in \mathbb R^l$ $\gamma$ - {Lagrange} 稳定点当且仅当 $\tilde{\mathbf x}$ $\|\tilde{\mathbf x}\|_{2,0}\leq p, {\xi _{m^*}\geq 0, g_{m^*}(\tilde{\mathbf x})\leq 0, \xi_{m^*}g_{m^*}(\tilde{\mathbf x})=0 ({m^*}=1,\cdots,m), h_{l^*}(\tilde{\mathbf x})=0 ({l^*}=1,\cdots,l)}$
(3.2) $\begin{equation} \label{dengjia equation} \begin{cases} \gamma \cdot \max\limits_{i\in\tilde{I}^c}\|(\nabla_{\mathbf x}L(\tilde{\mathbf x},\boldsymbol\xi,\boldsymbol\eta))_i\|<{\mathcal M}_p(\|\tilde{\mathbf {x}}\|),\quad &\|\tilde{\mathbf x}\|_{2,0}=p,\\ \nabla_{\mathbf x}L(\tilde{\mathbf x},\boldsymbol\xi,\boldsymbol\eta)=\mathbf 0,&\|\tilde{\mathbf x}\|_{2,0}<p, \end{cases} \end{equation}$
证 先证必要性. 当 $\|\tilde{\mathbf x}\|_{2,0}=p$ ${\mathcal M}_p(\|\tilde{\mathbf x}\|)>0$ . 又
(3.3) $\begin{equation} \label{1} \forall i\in \tilde{I},\tilde{\mathbf x}_i=(\tilde{\mathbf x}-\gamma\nabla_{\mathbf x}L(\tilde{\mathbf x},\boldsymbol\xi,\boldsymbol\eta))_i, \end{equation} $
则 $(\nabla_{\mathbf x}L(\tilde{\mathbf x},\boldsymbol\xi,\boldsymbol\eta))_i=\boldsymbol0,\forall i\in \tilde{I}.$ $i\in \tilde{I}^c,\tilde{\mathbf x}_i=\mathbf 0,$
当 $\|\tilde{\mathbf x}\|_{2,0}<p$ $\tilde{\mathbf x}=\tilde{\mathbf x}-\gamma\nabla_{\mathbf x}L(\tilde{\mathbf x},\boldsymbol\xi,\boldsymbol\eta)$ $\nabla_{\mathbf x}L(\tilde{\mathbf x},\boldsymbol\xi,\boldsymbol\eta)=\boldsymbol0.$
下证充分性. 当 $\|\tilde{\mathbf x}\|_{2,0}=p$ $ i\in \tilde{ I},\gamma\|(\nabla_{\mathbf x}L(\tilde{\mathbf x},\boldsymbol\xi,\boldsymbol\eta))_i\|<{\mathcal M}_p(\|\tilde{\mathbf x}\|),$ $(\nabla_{\mathbf x}L(\tilde{\mathbf x},\boldsymbol\xi,\boldsymbol\eta))_i=\boldsymbol0.$ $\|(\tilde{\mathbf x}-\gamma \nabla_{\mathbf x}L(\tilde{\mathbf x},\boldsymbol\xi,\boldsymbol\eta))_i\|=\|\tilde{\mathbf x}_i\|\geq {\mathcal M}_p(\tilde{\mathbf x}).$ $i\in \tilde{I}^c$
当 $\|\tilde{\mathbf x}\|_{2,0}<p$ $\nabla_{\mathbf x}L(\tilde{\mathbf x},\boldsymbol\xi,\boldsymbol\eta)=\boldsymbol0,$ $\Pi_P(\tilde{\mathbf x}-\gamma \nabla _{\mathbf x}L(\tilde{\mathbf x},\boldsymbol\xi,\boldsymbol\eta))=\tilde{\mathbf x}.$
在三类法锥定义 2.1 和组支撑投影定义 2.2 的基础上, 我们给出四种拉格朗日乘子集
由推论 2.1 及定理 3.1, 当拉格朗日乘子 $(\boldsymbol\xi,\boldsymbol\eta)\in \Omega _{\gamma}(\tilde{\mathbf x})$
(3.4) $\begin{equation}\label{3.4} \Omega_{\gamma}(\tilde{\mathbf x})\subseteq\Omega^F(\tilde{\mathbf x})\subseteq\Omega ^M(\tilde{\mathbf x})\subseteq \Omega^C(\tilde{\mathbf x}). \end{equation} $
给定 $\tilde{\mathbf x}\in S\cap P,(\boldsymbol\xi,\boldsymbol\eta)\in\mathbb R^m\times\mathbb R^l,$
(3.5) $\begin{equation} \label{gamma*} \gamma^{\ast}\triangleq \begin{cases} \dfrac{{\mathcal M}_p(\|\tilde{\mathbf x}\|)}{\max\limits_{i\in\tilde{I}^c} \|(\nabla_{\mathbf x}L(\tilde{\mathbf x},\boldsymbol\xi,\boldsymbol\eta))_{i}\|} \quad &\|\tilde{\mathbf x}\|_{2,0}=p\,\text{且}\,(\nabla_{\mathbf x}L(\tilde{\mathbf x},\boldsymbol\xi,\boldsymbol\eta))_{i}\neq \mathbf 0,\\ +\infty &\text{其他}. \end{cases} \end{equation} $
我们将在文献 [21 ,定义 2.9] 中的约束规格 GR-LICQ (Group Restricted-Linear Independence Constraint Qualification) 下研究问题 (1.1) 的一阶最优必要条件.
假设 3.1 [21 ] (GR-LICQ) 在点 $\tilde{\mathbf x}\in S\cap P$ ${\nabla_{\tilde{I}}g_{m^*}(\tilde{\mathbf x}),\nabla_{\tilde{I}}h_{l^*}(\tilde{\mathbf x}),{m^*}\in \Gamma,{l^*}=1,\dots,l}$ $\nabla_{\tilde{I}}g_{m^*}(\tilde{\mathbf x})$ $\tilde{I}$ $\nabla g_{m^*}(\tilde{\mathbf x})$ $\Gamma$
基于上述假设, 问题 (1.1) 的一阶最优必要性条件如下.
定理 3.2 (一阶必要条件) 假设 $\tilde{\mathbf x}\in S\cap P$ $\tilde{\mathbf x}$
(i) $\Omega^C(\tilde{\mathbf x})$
(ii) ${\text{存在}}(\boldsymbol\xi,\boldsymbol\eta)\in \mathbb R^m\times\mathbb R^l,\,{\text{使得}}\,\forall\gamma\in (0,\gamma^{\ast}),\,\Omega^F(\tilde{\mathbf x})=\Omega_{\gamma}(\tilde{\mathbf x})=\left\{(\boldsymbol\xi,\boldsymbol\eta)\right\}.$
证 对于问题 (1.1) 的可行解 $\tilde{\mathbf x}$ 22 ] CC-LICQ (Cardinality Constraints Linear Independence Constraint Qualification)及文献[23 ] RRCQ (Restricted Robinson Constraint Qualification) 的成立, 且文献 [21 ,定理 2.10]yi2025optimality 给出的 Fr$\acute{\rm e}$
(3.6) $\begin{equation}\label{frechet3.6} \hat N_{S\cap P}(\tilde{\mathbf x})=\hat{N}_S(\tilde{\mathbf x})+\hat{N}_P(\tilde{\mathbf x}) \end{equation} $
成立. 因此由文献 [23 ,定理 4.1] 可得 (i) 及 $\Omega^F(\tilde{\mathbf x})$ $\Omega^F(\tilde{\mathbf x})=\Omega_{\gamma}(\tilde{\mathbf x}),\,\forall \gamma\in (0,\gamma^{\ast}).$ $\tilde{\mathbf x}$ 24 ,定理 6.12] 中最优性条件,
那么存在向量 ${{\boldsymbol\alpha^{(1)}}}\in \hat{N}_S(\tilde{\mathbf x}),{\boldsymbol\alpha^{(2)}}\in \hat{N}_P(\tilde{\mathbf x}),$
(3.7) $\begin{equation} \label{2} -\nabla f(\tilde{\mathbf x})={\boldsymbol\alpha^{(1)}}+ {\boldsymbol\alpha^{(2)}}. \end{equation} $
又根据文献 2.1, 有 $\hat{N}_S(\tilde{\mathbf x})=\left\{\langle \nabla_{\Gamma}g(\tilde{\mathbf x}),\boldsymbol\xi\rangle+\langle \nabla h(\tilde{\mathbf x}),\boldsymbol\eta\rangle:{\xi_{m^*}\geq 0,\eta_{l^*}\in \mathbb R}\right\},$
其中 ${\boldsymbol\alpha}^{(2)}_i$ ${\boldsymbol\alpha^{(2)}}$ $\tilde{\mathbf x}$ $i\in \tilde{I}^c$ ${\boldsymbol\alpha}_i^{(2)}\in \mathbb R^{n_i}.$
另, 在 $\|\tilde{\mathbf x}\|_{2,0}=p$ $i\in \tilde{I}^c,\gamma\in(0,\gamma^\ast)$ $\gamma\|(\nabla_{\mathbf x}L(\tilde{\mathbf x},\boldsymbol\xi,\boldsymbol\eta)_i\|<{\mathcal M}_p(\|\tilde{\mathbf x}\|)$ . 由定理 3.1, $(\boldsymbol\xi,\boldsymbol\eta)\in \Omega_{\gamma}(\tilde{\mathbf x})$ $\Omega^F(\tilde{\mathbf x})$
接下来, 我们研究问题 (1.1) 的一阶充分条件.
定理 3.3 设 $f,g$ $h$ $\gamma>0.$ $\tilde{\mathbf x}$ $(\boldsymbol\xi,\boldsymbol\eta)\in \mathbb R^m\times \mathbb R^l$ $\gamma$ - {Lagrange} 稳定点, 则当 $\|\tilde{\mathbf x}\|_{2,0}=p$ $\tilde{\mathbf x}$ $\|\tilde{\mathbf x}\|_{2,0}<p$ $\tilde{\mathbf x}$
证 由 $f,{g_{m^*}({m^*}=1,2,\cdots,m)}$ ${h_{l^*}({l^*}=1,2,\cdots,l)}$ $L({\mathbf x},\boldsymbol\xi,\boldsymbol\eta)$ $\mathbf x$ $\mathbf x\in S\cap P,$
而 $L(\tilde{\mathbf x},\boldsymbol\xi,\boldsymbol\eta)=f(\tilde{\mathbf x})+{\sum_{{m^*}=1}^m\xi_{m^*}g_{m^*}(\tilde{\mathbf x})+\sum_{{l^*}=1}^l\eta_{l^*}h_{l^*}(\tilde{\mathbf x})}=f(\tilde{\mathbf x}).$ $\mathbf x\in S\cap P,$ $\xi_{m^*}\geq0({m^*}=1,2,\cdots,m),$
当 $0<\|\tilde{\mathbf x}\|_{2,0}<p$ $\langle\nabla_{\mathbf x}L(\tilde{\mathbf x},\boldsymbol\xi,\boldsymbol\eta),\mathbf x-\tilde{\mathbf x}\rangle\overset{(3.2)}{=}0$
当 $\|\tilde{\mathbf x}\|_{2,0}=p$ $\epsilon>0$ $U(\tilde{\mathbf x},\epsilon)=\left\{\mathbf x\in \mathbb R^n:\|\mathbf x-\tilde{\mathbf x}\|\leq \epsilon\right\}$ $U(\tilde{\mathbf x},\epsilon)\cap (S\cap P)=U(\tilde{\mathbf x},\epsilon)\cap (S\cap \mathbb R_{\tilde{I}}^n).$
即此时 $\tilde{\mathbf x}$
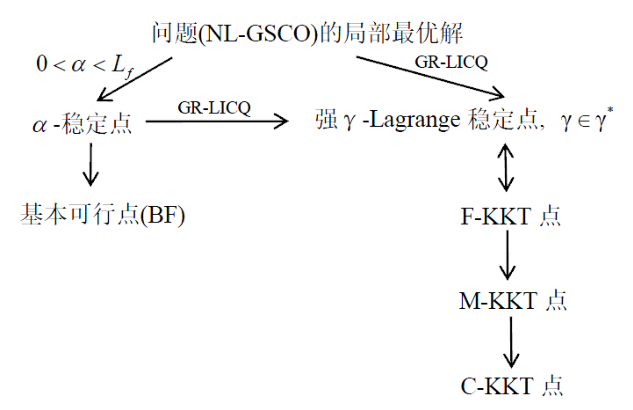
强 $\gamma$ - {Lagrange} 稳定点的建立基于组支撑投影, 当组内元素为 1($s=n$ ) 时退化为单稀疏约束下的稳定点. 问题 (1.1) 的不同法锥及其分解、拉格朗日乘子集均依赖于组结构, 因此其一阶最优性条件与单稀疏约束的最优性条件有着本质区别.} 本节的最后, 讨论强 $\gamma$ - {Lagrange} 稳定点与其它稳定点的关系. 首先, 问题 (1.1) 的 $\alpha-$ $\tilde{\mathbf x}$ $\alpha>0,$
由文献[12 ] 可知, 如果存在常数 $L_f$ $0<\alpha<L_f$ $f$ $L_f$ $\alpha$ - 稳定点是 NL-GSCO 的局部最优解, {同时是其基本可行点}. 又因为点 $\tilde{\mathbf x}\in S\cap P$ $\alpha$ - 稳定点当且仅当 $\tilde{\mathbf{x}}$
显然 $\nabla \phi(\tilde{\mathbf x})=\alpha\nabla f(\tilde{\mathbf x})$ . 根据文献[21 ], GR-LICQ 成立时 $\alpha-$ $\gamma$ - {Lagrange} 稳定点, 也是 F-KKT 点. 依文献 [备注 1] 的稳定性关系, 可得 NL-GSCO 的一阶最优性关系.
定理 3.4 假设目标函数关于 $L_f>0$
4 拉格朗日方程
上述有关强 $\gamma$ - {Lagrange} 稳定点的优化理论是解决问题 NL-GSCO 的一条研究路径. 由于强 $\gamma$ - {Lagrange} 稳定点的求解涉及组稀疏投影算子 $\Pi_P(\cdot)$ $\gamma$ - Lagrange 稳定点等价地转化为一个可微方程组, 以避免后续直接处理非光滑项.
受互补松弛条件复杂度影响, 我们研究等式约束 ${h_{l^*}(\mathbf x)=0({l^*}=1,2,\cdots,l)}$
(4.1) $\begin{equation} \label{GSNP} \min f(\mathbf x),\quad\text{s.t.}\ h(\mathbf x)=0,\quad \|\mathbf x\|_{2,0}\leq p, \end{equation} $
其强 $\gamma$ - {Lagrange} 稳定点及一阶最优性条件等结论可由上节直接给出, 这里不再赘述.
定义 4.1 对于点 $\mathbf x\in P,$ $\boldsymbol\eta\in \mathbb R^l,\gamma >0$ $\boldsymbol\nu\triangleq \mathbf x-\gamma\nabla_{\mathbf x}L(\mathbf x,\boldsymbol\eta).$ $\boldsymbol{\nu}$
(4.2) $\begin{equation} \label{4.2} \mathcal{A}(\mathbf x,\boldsymbol\eta;\gamma)\triangleq\left\{A\in \Lambda:\min_{i\in A }\|\boldsymbol\nu _i\|\geq \max _{j\in A^c}\|\boldsymbol\nu_j\|\right\}, \end{equation}$
简便起见, 我们记 $\mathcal{A}=\mathcal{A}(\mathbf x,\boldsymbol{\eta};\gamma)$ . 对于任意 $A\in \mathcal{A}$
(4.3) $\begin{equation} \label{4.3} G(\mathbf x,\boldsymbol{\eta};A)= \begin{bmatrix} (\nabla_{\mathbf x}L(\mathbf x,\boldsymbol{\eta}))_i \\ \mathbf x_j \\ -h(\mathbf x) \end{bmatrix}=\mathbf 0,i\in A,j\in A^c, \end{equation} $
其中 $\mathbf x_j=(x_1,\cdots,x_{n_j})^{\rm T}.$
定理 4.1 设 $\gamma>0.$ $\tilde{\mathbf x}\in P$ $\tilde{\boldsymbol{\eta}}\in \mathbb R^l$ $\gamma$ - {Lagrange} 稳定点的充要条件是对任意的 $A\in \mathcal{A}(\tilde{\mathbf x},\tilde{\boldsymbol{\eta}};\gamma),$ $G(\tilde{\mathbf x},\tilde{\boldsymbol{\eta}};A)=\mathbf 0.$ $\tilde{\mathcal{A}}=\mathcal{A}(\tilde{\mathbf x},\tilde{\boldsymbol{\eta}};\gamma).$
证 先证必要性. 由定义 3.1 可知 $\tilde{\mathbf x}=\Pi_P(\tilde{\mathbf x}-\gamma\nabla_{\mathbf x}L(\tilde{\mathbf x},\tilde{\boldsymbol{\eta}}))=\Pi_P(\tilde{\boldsymbol{\nu}}),h(\tilde{\mathbf x})=0.$ $ A\in \tilde{\mathcal{A}},$
上式成立当且仅当 $(\nabla_{\mathbf x}L(\tilde{\mathbf x},\tilde{\boldsymbol{\eta}}))_i=\mathbf 0.$ $\tilde{\mathbf x}_j=\mathbf 0,\forall j\in A^c$ . 则必要性成立, 下证充分性.
令 $\tilde {\boldsymbol{\nu}}=\tilde{\mathbf x}-\gamma\nabla_{\mathbf x}L(\tilde{\mathbf x},\tilde{\boldsymbol{\eta}}).$ $G(\tilde{\mathbf x},\tilde{\boldsymbol{\eta}};A)={\bf 0}$ $A\in \tilde{\mathcal{A}}$ $\tilde{\mathcal{A}}$ $A$
投影结果唯一. 当 $\tilde{\mathcal{A}}$ $A\in \tilde{\mathcal{A}},G(\tilde{\mathbf{x}},\tilde{\boldsymbol{\eta}};A)={\bf 0}.$ ${\mathcal M}_p(\|\tilde{\boldsymbol{\nu} }\|)=0$ . 不妨假设 ${\mathcal M}_p(\|\tilde{\boldsymbol{\nu}}\|)={\mathcal M}_{p+1}(\|\tilde{\boldsymbol{\nu}}\|)>0$
记 $A^{(1)}=\left\{1,2,\cdots,p\right\},A^{(2)}=\left\{1,2,\cdots,p-1,p+1\right\},$
则 $(\nabla_{\mathbf x}L(\tilde{\mathbf x},\tilde{\boldsymbol{\eta}}))_p=\mathbf 0,\tilde{\mathbf x}_p=\mathbf 0.$ $\tilde{\boldsymbol{\nu}}_p=\mathbf 0,$ ${\mathcal M}_p(\|\tilde{\boldsymbol{\nu}}\|)=0.$
这说明 $(\nabla_{\mathbf x}L(\tilde{\mathbf x},\tilde{\boldsymbol{\eta}}))_{A^c}=\mathbf 0$ $\nabla_{\mathbf x}L(\tilde{\mathbf x},\tilde{\boldsymbol{\eta}})=\mathbf 0$ .
推论 4.1 若 $\tilde{\mathbf x}$ $\gamma$ - {Lagrange} 稳定点, 拉格朗日乘子为 $\tilde{\boldsymbol{\eta}},$
证 先证 $\tilde{\mathcal{A}}\subseteq\tilde{\Lambda}$ $\forall A\in \tilde{\mathcal{A}},\tilde{I}\subseteq A.$ $\tilde{\mathcal{A}}$ $A$
由 $A$ $\tilde{\mathcal{A}}\subseteq\tilde{\Lambda}.$ $\tilde{\mathcal{A}}\supseteq\tilde{\Lambda}$ $0<\|\tilde{\mathbf x}\|_{2,0}<p$ $ J\in \tilde{\Lambda},$
由定义 4.1, $J\in \tilde{\mathcal{A}},$ $\tilde{\Lambda}\subseteq\tilde{\mathcal{A}}.$ $\|\tilde{\mathbf x}\|_{2,0}=p$ ${\mathcal M}_p(\|\tilde{\mathbf x}\|)>0,$ $\tilde{\mathbf x}$ $p$ $\tilde{\Lambda}=\left\{\tilde{I}\right\}.$ $\tilde{\mathcal A}$
那么对任意的 $i\in \tilde{I},j\in \tilde{I}^c$
因此 $\tilde{I}\in \tilde{\mathcal{A}}$ $\tilde{\Lambda}\subseteq \tilde{\mathcal{A}}.$ $\tilde{\mathcal{A}}=\tilde{\Lambda}$ .
当拉格朗日乘子 $\tilde{\boldsymbol{\eta}}\in \Omega_{\gamma}(\tilde{\mathbf x})$ $\tilde{\mathcal{A}}$ $\tilde{\mathbf x}$ $\|\tilde{\mathbf x}\|_{2,0}=p_1<p$ $\tilde{\mathcal{A}}=\tilde{\Lambda}$ $C(s-p_1,p-p_1)$ $p$ $\tilde{I}$ $C(s-p_1,p-p_1)$ $\tilde{\mathbf x}$ $\gamma$ - {Lagrange} 稳定点条件.那么当问题高维且 $p_1<p\ll s$ $\tilde{\mathcal{A}}$
定理 4.2 设 $\tilde{\mathbf x}\in P,\tilde{\boldsymbol \eta}\in \mathbb R^l,\gamma>0$ $\hat {\gamma}\in(0,\gamma),\tilde{\mathbf x}$ $\tilde{\boldsymbol{\eta}}$ $\hat \gamma$ - {Lagrange} 稳定点的充要条件是
(4.4) $\begin{equation} \label{4.4} \forall \hat{\gamma}\in (0,\gamma),h(\tilde{\mathbf x})=0. \end{equation} $
当 $\|\tilde{\mathbf x}\|_{2,0}<p$ ${\mathcal M}_p(\|\tilde{\mathbf x}\|)=0.$
当 $\|\tilde{\mathbf x}\|_{2,0}=p$ $\tilde{\Lambda}=\left\{J\right\}=\left\{\tilde{I}\right\}$
令 $\hat{\gamma}\rightarrow\gamma,$ $\max_{j\in {J^c}}\|(\nabla_{\mathbf x}L(\tilde{\mathbf x},\tilde{\boldsymbol{\eta}}))_j\|\leq \frac{1}{\gamma}{\mathcal M}_p(\|\tilde{\mathbf x}\|).$ $ (\nabla_{\mathbf x}L(\tilde{\mathbf x},\tilde{\boldsymbol{\eta}}))_{\tilde{I}}=(\nabla_{\mathbf x}L(\tilde{\mathbf x},$ $\tilde{\boldsymbol{\eta}}))_J=\mathbf 0,$ $\|\tilde{\boldsymbol{\nu}}_i\|=\|\tilde{\mathbf x}_i\|\geq {\mathcal M}_p(\|\tilde{\mathbf x}\|)\geq \gamma\cdot \|(\nabla_{\mathbf x}L(\tilde{\mathbf x},\tilde{\boldsymbol{\eta}}))_j\|=\|\tilde{\boldsymbol{\nu}}_j\|,\forall i\in J,j\in J^c,$ $J\in \tilde{\mathcal{A}}.$ $\tilde{\Lambda}$ $A=J$ . 同时 (4.4) 成立, 因此 $G(\tilde{\mathbf x},\tilde{\boldsymbol{\eta}};A)={\bf 0}.$
现在证明充分性. 设存在满足 $\max_{j\in A^c}\|(\nabla_{\mathbf x}L(\tilde{\mathbf x},\tilde{\boldsymbol{\eta}}))_j\|\leq \frac{1}{\gamma}\cdot {\mathcal M}_p(\|\tilde{\mathbf x}\|)$ $A\in \tilde{\mathcal{A}}$ $\|\tilde{\mathbf x}\|_{2,0}=p$ ${\mathcal M}_p(\|\tilde{\mathbf x}\|)>0.$ $\hat{\gamma}\in(0,\gamma),j\in A^c$
当 $\|\tilde{\mathbf x}\|_{2,0}<p$ $(\nabla_{\mathbf x}L(\tilde{\mathbf x},\tilde{\boldsymbol{\eta}}))_{A^c}=\mathbf 0.$ $\gamma\cdot \max_{j\in A^c}\|(\nabla_{\mathbf x}L(\tilde{\mathbf x},\tilde{\boldsymbol{\eta}}))_j\|\leq {\mathcal M}_p(\|\tilde{\mathbf x}\|)=0$
5 雅可比矩阵非奇异性
本节分析 $G(\mathbf x,\boldsymbol{\eta};A)$ $A\in \mathcal{A},|A|=p.\,G(\mathbf x,\boldsymbol{\eta};A)$ $(\mathbf x,\boldsymbol{\eta})\in \mathbb R^n\times \mathbb R^l$
(5.1) $\mathcal{X} \triangleq\nabla_{(\mathbf x,\boldsymbol{\eta})}G(\mathbf x,\boldsymbol{\eta};A) $
(5.2) $\begin{eqnarray} \begin{bmatrix} (\nabla_{\mathbf x\mathbf x}^2L(\mathbf x,\boldsymbol{\eta}))_{A,A} &(\nabla_{\mathbf x\mathbf x}^2L(\mathbf x,\boldsymbol{\eta})_{A,A^c}) &-(\nabla_Ah(\mathbf x))^{\rm T}\\ \mathbf 0 &E_{A^c} &\mathbf 0\\ -\nabla_Ah(\mathbf x) &-\nabla_{A^c}h(\mathbf x) &\mathbf 0 \end{bmatrix}\in \mathbb R^{(n+l)\times (n+l)}, \end{eqnarray}$
其中 $\nabla_{\mathbf x\mathbf x}^2L(\mathbf x,\boldsymbol{\eta})=\nabla^2f(\mathbf x)-{\sum_{{l^*}=1}^l{\eta}_{l^*}\nabla^2h_{l^*}(\mathbf x)}$ $\mathbf x$ $E_{A^c}$ $n-\sum_{i=1}^pn_i$ $\tilde{\mathbf x}$ $\gamma$ - {Lagrange} 稳定点, 其拉格朗日乘子 $\tilde{\boldsymbol{\eta}}\in \Omega_\gamma(\tilde{\mathbf x}).$
假设 5.1 (弱 GR-LICQ) 对任意 $J\in\tilde{\Lambda},{\nabla_Jh_{l^*}(\tilde{\mathbf x}),{l^*}=1,\cdots,l}$
假设 5.2 对任意 $J\in\tilde{\Lambda}$ $\langle\mathbf q,(\nabla_{\mathbf x\mathbf x}^2L(\tilde{\mathbf{x}},\tilde{\boldsymbol{\eta}})_{J,J})\mathbf q\rangle>0$ . 其中
假设 5.3 $\nabla ^2f(\mathbf x)$ ${\nabla h_{l^*}(\mathbf x)({l^*}=1,\cdots,l)}$ $\tilde{\mathbf x}$ $\kappa$ $U(\tilde{\mathbf x},\kappa)=\left\{\mathbf x\in \mathbb R^n\mid \|\mathbf x-\tilde{\mathbf x}\|_2<\kappa\right\}$
结合定理 3.4 可得问题 (4.1) 的二阶最优性充分条件.
定理 5.1 (二阶充分性条件) 设问题 (4.1) 中的函数 $f,h$ $\tilde{\mathbf x}\in\mathbb R^n$ $\tilde{\boldsymbol{\eta}}\in \mathbb R^l$ $\gamma$ - {Lagrange} 稳定点且假设 5.2 成立时, $\tilde{\mathbf x}$
基于上述假设, 下面讨论组稀疏约束下的雅可比矩阵的非奇异性.
定理 5.2 设 $\tilde{\mathbf x}$ $\gamma$ - {Lagrange} 稳定点, 拉格朗日乘子为 $\tilde{\boldsymbol{\eta}}\in \Omega_\gamma(\tilde{\mathbf x}),$ $\tilde{\mathbf x}$ $\tilde{\mathcal{X}}\triangleq\nabla_{(\mathbf x,\boldsymbol{\eta})}G(\tilde{\mathbf x},\tilde{\boldsymbol{\eta}};A)\in \mathbb R^{(n+l)\times(n+l)},\forall A\in \tilde{\mathcal{A}}$
证 下证 $\tilde{\mathcal{X}}$ $\tilde{\mathcal{X}}(\boldsymbol{\mu}^{\rm T};\boldsymbol{\omega}^{\rm T})^{\rm T}=\mathbf 0$ $\boldsymbol{\mu}=(\boldsymbol \mu_A^{\rm T},\boldsymbol{\mu}_{A^c}^{\rm T})^{\rm T}.$
(5.3) $\begin{equation} \label{Q} \begin{cases} (\nabla_{\mathbf x\mathbf x}^2L(\tilde{\mathbf x},\tilde{\boldsymbol{\eta}})_{A,A}\cdot \boldsymbol{\mu}_A-(\nabla_Ah(\tilde{\mathbf x}))^{\rm T}\boldsymbol{\eta}=\mathbf 0, \\ -(\nabla_Ah(\tilde{\mathbf x}))\cdot \boldsymbol{\mu}_A=\mathbf 0. \end{cases} \end{equation} $
由此可知 $\boldsymbol{ \mu_A}\in \mathcal{K}(\nabla_Ah(\tilde{\mathbf x})), \mathcal{K}$ $\boldsymbol{\mu}_A^{\rm T},$
那么 $(\nabla_Ah(\tilde{\mathbf x}))^{\rm T}\boldsymbol{\omega}=\mathbf 0$ . 由弱 GR-LICQ, 对于任意 $A\in\tilde{\mathcal{A}}=\tilde{\Lambda},{\nabla_Ah_{l^*}(\tilde{\mathbf x})({l^*}=1,\cdots,l)}$ $(\nabla _Ah(\tilde{\mathbf x}))^{\rm T}$ $\boldsymbol{\omega}=\mathbf 0$
(5.4) $\begin{equation} \label{X*} \mathcal{X}^\ast=\mathcal{X}^*(\mathbf x,\boldsymbol{\eta};A)\triangleq\begin{bmatrix} (\nabla_{\mathbf x\mathbf x}^2L(\mathbf x,\boldsymbol{\eta}))_{A,A} & -(\nabla_Ah(\mathbf x))^{\rm T}\\ -\nabla_Ah(\mathbf x)&\mathbf 0 \end{bmatrix} \in\mathbb R^{(\sum_{i=1}^{p}n_i+l)\times(\sum_{i=1}^{p}n_i+l)} \end{equation}$
由上述证明过程知 $\mathcal{X}$ $\mathcal{X}^\ast$ ${(\sum_{i=1}^{p}n_i+l)\times(\sum_{i=1}^{p}n_i+l)}$ $\mathcal{X}^\ast$
引理 5.1 给定 $ \tilde{\mathbf x} $ $ \tilde{\boldsymbol{\eta}} \in \Omega_\gamma(\tilde{\mathbf x}) $ $\gamma$ - {Lagrange} 稳定点, 且假设 5.3 成立, 记 $ \tilde{\mathbf y} \triangleq (\tilde{\mathbf x}, \tilde{\boldsymbol{\eta}}) $ . 则
(i) 存在 $\kappa_1,L,\ell_i(i=1,\cdots, l)>0,\text{使得对所有} \mathbf {x},\mathbf{x'}\in U(\tilde{\mathbf x},\kappa_1),$
(5.5) $\begin{equation}\label{2.1i} \begin{cases} \|\nabla^2f(\mathbf{x}) -\nabla^2f(\mathbf{x'})\|\leq L\|\mathbf{x}-\mathbf{x'}\|,\\ \|\nabla^2h_i(\mathbf{x})-\nabla^2h_i(\mathbf{x'})\|\leq \ell_i\|\mathbf{x}-\mathbf{x'}\|; \end{cases} \end{equation} $
(ii)[17 ] $\nabla_\mathbf x L(\mathbf x,\boldsymbol{\eta})$ $\tilde{\mathbf y}$ $L^{(1)}>0$
(5.6) $\begin{equation}\label{2.1ii} \|\nabla_{\mathbf x} L(\mathbf x, \boldsymbol{\eta}) - \nabla_\mathbf x L(\mathbf {x'}, \boldsymbol{\eta'})\| \leq L^{(1)} \|\mathbf y - \mathbf {y'}\|, \quad \forall \mathbf y, \mathbf {y'} \in U(\tilde{\mathbf y}, \kappa_1); \end{equation} $
(iii)[17 ] $\nabla^2 L(\mathbf x,\boldsymbol{\eta})$ $\tilde{\mathbf y}$ $L^{(2)}>0$
(5.7) $\begin{equation}\label{iii} \|\nabla^2 L(\mathbf x, \boldsymbol{\eta}) - \nabla^2 L(\mathbf {x'}, \boldsymbol{\eta'})\| \leq L^{(2)} \|\mathbf y - \mathbf {y'}\|, \quad \forall \mathbf y, \mathbf {y'} \in U(\tilde{\mathbf y}, \kappa_1). \end{equation} $
(5.8) $\begin{equation} \label{theta1} \kappa_2\triangleq\frac{\min_{i\in\tilde{I}}\|\tilde{\mathbf x}_i\|-\gamma\cdot\max_{j\in \tilde{I}^c}\|(\nabla_{\mathbf x}L(\tilde{\mathbf x},\tilde{\boldsymbol{\eta}}))_j\|}{\sqrt{2}(1+\gamma L^{(1)})}>0. \end{equation} $
出于现实意义, 忽略 $\tilde{\mathbf x}=\mathbf 0$ $ \tilde{\kappa}\triangleq \min\left\{\kappa_1,\kappa_2\right\}, $ $\kappa_1$ $\tilde{\mathbf y}$
(5.9) $\begin{equation} \label{5.9} {U}_P(\tilde{\mathbf y};\tilde{\kappa})\triangleq \left\{\mathbf y\in \mathbb R^{n+l}:\mathbf y=(\mathbf x,\boldsymbol{\eta}),\|\mathbf x\|_{2,0}\leq p,\|\mathbf z-\tilde{\mathbf z}\|<\tilde{\kappa}\right\}. \end{equation}$
引理 5.2 设 $\tilde{\mathbf x}$ $\tilde{\boldsymbol{\eta}}$ $\gamma$ - {Lagrange} 稳定点, $\tilde{\mathbf y}=(\tilde{\mathbf x},\tilde{\boldsymbol{\eta}}).$ $\mathbf y\in {U}_P(\tilde{\mathbf y};\tilde{\kappa})$
(5.10) $\begin{equation} \label{3.3.4} \mathcal{A}\subseteq\tilde{\mathcal{A}};\tilde{I}\subseteq I\cap A,\forall A\in\mathcal{A}. \end{equation}$
当 $\|\tilde{\mathbf x}\|_{2,0}=p$ $\left\{I\right\}=\mathcal{A}=\tilde{\mathcal{A}}=\left\{\tilde{I}\right\}.$
证 根据引理 3.1 可知 $(\nabla_\mathbf xL(\tilde{\mathbf{x}},\tilde{\boldsymbol{ \eta}}))_{\tilde{I}} =\mathbf 0,\forall \mathbf x\in P\cap S.$ $\mathbf y\in U_P(\tilde{\mathbf y};\tilde{\kappa}),i\in \tilde{I},j\in \tilde{I}^c$
又由 $(\|\mathbf x_i-\tilde{\mathbf x}_i\|+\|\mathbf x_j-\tilde{\mathbf x}_j\|)^2\leq \|\mathbf x-\tilde{\mathbf x}\|^2+2\|\mathbf x_i-\tilde{\mathbf x}_i\|\cdot \|\mathbf x_j-\tilde{\mathbf x}_j\|\leq 2\|\mathbf x-\tilde{\mathbf x}\|^2, $ $\|\mathbf x_i-\tilde{\mathbf x}_i\|+\|\mathbf x_j-\tilde{\mathbf x}_j\|\leq \sqrt{2}\|\mathbf x-\tilde{\mathbf x}\|,$
则任意的 $i\in\tilde{I},j\in\tilde{I}^c,$ $\|\boldsymbol{\nu}_i\|\geq\|\boldsymbol{\nu}_j\|,$ $\tilde{I}\subseteq A,\forall A\in{\mathcal{A}}.$ $J\in\tilde{\Lambda},$ $A\subseteq J.$ $\mathcal{A}\subseteq\tilde{\Lambda}=\tilde{\mathcal{A.}}$ $\|\tilde{\mathbf x}\|_{2,0}=p$ $\tilde{\mathcal{A}}$ $\left\{\tilde{I}\right\}$
现在, 就可以得到简化的雅可比矩阵 $\mathcal{X}^\ast$
定理 5.3 设 $\tilde{\mathbf x}$ $\tilde{\boldsymbol{\eta}}$ $\gamma$ - {Lagrange} 稳定点且满足弱 GR-LICQ. 如果假设 5.2 和假设 5.3 均成立, 则存在 $\kappa'\in(0,\tilde{\kappa}],\beta>0,$ $\mathbf y \in U_P(\tilde{\mathbf y},\kappa'),\mathcal{X}^{\ast}$
(5.11) $\begin{equation} \label{5.11} \|(\mathcal{X}^\ast)^{-1}\|\leq \beta,\forall A\in \mathcal{A}. \end{equation}$
证 记 $\tilde{\mathcal{X}}^\ast$ $\tilde{\mathbf y}$ $A\in\tilde{\mathcal{A}},\tilde{\mathcal{X}}^\ast$ $\tilde{\mathcal{X}}^*$ $ A\in \mathcal{A}$
即 $\mathcal{X}^*$ $\tilde{\mathbf y}$ $\kappa_A,\beta_A>0,$ $\forall \mathbf y\in U_P(\tilde{\mathbf{y}},\kappa_A),\mathcal{X}^*$ $ \|(\mathcal{X}^*)^{-1}\|\leq \beta_A.$ $A\in\mathcal{A}\subseteq\tilde{\mathcal{A}}=\tilde{\Lambda},$ $\kappa'=\min\left\{\kappa,\left\{\kappa_A\right\}\right\},~ \beta=\max\left\{\beta_A\right\},$ $\mathbf y\in U_P(\tilde{\mathbf{y}};\kappa'),\mathcal{X}^*$
6 数值实验
鉴于应用上述理论成果的 EC-GSCO 求解算法仍需深入研究, 本文将文献[25 ] 中求解单稀疏优化问题的梯度投影牛顿追踪算法 (GPNP) 改进应用于组稀疏优化问题. GPNP 算法核心在于计算梯度投影, 当支撑集满足一定条件时执行牛顿追踪步. 我们的本质创新在于组支撑投影的计算. 由文献 [25 ,引理 3.1], 算法全局收敛于 $\alpha$ - 稳定点. 那么当 GR-LICQ[21 ] 成立时, $\alpha$ - 稳定点即为强 $\gamma$ - Lagrange 稳定点. 为检验等式约束下组稀疏 GPNP 的数值表现, 进行随机生成实验和稀疏信号恢复实验, 均在 16GB 内存, AMD Ryzen 5 4600U with Radeon Graphics 2.10 GHz CPU 的笔记本电脑上采用 MATLAB (R2022a) 上实现.
我们采用二次罚函数法加入等式约束, 罚因子 $\bar{\lambda}=5$ . 高斯矩阵 $A\in\mathbb{R}^{\overline{m}\times n}$ $\textbf{b}\in \mathbb R^{\overline{m}}$ $\bar{\textbf{x}}$ . 约束矩阵 $C\in\mathbb R^{l\times n},\textbf{d}=C*\bar{\textbf{x}},l$
其中 $\iota$ $p$ $\rm iter$ . 类似文献[25 ] 中定义, 当 $\pi_{k'}$ $\epsilon_1$
$std (\textbf{x} )$ $\textbf{x}$ $\textbf{x}^{k'}$ ${k'}$
随机模拟 1 随机生成 ${\overline{m}}=1500$ $n=3000$ $A,$ $l=50,$ $p=50,$ $\rm Maxiter=10^4,$ $\epsilon_1=10^{-6}.$ 图 2(a) 和图 2(b) 分别为零噪声和噪声为 0.1$\%$
图 1
图 1
等式约束下组稀疏 GPNP 算法的稀疏信号恢复
图 2
图 2
算法的成功率、相对误差、计算时间、约束违反
可以观察到, 原始信号 $\bar{\textbf{x}}$ $\textbf{x}^*$ $\iota=0$ $\iota=0.1\%$
随机模拟 2 取 ${\overline{m}}=800,n=2000,l=20,$ $\bar{\textbf{x}}$ 图 2 展示了不同噪声下每个稀疏度进行 100 次随机试验取平均值的实验结果. $relerr=\frac{\|\bar{\textbf{x}}-\textbf{x}^*\|}{\|\bar{\textbf{x}}\|}$ $viol=\|C*\bar{\textbf{x}}-d\|.$ $relerr<10^{-4}$ $viol<10^{-3}$
可以看出, 当罚因子 $\bar{\lambda}=5$ $\iota=0$ $p\leq20$ $2.2\times10^{-6}$ $3\times10^{-5}$ $\iota=0.1\%$ $p\leq 6,$ $\%$ $p>6$ $3.4\times10^{-5}$ $\iota=0.1\%$
在两种噪声条件下, 计算时间均很短且 $\rm Iter\ll \rm Maxiter$ $\alpha$ - 稳定点, 满足 GR-LICQ 时即为强$\gamma$ - Lagrange 稳定点. 同时, 等式约束的加入使罚参数的选择也成为关键, 不同问题规模 (约束数量、求解维度等) 可能需要不同的选择策略, 罚参数与问题特性的定量关系仍需深入研究. 此外, 考虑到本文给出的强 $\gamma$ - Lagrange 稳定点与拉格朗日方程的关系, 未来可能考虑使用牛顿法求解组稀疏拉格朗日方程, 从而直接求解问题 (4.1) 的强 $\gamma$ - Lagrange 稳定点. 数值实验中, 组大小的不同可能会影响计算结果, 或导致实际求解的线性系统规模没有明显缩小, 维度仍然较高; 需注意更为复杂的收敛情况, 如组间有重叠, 算法可能陷入非期望的局部极小点; 组投影、组范数计算、组间比较等操作可能引入数值误差.
7 总结
针对问题 NL-GSCO, 本文建立了强 $\gamma$ - {Lagrange} 稳定点, 给出一阶最优性条件, 并系统分析了不同稳定点之间的强弱关系. 囿于不等式约束互补松弛条件的复杂情况, 设计了等式约束的组稀疏优化问题 (EC-GSCO) 的拉格朗日方程, 严格证明了相应雅可比矩阵在强 $\gamma$ - {Lagrange} 稳定点邻域内的非奇异性. 本文将单稀疏优化算法延申至组稀疏领域, 应用组稀疏 GPNP 算法于 EC-GSCO 问题中, 展现出较高的计算效率和良好的性能. 文中理论成果为等式约束和不等式约束下组稀疏优化问题的分析和求解奠定了基础, 也为其算法设计提供了重要思路.后续研究将基于所获得的最优性条件和雅可比矩阵性质, 开发专门针对 EC-GSCO 问题的高效求解算法.
参考文献
View Option
[3]
Candès E J Romberg J Tao T Robust uncertainty principles: Exact signal reconstruction from highly incomplete frequency information
IEEE Transactions on Information Theory , 2006 , 52 2 ): 489 -509
DOI:10.1109/TIT.2005.862083
URL
[本文引用: 1]
[6]
Qin J Hu Y Yao J C et al . Cell fate conversion prediction by group sparse optimization method utilizing single-cell and bulk OMICs data
Briefings in Bioinformatics , 2021 , 22 6 ): bbab311
[本文引用: 1]
[7]
Yuan M Lin Y Model selection and estimation in regression with grouped variables
Journal of the Royal Statistical Society Series B: Statistical Methodology , 2006 , 68 1 ): 49 -67
DOI:10.1111/j.1467-9868.2005.00532.x
URL
[本文引用: 1]
[8]
Jenatton R Audibert J Y Bach F Structured variable selection with sparsity-inducing norms
The Journal of Machine Learning Research , 2011 , 12 2777 -2824
[本文引用: 1]
[9]
Beck A Eldar Y C Sparsity constrained nonlinear optimization: Optimality conditions and algorithms
SIAM Journal on Optimization , 2013 , 23 3 ): 1480 -1509
DOI:10.1137/120869778
URL
[本文引用: 2]
This paper treats the problem of minimizing a general continuously differentiable function subject to sparsity constraints. We present and analyze several different optimality criteria which are based on the notions of stationarity and coordinatewise optimality. These conditions are then used to derive three numerical algorithms aimed at finding points satisfying the resulting optimality criteria: the iterative hard thresholding method and the greedy and partial sparse-simplex methods. The first algorithm is essentially a gradient projection method, while the remaining two algorithms are of a coordinate descent type. The theoretical convergence of these techniques and their relations to the derived optimality conditions are studied. The algorithms and results are illustrated by several numerical examples.
[10]
Pan L L Xiu N H Zhou S L On solutions of sparsity constrained optimization
Journal of the Operations Research Society of China , 2015 , 3 421 -439
DOI:10.1007/s40305-015-0101-3
URL
[本文引用: 2]
[11]
Lämmel S Shikhman V On nondegenerate $m$ - stationary points for sparsity constrained nonlinear optimization
Journal of Global Optimization , 2022 , 82 2 ): 219 -242
DOI:10.1007/s10898-021-01070-7
[本文引用: 1]
[12]
Beck A Hallak N On the minimization over sparse symmetric sets: projections, optimality conditions, and algorithms
Mathematics of Operations Research , 2016 , 41 1 ): 196 -223
DOI:10.1287/moor.2015.0722
URL
[本文引用: 2]
[13]
Lu Z S Optimization over sparse symmetric sets via a nonmonotone projected gradient method
arXiv:1509.08581 , 2015
[本文引用: 1]
[14]
Chen X J Pan L L Xiu N H Solution sets of three sparse optimization problems for multivariate regression
Journal of Global Optimization , 2023 , 87 2 ): 347 -371
DOI:10.1007/s10898-021-01124-w
[本文引用: 1]
[15]
Lu Z S Zhang Y Sparse approximation via penalty decomposition methods
SIAM Journal on Optimization , 2013 , 23 4 ): 2448 -2478
DOI:10.1137/100808071
URL
[本文引用: 1]
[17]
Zhao C Xiu N H Qi H D Luo Z Y A lagrange-newton algorithm for sparse nonlinear programming
Mathematical Programming , 2022 , 195 1 ): 903 -928
DOI:10.1007/s10107-021-01719-x
[本文引用: 5]
[19]
Wu W Y Peng D T Optimality conditions for group sparse constrained optimization problems
Mathematics , 2021 , 9 1 ): Art 84
DOI:10.3390/math9010084
URL
[本文引用: 3]
[20]
胡珊珊 , 贺素香 . 非负组稀疏约束优化问题的最优性条件
数学物理学报 , 2024 , 44A 2 ): 500 -512
[本文引用: 1]
Hu S S He S X Optimality conditions for non-negative group sparse constrained optimization problems
Acta Math Sci , 2024 , 44A 2 ): 500 -512
[本文引用: 1]
[21]
Yi S Y Peng D T Zhang X Optimality conditions for group sparsity constrained optimization problems with equality and inequality constraints
Optimization , 2025 , 1 -32
[本文引用: 8]
[22]
Červinka M Kanzow C Schwartz A Constraint qualifications and optimality conditions for optimization problems with cardinality constraints
Mathematical Programming , 2016 , 160 353 -377
DOI:10.1007/s10107-016-0986-6
URL
[本文引用: 1]
[23]
Pan L L Luo Z Y Xiu N H Restricted robinson constraint qualification and optimality for cardinality-constrained cone programming
Journal of Optimization Theory and Applications , 2017 , 175 104 -118
DOI:10.1007/s10957-017-1166-4
URL
[本文引用: 2]
[24]
Rockafellar R T Wets R J Variational Analysis . Berlin : Springer , 2009
[本文引用: 1]
[25]
Zhou S L Gradient projection Newton pursuit for sparsity constrained optimization
Applied and Computational Harmonic Analysis , 2022 , 61 75 -100
DOI:10.1016/j.acha.2022.06.002
URL
[本文引用: 3]
Decoding by linear programming
1
2005
... 稀疏优化是指决策变量具有稀疏性的一类优化问题. 一些学者基于信号稀疏性建立了压缩感知理论[1 3 ] 引发关注并迅速发展. 经过近二十年的探索, 稀疏优化已取得许多突破性成果. 然而, 实际问题中的数据除具有整体稀疏性之外, 常常存在组稀疏性. 组稀疏结构将向量分组, 每组分量全为零或全部非零, 以更少的测量数据实现更准确的恢复效果. 这一性质已被成功应用于机器学习[4 ,5 ] 、 生物信息学[6 ] 、 回归分析[7 ] 和人脸识别[8 ] 等领域. ...
Compressed sensing
0
2006
Robust uncertainty principles: Exact signal reconstruction from highly incomplete frequency information
1
2006
... 稀疏优化是指决策变量具有稀疏性的一类优化问题. 一些学者基于信号稀疏性建立了压缩感知理论[1 3 ] 引发关注并迅速发展. 经过近二十年的探索, 稀疏优化已取得许多突破性成果. 然而, 实际问题中的数据除具有整体稀疏性之外, 常常存在组稀疏性. 组稀疏结构将向量分组, 每组分量全为零或全部非零, 以更少的测量数据实现更准确的恢复效果. 这一性质已被成功应用于机器学习[4 ,5 ] 、 生物信息学[6 ] 、 回归分析[7 ] 和人脸识别[8 ] 等领域. ...
Group sparse regularization for deep neural networks
1
2017
... 稀疏优化是指决策变量具有稀疏性的一类优化问题. 一些学者基于信号稀疏性建立了压缩感知理论[1 3 ] 引发关注并迅速发展. 经过近二十年的探索, 稀疏优化已取得许多突破性成果. 然而, 实际问题中的数据除具有整体稀疏性之外, 常常存在组稀疏性. 组稀疏结构将向量分组, 每组分量全为零或全部非零, 以更少的测量数据实现更准确的恢复效果. 这一性质已被成功应用于机器学习[4 ,5 ] 、 生物信息学[6 ] 、 回归分析[7 ] 和人脸识别[8 ] 等领域. ...
Sparse optimization guided pruning for neural networks
1
2024
... 稀疏优化是指决策变量具有稀疏性的一类优化问题. 一些学者基于信号稀疏性建立了压缩感知理论[1 3 ] 引发关注并迅速发展. 经过近二十年的探索, 稀疏优化已取得许多突破性成果. 然而, 实际问题中的数据除具有整体稀疏性之外, 常常存在组稀疏性. 组稀疏结构将向量分组, 每组分量全为零或全部非零, 以更少的测量数据实现更准确的恢复效果. 这一性质已被成功应用于机器学习[4 ,5 ] 、 生物信息学[6 ] 、 回归分析[7 ] 和人脸识别[8 ] 等领域. ...
Cell fate conversion prediction by group sparse optimization method utilizing single-cell and bulk OMICs data
1
2021
... 稀疏优化是指决策变量具有稀疏性的一类优化问题. 一些学者基于信号稀疏性建立了压缩感知理论[1 3 ] 引发关注并迅速发展. 经过近二十年的探索, 稀疏优化已取得许多突破性成果. 然而, 实际问题中的数据除具有整体稀疏性之外, 常常存在组稀疏性. 组稀疏结构将向量分组, 每组分量全为零或全部非零, 以更少的测量数据实现更准确的恢复效果. 这一性质已被成功应用于机器学习[4 ,5 ] 、 生物信息学[6 ] 、 回归分析[7 ] 和人脸识别[8 ] 等领域. ...
Model selection and estimation in regression with grouped variables
1
2006
... 稀疏优化是指决策变量具有稀疏性的一类优化问题. 一些学者基于信号稀疏性建立了压缩感知理论[1 3 ] 引发关注并迅速发展. 经过近二十年的探索, 稀疏优化已取得许多突破性成果. 然而, 实际问题中的数据除具有整体稀疏性之外, 常常存在组稀疏性. 组稀疏结构将向量分组, 每组分量全为零或全部非零, 以更少的测量数据实现更准确的恢复效果. 这一性质已被成功应用于机器学习[4 ,5 ] 、 生物信息学[6 ] 、 回归分析[7 ] 和人脸识别[8 ] 等领域. ...
Structured variable selection with sparsity-inducing norms
1
2011
... 稀疏优化是指决策变量具有稀疏性的一类优化问题. 一些学者基于信号稀疏性建立了压缩感知理论[1 3 ] 引发关注并迅速发展. 经过近二十年的探索, 稀疏优化已取得许多突破性成果. 然而, 实际问题中的数据除具有整体稀疏性之外, 常常存在组稀疏性. 组稀疏结构将向量分组, 每组分量全为零或全部非零, 以更少的测量数据实现更准确的恢复效果. 这一性质已被成功应用于机器学习[4 ,5 ] 、 生物信息学[6 ] 、 回归分析[7 ] 和人脸识别[8 ] 等领域. ...
Sparsity constrained nonlinear optimization: Optimality conditions and algorithms
2
2013
... 目前, 一般的单稀疏优化问题已有丰富的理论成果和算法设计. Beck-Eldar[9 ] 提出了三类一阶必要最优性条件; Pan-Xiu 在文献[10 ] 中建立了单稀疏集的 Bouligand、Clarke 和 Mordukhovich 切锥及法锥的等价定义, 给出 N-稳定点、T-稳定点及相关最优性条件, 并将结果推广至带有非负性的稀疏约束优化. 文献[11 ] 从拓扑角度引入非退化的 M- 稳定点并讨论与基本可行性、CW 最优性等稳定点的关系, 描述了全局性质. 针对带有对称集约束的单稀疏优化问题, Beck-Eldar 对文献[9 ] 中最优性条件在文献[12 ] 中进行了推广; Lu 进一步提出强 L-稳定点概念 [13 ] . Chen 等重点刻画三类稀疏优化于多元回归领域应用的问题的解, 并研究了它们的关系[14 ] . 对于带有等式和不等式约束的稀疏优化问题, Lu 将稀疏集分解成数个子空间的并, 在每个子空间利用 Robinson 约束规范建立一阶必要最优性条件, 提出惩罚分解算法[15 ] ; Pan 等在两种新约束规范之上建立了可行集的三种法锥分解, 进一步提出三类 KKT 点及最优性条件[16 ] . Zhao 和 Luo 提出等式约束的稀疏优化问题的一类强 $\beta$ - 拉格朗日稳定点及一阶最优性条件, 设计与该稳定性一致的拉格朗日方程, 讨论相应雅可比矩阵的非奇异性[17 ] . 这将为后续提出拉格朗日牛顿算法 (Lagrange-Newton Algorithm, LNA) 提供理论支撑. ...
... ] 从拓扑角度引入非退化的 M- 稳定点并讨论与基本可行性、CW 最优性等稳定点的关系, 描述了全局性质. 针对带有对称集约束的单稀疏优化问题, Beck-Eldar 对文献[9 ] 中最优性条件在文献[12 ] 中进行了推广; Lu 进一步提出强 L-稳定点概念 [13 ] . Chen 等重点刻画三类稀疏优化于多元回归领域应用的问题的解, 并研究了它们的关系[14 ] . 对于带有等式和不等式约束的稀疏优化问题, Lu 将稀疏集分解成数个子空间的并, 在每个子空间利用 Robinson 约束规范建立一阶必要最优性条件, 提出惩罚分解算法[15 ] ; Pan 等在两种新约束规范之上建立了可行集的三种法锥分解, 进一步提出三类 KKT 点及最优性条件[16 ] . Zhao 和 Luo 提出等式约束的稀疏优化问题的一类强 $\beta$ - 拉格朗日稳定点及一阶最优性条件, 设计与该稳定性一致的拉格朗日方程, 讨论相应雅可比矩阵的非奇异性[17 ] . 这将为后续提出拉格朗日牛顿算法 (Lagrange-Newton Algorithm, LNA) 提供理论支撑. ...
On solutions of sparsity constrained optimization
2
2015
... 目前, 一般的单稀疏优化问题已有丰富的理论成果和算法设计. Beck-Eldar[9 ] 提出了三类一阶必要最优性条件; Pan-Xiu 在文献[10 ] 中建立了单稀疏集的 Bouligand、Clarke 和 Mordukhovich 切锥及法锥的等价定义, 给出 N-稳定点、T-稳定点及相关最优性条件, 并将结果推广至带有非负性的稀疏约束优化. 文献[11 ] 从拓扑角度引入非退化的 M- 稳定点并讨论与基本可行性、CW 最优性等稳定点的关系, 描述了全局性质. 针对带有对称集约束的单稀疏优化问题, Beck-Eldar 对文献[9 ] 中最优性条件在文献[12 ] 中进行了推广; Lu 进一步提出强 L-稳定点概念 [13 ] . Chen 等重点刻画三类稀疏优化于多元回归领域应用的问题的解, 并研究了它们的关系[14 ] . 对于带有等式和不等式约束的稀疏优化问题, Lu 将稀疏集分解成数个子空间的并, 在每个子空间利用 Robinson 约束规范建立一阶必要最优性条件, 提出惩罚分解算法[15 ] ; Pan 等在两种新约束规范之上建立了可行集的三种法锥分解, 进一步提出三类 KKT 点及最优性条件[16 ] . Zhao 和 Luo 提出等式约束的稀疏优化问题的一类强 $\beta$ - 拉格朗日稳定点及一阶最优性条件, 设计与该稳定性一致的拉格朗日方程, 讨论相应雅可比矩阵的非奇异性[17 ] . 这将为后续提出拉格朗日牛顿算法 (Lagrange-Newton Algorithm, LNA) 提供理论支撑. ...
... 由文献[10 ] 中对单稀疏集支撑投影的讨论, 考虑点到组稀疏集 $P$ $\Pi_P(\mathbf x)$ . 设 $ I_p(\mathbf x) \triangleq \{k_1, k_2, \cdots, k_p\} \subseteq \{1, 2, \dots, s\} $ $ \min_{i \in I_p(\mathbf x)} \|\mathbf x_i\| \geq \max_{i \notin I_p(\mathbf x)} \|\mathbf x_i\|, \|\mathbf x_i\|=(\sum_{j^{'}=1}^{n_i}\mathbf x_{ij^{'}}^2)^{\frac{1}{2}}. $ $\Pi_P(\mathbf x) = \left\{ \mathbf z \in \mathbb{R}^n : \mathbf z_i = \mathbf x_i,\, i \in I_p(\mathbf x);\ \mathbf z_i = \mathbf 0,\, i \notin I_p(\mathbf x) \right\}. $ $P$ $\Pi_P(\mathbf x)$
On nondegenerate $m$ -stationary points for sparsity constrained nonlinear optimization
1
2022
... 目前, 一般的单稀疏优化问题已有丰富的理论成果和算法设计. Beck-Eldar[9 ] 提出了三类一阶必要最优性条件; Pan-Xiu 在文献[10 ] 中建立了单稀疏集的 Bouligand、Clarke 和 Mordukhovich 切锥及法锥的等价定义, 给出 N-稳定点、T-稳定点及相关最优性条件, 并将结果推广至带有非负性的稀疏约束优化. 文献[11 ] 从拓扑角度引入非退化的 M- 稳定点并讨论与基本可行性、CW 最优性等稳定点的关系, 描述了全局性质. 针对带有对称集约束的单稀疏优化问题, Beck-Eldar 对文献[9 ] 中最优性条件在文献[12 ] 中进行了推广; Lu 进一步提出强 L-稳定点概念 [13 ] . Chen 等重点刻画三类稀疏优化于多元回归领域应用的问题的解, 并研究了它们的关系[14 ] . 对于带有等式和不等式约束的稀疏优化问题, Lu 将稀疏集分解成数个子空间的并, 在每个子空间利用 Robinson 约束规范建立一阶必要最优性条件, 提出惩罚分解算法[15 ] ; Pan 等在两种新约束规范之上建立了可行集的三种法锥分解, 进一步提出三类 KKT 点及最优性条件[16 ] . Zhao 和 Luo 提出等式约束的稀疏优化问题的一类强 $\beta$ - 拉格朗日稳定点及一阶最优性条件, 设计与该稳定性一致的拉格朗日方程, 讨论相应雅可比矩阵的非奇异性[17 ] . 这将为后续提出拉格朗日牛顿算法 (Lagrange-Newton Algorithm, LNA) 提供理论支撑. ...
On the minimization over sparse symmetric sets: projections, optimality conditions, and algorithms
2
2016
... 目前, 一般的单稀疏优化问题已有丰富的理论成果和算法设计. Beck-Eldar[9 ] 提出了三类一阶必要最优性条件; Pan-Xiu 在文献[10 ] 中建立了单稀疏集的 Bouligand、Clarke 和 Mordukhovich 切锥及法锥的等价定义, 给出 N-稳定点、T-稳定点及相关最优性条件, 并将结果推广至带有非负性的稀疏约束优化. 文献[11 ] 从拓扑角度引入非退化的 M- 稳定点并讨论与基本可行性、CW 最优性等稳定点的关系, 描述了全局性质. 针对带有对称集约束的单稀疏优化问题, Beck-Eldar 对文献[9 ] 中最优性条件在文献[12 ] 中进行了推广; Lu 进一步提出强 L-稳定点概念 [13 ] . Chen 等重点刻画三类稀疏优化于多元回归领域应用的问题的解, 并研究了它们的关系[14 ] . 对于带有等式和不等式约束的稀疏优化问题, Lu 将稀疏集分解成数个子空间的并, 在每个子空间利用 Robinson 约束规范建立一阶必要最优性条件, 提出惩罚分解算法[15 ] ; Pan 等在两种新约束规范之上建立了可行集的三种法锥分解, 进一步提出三类 KKT 点及最优性条件[16 ] . Zhao 和 Luo 提出等式约束的稀疏优化问题的一类强 $\beta$ - 拉格朗日稳定点及一阶最优性条件, 设计与该稳定性一致的拉格朗日方程, 讨论相应雅可比矩阵的非奇异性[17 ] . 这将为后续提出拉格朗日牛顿算法 (Lagrange-Newton Algorithm, LNA) 提供理论支撑. ...
... 由文献[12 ] 可知, 如果存在常数 $L_f$ $0<\alpha<L_f$ $f$ $L_f$ $\alpha$ - 稳定点是 NL-GSCO 的局部最优解, {同时是其基本可行点}. 又因为点 $\tilde{\mathbf x}\in S\cap P$ $\alpha$ - 稳定点当且仅当 $\tilde{\mathbf{x}}$
Optimization over sparse symmetric sets via a nonmonotone projected gradient method
1
2015
... 目前, 一般的单稀疏优化问题已有丰富的理论成果和算法设计. Beck-Eldar[9 ] 提出了三类一阶必要最优性条件; Pan-Xiu 在文献[10 ] 中建立了单稀疏集的 Bouligand、Clarke 和 Mordukhovich 切锥及法锥的等价定义, 给出 N-稳定点、T-稳定点及相关最优性条件, 并将结果推广至带有非负性的稀疏约束优化. 文献[11 ] 从拓扑角度引入非退化的 M- 稳定点并讨论与基本可行性、CW 最优性等稳定点的关系, 描述了全局性质. 针对带有对称集约束的单稀疏优化问题, Beck-Eldar 对文献[9 ] 中最优性条件在文献[12 ] 中进行了推广; Lu 进一步提出强 L-稳定点概念 [13 ] . Chen 等重点刻画三类稀疏优化于多元回归领域应用的问题的解, 并研究了它们的关系[14 ] . 对于带有等式和不等式约束的稀疏优化问题, Lu 将稀疏集分解成数个子空间的并, 在每个子空间利用 Robinson 约束规范建立一阶必要最优性条件, 提出惩罚分解算法[15 ] ; Pan 等在两种新约束规范之上建立了可行集的三种法锥分解, 进一步提出三类 KKT 点及最优性条件[16 ] . Zhao 和 Luo 提出等式约束的稀疏优化问题的一类强 $\beta$ - 拉格朗日稳定点及一阶最优性条件, 设计与该稳定性一致的拉格朗日方程, 讨论相应雅可比矩阵的非奇异性[17 ] . 这将为后续提出拉格朗日牛顿算法 (Lagrange-Newton Algorithm, LNA) 提供理论支撑. ...
Solution sets of three sparse optimization problems for multivariate regression
1
2023
... 目前, 一般的单稀疏优化问题已有丰富的理论成果和算法设计. Beck-Eldar[9 ] 提出了三类一阶必要最优性条件; Pan-Xiu 在文献[10 ] 中建立了单稀疏集的 Bouligand、Clarke 和 Mordukhovich 切锥及法锥的等价定义, 给出 N-稳定点、T-稳定点及相关最优性条件, 并将结果推广至带有非负性的稀疏约束优化. 文献[11 ] 从拓扑角度引入非退化的 M- 稳定点并讨论与基本可行性、CW 最优性等稳定点的关系, 描述了全局性质. 针对带有对称集约束的单稀疏优化问题, Beck-Eldar 对文献[9 ] 中最优性条件在文献[12 ] 中进行了推广; Lu 进一步提出强 L-稳定点概念 [13 ] . Chen 等重点刻画三类稀疏优化于多元回归领域应用的问题的解, 并研究了它们的关系[14 ] . 对于带有等式和不等式约束的稀疏优化问题, Lu 将稀疏集分解成数个子空间的并, 在每个子空间利用 Robinson 约束规范建立一阶必要最优性条件, 提出惩罚分解算法[15 ] ; Pan 等在两种新约束规范之上建立了可行集的三种法锥分解, 进一步提出三类 KKT 点及最优性条件[16 ] . Zhao 和 Luo 提出等式约束的稀疏优化问题的一类强 $\beta$ - 拉格朗日稳定点及一阶最优性条件, 设计与该稳定性一致的拉格朗日方程, 讨论相应雅可比矩阵的非奇异性[17 ] . 这将为后续提出拉格朗日牛顿算法 (Lagrange-Newton Algorithm, LNA) 提供理论支撑. ...
Sparse approximation via penalty decomposition methods
1
2013
... 目前, 一般的单稀疏优化问题已有丰富的理论成果和算法设计. Beck-Eldar[9 ] 提出了三类一阶必要最优性条件; Pan-Xiu 在文献[10 ] 中建立了单稀疏集的 Bouligand、Clarke 和 Mordukhovich 切锥及法锥的等价定义, 给出 N-稳定点、T-稳定点及相关最优性条件, 并将结果推广至带有非负性的稀疏约束优化. 文献[11 ] 从拓扑角度引入非退化的 M- 稳定点并讨论与基本可行性、CW 最优性等稳定点的关系, 描述了全局性质. 针对带有对称集约束的单稀疏优化问题, Beck-Eldar 对文献[9 ] 中最优性条件在文献[12 ] 中进行了推广; Lu 进一步提出强 L-稳定点概念 [13 ] . Chen 等重点刻画三类稀疏优化于多元回归领域应用的问题的解, 并研究了它们的关系[14 ] . 对于带有等式和不等式约束的稀疏优化问题, Lu 将稀疏集分解成数个子空间的并, 在每个子空间利用 Robinson 约束规范建立一阶必要最优性条件, 提出惩罚分解算法[15 ] ; Pan 等在两种新约束规范之上建立了可行集的三种法锥分解, 进一步提出三类 KKT 点及最优性条件[16 ] . Zhao 和 Luo 提出等式约束的稀疏优化问题的一类强 $\beta$ - 拉格朗日稳定点及一阶最优性条件, 设计与该稳定性一致的拉格朗日方程, 讨论相应雅可比矩阵的非奇异性[17 ] . 这将为后续提出拉格朗日牛顿算法 (Lagrange-Newton Algorithm, LNA) 提供理论支撑. ...
Optimality conditions for sparse nonlinear programming
2
2017
... 目前, 一般的单稀疏优化问题已有丰富的理论成果和算法设计. Beck-Eldar[9 ] 提出了三类一阶必要最优性条件; Pan-Xiu 在文献[10 ] 中建立了单稀疏集的 Bouligand、Clarke 和 Mordukhovich 切锥及法锥的等价定义, 给出 N-稳定点、T-稳定点及相关最优性条件, 并将结果推广至带有非负性的稀疏约束优化. 文献[11 ] 从拓扑角度引入非退化的 M- 稳定点并讨论与基本可行性、CW 最优性等稳定点的关系, 描述了全局性质. 针对带有对称集约束的单稀疏优化问题, Beck-Eldar 对文献[9 ] 中最优性条件在文献[12 ] 中进行了推广; Lu 进一步提出强 L-稳定点概念 [13 ] . Chen 等重点刻画三类稀疏优化于多元回归领域应用的问题的解, 并研究了它们的关系[14 ] . 对于带有等式和不等式约束的稀疏优化问题, Lu 将稀疏集分解成数个子空间的并, 在每个子空间利用 Robinson 约束规范建立一阶必要最优性条件, 提出惩罚分解算法[15 ] ; Pan 等在两种新约束规范之上建立了可行集的三种法锥分解, 进一步提出三类 KKT 点及最优性条件[16 ] . Zhao 和 Luo 提出等式约束的稀疏优化问题的一类强 $\beta$ - 拉格朗日稳定点及一阶最优性条件, 设计与该稳定性一致的拉格朗日方程, 讨论相应雅可比矩阵的非奇异性[17 ] . 这将为后续提出拉格朗日牛顿算法 (Lagrange-Newton Algorithm, LNA) 提供理论支撑. ...
... 对于问题 (1.1), 没有等式和不等式约束时, Beck 和 Hallak 研究了一种广义组稀疏模型 [18 ] , 推广了下降引理、L-稳定点等概念. 文献[19 ] 中, Wu 和 Peng 基于组稀疏集的不同切锥和法锥的表达式建立了一阶和二阶最优性条件. 在文献[20 ] 中作者考虑非负条件的限制, 研究非负组稀疏约束优化问题的最优性理论. 最近, Yi 和 Shou等在文献[21 ]中对文献[16 ] 进行推广, 在法锥分解的基础上分析问题 (1.1) 的三类 KKT 点及最优性条件. ...
A lagrange-newton algorithm for sparse nonlinear programming
5
2022
... 目前, 一般的单稀疏优化问题已有丰富的理论成果和算法设计. Beck-Eldar[9 ] 提出了三类一阶必要最优性条件; Pan-Xiu 在文献[10 ] 中建立了单稀疏集的 Bouligand、Clarke 和 Mordukhovich 切锥及法锥的等价定义, 给出 N-稳定点、T-稳定点及相关最优性条件, 并将结果推广至带有非负性的稀疏约束优化. 文献[11 ] 从拓扑角度引入非退化的 M- 稳定点并讨论与基本可行性、CW 最优性等稳定点的关系, 描述了全局性质. 针对带有对称集约束的单稀疏优化问题, Beck-Eldar 对文献[9 ] 中最优性条件在文献[12 ] 中进行了推广; Lu 进一步提出强 L-稳定点概念 [13 ] . Chen 等重点刻画三类稀疏优化于多元回归领域应用的问题的解, 并研究了它们的关系[14 ] . 对于带有等式和不等式约束的稀疏优化问题, Lu 将稀疏集分解成数个子空间的并, 在每个子空间利用 Robinson 约束规范建立一阶必要最优性条件, 提出惩罚分解算法[15 ] ; Pan 等在两种新约束规范之上建立了可行集的三种法锥分解, 进一步提出三类 KKT 点及最优性条件[16 ] . Zhao 和 Luo 提出等式约束的稀疏优化问题的一类强 $\beta$ - 拉格朗日稳定点及一阶最优性条件, 设计与该稳定性一致的拉格朗日方程, 讨论相应雅可比矩阵的非奇异性[17 ] . 这将为后续提出拉格朗日牛顿算法 (Lagrange-Newton Algorithm, LNA) 提供理论支撑. ...
... 在现有研究中, 利用组稀疏性质对 NL-GSCO 进行深入分析的理论成果仍然较少, 但又有着重要的现实意义. 因此受到 Zhao[17 ] 等工作的启发, 本文研究问题 (1.1) 的最优性理论. 本文剩余部分的框架如下: 第 2 节利用投影给出问题 (1.1) 的强 $\gamma$ - {Lagrange} 稳定点及其一阶最优性条件, 分析该稳定点与 F-KKT 点等稳定点的关系;第 3 节定义等式约束下的组稀疏优化问题的拉格朗日方程, 证明其与强 $\gamma$ - {Lagrange} 稳定点的等价性质; 第 4 节分析了第 3 节中拉格朗日方程中函数的雅可比矩阵的非奇异性; 第 5 节针对等式约束下组稀疏优化问题, 利用组稀疏 GPNP 算法进行了数值实验. 最后一节对本文简要总结. ...
... 利用支撑投影可以建立等式约束的单稀疏优化问题的稳定点和最优性条件[17 ] . 那么基于组支撑投影, 我们首先定义问题 (1.1) 的强 $\gamma$ - {Lagrange} 稳定点. ...
... (ii)[17 ] $\nabla_\mathbf x L(\mathbf x,\boldsymbol{\eta})$ $\tilde{\mathbf y}$ $L^{(1)}>0$
... (iii)[17 ] $\nabla^2 L(\mathbf x,\boldsymbol{\eta})$ $\tilde{\mathbf y}$ $L^{(2)}>0$
Optimization problems involving group sparsity terms
1
2019
... 对于问题 (1.1), 没有等式和不等式约束时, Beck 和 Hallak 研究了一种广义组稀疏模型 [18 ] , 推广了下降引理、L-稳定点等概念. 文献[19 ] 中, Wu 和 Peng 基于组稀疏集的不同切锥和法锥的表达式建立了一阶和二阶最优性条件. 在文献[20 ] 中作者考虑非负条件的限制, 研究非负组稀疏约束优化问题的最优性理论. 最近, Yi 和 Shou等在文献[21 ]中对文献[16 ] 进行推广, 在法锥分解的基础上分析问题 (1.1) 的三类 KKT 点及最优性条件. ...
Optimality conditions for group sparse constrained optimization problems
3
2021
... 对于问题 (1.1), 没有等式和不等式约束时, Beck 和 Hallak 研究了一种广义组稀疏模型 [18 ] , 推广了下降引理、L-稳定点等概念. 文献[19 ] 中, Wu 和 Peng 基于组稀疏集的不同切锥和法锥的表达式建立了一阶和二阶最优性条件. 在文献[20 ] 中作者考虑非负条件的限制, 研究非负组稀疏约束优化问题的最优性理论. 最近, Yi 和 Shou等在文献[21 ]中对文献[16 ] 进行推广, 在法锥分解的基础上分析问题 (1.1) 的三类 KKT 点及最优性条件. ...
... 定理 2.1 (1)[19 ] ...
... (3)[19 ] $N_P^C(\mathbf x)= \left\{\mathbf u\in \mathbb R^n:\mathbf u_i=\mathbf 0,i\in I\right\}=\text{span}\left\{e_{ij^{'}},i\notin I,j^{'}=1,\cdots,n_i\right\}.$
非负组稀疏约束优化问题的最优性条件
1
2024
... 对于问题 (1.1), 没有等式和不等式约束时, Beck 和 Hallak 研究了一种广义组稀疏模型 [18 ] , 推广了下降引理、L-稳定点等概念. 文献[19 ] 中, Wu 和 Peng 基于组稀疏集的不同切锥和法锥的表达式建立了一阶和二阶最优性条件. 在文献[20 ] 中作者考虑非负条件的限制, 研究非负组稀疏约束优化问题的最优性理论. 最近, Yi 和 Shou等在文献[21 ]中对文献[16 ] 进行推广, 在法锥分解的基础上分析问题 (1.1) 的三类 KKT 点及最优性条件. ...
Optimality conditions for non-negative group sparse constrained optimization problems
1
2024
... 对于问题 (1.1), 没有等式和不等式约束时, Beck 和 Hallak 研究了一种广义组稀疏模型 [18 ] , 推广了下降引理、L-稳定点等概念. 文献[19 ] 中, Wu 和 Peng 基于组稀疏集的不同切锥和法锥的表达式建立了一阶和二阶最优性条件. 在文献[20 ] 中作者考虑非负条件的限制, 研究非负组稀疏约束优化问题的最优性理论. 最近, Yi 和 Shou等在文献[21 ]中对文献[16 ] 进行推广, 在法锥分解的基础上分析问题 (1.1) 的三类 KKT 点及最优性条件. ...
Optimality conditions for group sparsity constrained optimization problems with equality and inequality constraints
8
2025
... 对于问题 (1.1), 没有等式和不等式约束时, Beck 和 Hallak 研究了一种广义组稀疏模型 [18 ] , 推广了下降引理、L-稳定点等概念. 文献[19 ] 中, Wu 和 Peng 基于组稀疏集的不同切锥和法锥的表达式建立了一阶和二阶最优性条件. 在文献[20 ] 中作者考虑非负条件的限制, 研究非负组稀疏约束优化问题的最优性理论. 最近, Yi 和 Shou等在文献[21 ]中对文献[16 ] 进行推广, 在法锥分解的基础上分析问题 (1.1) 的三类 KKT 点及最优性条件. ...
... (2)[21 ] $N_P^M(\mathbf x){=}\left\{\mathbf u\in \mathbb R^n|\|\mathbf u\|_{2,0}\le n-p\right\}\cap\text{span}\left\{e_{ij^{'}},i\notin I(\mathbf x),j^{'}=1,\cdots,n_i\right\}{=}\bigcup_{J\in \Lambda}\mathbb R_{J^c}^n,$
... 推论 2.1 [21 ] 上述三类法锥成立包含关系 $\hat{N}_P(\tilde{\mathbf x})\subseteq N_P^M(\tilde{\mathbf x})\subseteq N_P^C(\tilde{\mathbf x}).$
... 我们将在文献 [21 ,定义 2.9] 中的约束规格 GR-LICQ (Group Restricted-Linear Independence Constraint Qualification) 下研究问题 (1.1) 的一阶最优必要条件. ...
... 假设 3.1 [21 ] (GR-LICQ) 在点 $\tilde{\mathbf x}\in S\cap P$ ${\nabla_{\tilde{I}}g_{m^*}(\tilde{\mathbf x}),\nabla_{\tilde{I}}h_{l^*}(\tilde{\mathbf x}),{m^*}\in \Gamma,{l^*}=1,\dots,l}$ $\nabla_{\tilde{I}}g_{m^*}(\tilde{\mathbf x})$ $\tilde{I}$ $\nabla g_{m^*}(\tilde{\mathbf x})$ $\Gamma$
... 证 对于问题 (1.1) 的可行解 $\tilde{\mathbf x}$ 22 ] CC-LICQ (Cardinality Constraints Linear Independence Constraint Qualification)及文献[23 ] RRCQ (Restricted Robinson Constraint Qualification) 的成立, 且文献 [21 ,定理 2.10]yi2025optimality 给出的 Fr$\acute{\rm e}$
... 显然 $\nabla \phi(\tilde{\mathbf x})=\alpha\nabla f(\tilde{\mathbf x})$ . 根据文献[21 ], GR-LICQ 成立时 $\alpha-$ $\gamma$ - {Lagrange} 稳定点, 也是 F-KKT 点. 依文献 [备注 1] 的稳定性关系, 可得 NL-GSCO 的一阶最优性关系. ...
... 鉴于应用上述理论成果的 EC-GSCO 求解算法仍需深入研究, 本文将文献[25 ] 中求解单稀疏优化问题的梯度投影牛顿追踪算法 (GPNP) 改进应用于组稀疏优化问题. GPNP 算法核心在于计算梯度投影, 当支撑集满足一定条件时执行牛顿追踪步. 我们的本质创新在于组支撑投影的计算. 由文献 [25 ,引理 3.1], 算法全局收敛于 $\alpha$ - 稳定点. 那么当 GR-LICQ[21 ] 成立时, $\alpha$ - 稳定点即为强 $\gamma$ - Lagrange 稳定点. 为检验等式约束下组稀疏 GPNP 的数值表现, 进行随机生成实验和稀疏信号恢复实验, 均在 16GB 内存, AMD Ryzen 5 4600U with Radeon Graphics 2.10 GHz CPU 的笔记本电脑上采用 MATLAB (R2022a) 上实现. ...
Constraint qualifications and optimality conditions for optimization problems with cardinality constraints
1
2016
... 证 对于问题 (1.1) 的可行解 $\tilde{\mathbf x}$ 22 ] CC-LICQ (Cardinality Constraints Linear Independence Constraint Qualification)及文献[23 ] RRCQ (Restricted Robinson Constraint Qualification) 的成立, 且文献 [21 ,定理 2.10]yi2025optimality 给出的 Fr$\acute{\rm e}$
Restricted robinson constraint qualification and optimality for cardinality-constrained cone programming
2
2017
... 证 对于问题 (1.1) 的可行解 $\tilde{\mathbf x}$ 22 ] CC-LICQ (Cardinality Constraints Linear Independence Constraint Qualification)及文献[23 ] RRCQ (Restricted Robinson Constraint Qualification) 的成立, 且文献 [21 ,定理 2.10]yi2025optimality 给出的 Fr$\acute{\rm e}$
... 成立. 因此由文献 [23 ,定理 4.1] 可得 (i) 及 $\Omega^F(\tilde{\mathbf x})$ $\Omega^F(\tilde{\mathbf x})=\Omega_{\gamma}(\tilde{\mathbf x}),\,\forall \gamma\in (0,\gamma^{\ast}).$ $\tilde{\mathbf x}$ 24 ,定理 6.12] 中最优性条件, ...
1
2009
... 成立. 因此由文献 [23 ,定理 4.1] 可得 (i) 及 $\Omega^F(\tilde{\mathbf x})$ $\Omega^F(\tilde{\mathbf x})=\Omega_{\gamma}(\tilde{\mathbf x}),\,\forall \gamma\in (0,\gamma^{\ast}).$ $\tilde{\mathbf x}$ 24 ,定理 6.12] 中最优性条件, ...
Gradient projection Newton pursuit for sparsity constrained optimization
3
2022
... 鉴于应用上述理论成果的 EC-GSCO 求解算法仍需深入研究, 本文将文献[25 ] 中求解单稀疏优化问题的梯度投影牛顿追踪算法 (GPNP) 改进应用于组稀疏优化问题. GPNP 算法核心在于计算梯度投影, 当支撑集满足一定条件时执行牛顿追踪步. 我们的本质创新在于组支撑投影的计算. 由文献 [25 ,引理 3.1], 算法全局收敛于 $\alpha$ - 稳定点. 那么当 GR-LICQ[21 ] 成立时, $\alpha$ - 稳定点即为强 $\gamma$ - Lagrange 稳定点. 为检验等式约束下组稀疏 GPNP 的数值表现, 进行随机生成实验和稀疏信号恢复实验, 均在 16GB 内存, AMD Ryzen 5 4600U with Radeon Graphics 2.10 GHz CPU 的笔记本电脑上采用 MATLAB (R2022a) 上实现. ...
... ] 中求解单稀疏优化问题的梯度投影牛顿追踪算法 (GPNP) 改进应用于组稀疏优化问题. GPNP 算法核心在于计算梯度投影, 当支撑集满足一定条件时执行牛顿追踪步. 我们的本质创新在于组支撑投影的计算. 由文献 [25 ,引理 3.1], 算法全局收敛于 $\alpha$ - 稳定点. 那么当 GR-LICQ[21 ] 成立时, $\alpha$ - 稳定点即为强 $\gamma$ - Lagrange 稳定点. 为检验等式约束下组稀疏 GPNP 的数值表现, 进行随机生成实验和稀疏信号恢复实验, 均在 16GB 内存, AMD Ryzen 5 4600U with Radeon Graphics 2.10 GHz CPU 的笔记本电脑上采用 MATLAB (R2022a) 上实现. ...
... 其中 $\iota$ $p$ $\rm iter$ . 类似文献[25 ] 中定义, 当 $\pi_{k'}$ $\epsilon_1$